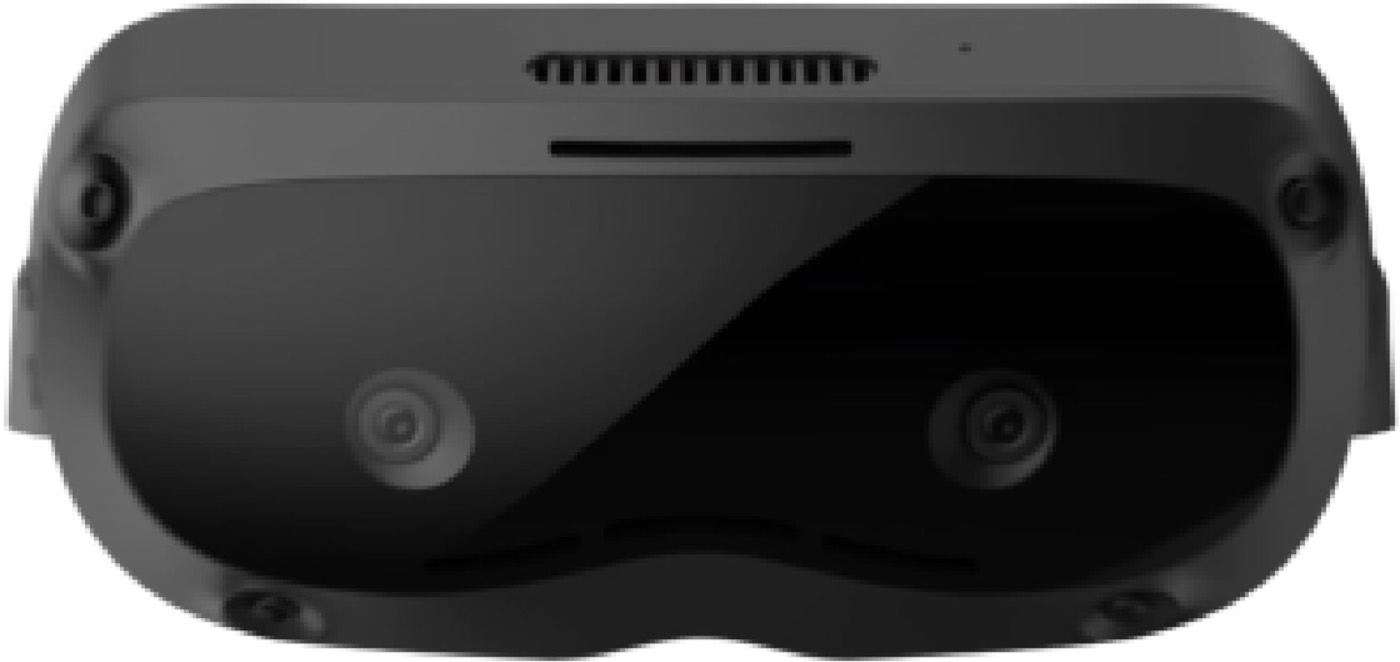
每一项痛点,E2 都给出了工程化的答案。
很多头戴设备输出的是私有格式或处理后的数据,SLAM/VLA 团队拿不到原始流,二次开发处处受限。
E2 所有数据接口全开放:MP4(H.265) 视频独立输出、IMU、时间戳、相机内外参、音频一应俱全,SLAM 方案自由选型。
长时间作业导致采集员疲劳、动作变形,数据质量随时间劣化,有效工时大打折扣。
整机小于 140 克,内置 2000mAh 可用约 6 小时,并可改为帽子形态外置电源。
高速操作场景下画面畸变、拖影严重,机器人"看"到的是失真的物理世界。
2 颗 RGB 全局摄像头,1600×1200、最大 30FPS,单摄水平 FOV 139°;双目硬件同步时差小于 1µs。
视频、IMU、音频各自为政,事后对齐误差大,VLA 模型学到的是"错位"的动作-观测关系。
各相机时间戳同步;双目与 IMU 同步时间差小于 10µs;IMU 与地磁采样率 1000Hz。
为规模化数据生产而设计的每一处细节。
2 颗 RGB 全局摄像头,分辨率 1600×1200,最大帧率 30FPS。单颗水平 FOV 139°、垂直 111°。双目硬件同步,时差小于 1µs。
IMU 传感器与地磁采样率 1000Hz,与各相机时间戳同步;双目与 IMU 同步时间差小于 10µs。
H.265 编码 MP4 图像独立输出、IMU 原始数据、相机内外参、音频数据全部开放。本机不做封闭 SLAM,算法路线由您的团队自主决定。
数据存储于本地 Micro SD 卡,支持 USB 有线高速导出,也支持 2.4G/5G WiFi6 无线上传,采集、回传、入库一条龙。
内置 2000mAh 电池,可用约 6 小时;可修改为帽子形态外置电源。
软件系统为 Linux,支持 MIC、蓝牙 BT5.4、2.4G/5G WiFi6;可定制。
不是一台"能录像的眼镜",而是为您数据流水线量身定制的生产力工具。
原始数据全量开放、不经任何云端中转,隐私合规与数据资产归属完全由您掌控。
相比机械臂遥操作采集,人工头戴式采集成本低两个数量级,一台 E2 即可启动规模化产线。
开机即采、即采即存,采集员零学习成本;数据自动按相机分路输出,直接对接训练管线。
硬件、结构、数据接口均可定制,背靠朗慧自研硬件团队的快速响应交付体系。
哪里需要第一人称视角的高质量操作数据,哪里就是 E2 的主场。
为视觉-语言-动作模型提供视角同构的第一人称操作数据,覆盖抓取、装配、分拣等核心操作技能。
双目+IMU 原始数据与精确时间戳,是视觉-惯性里程计与 SLAM 算法研发评测的理想数据源。
产线装配、质检、物流操作过程的第一视角记录,用于工艺分析与机器人技能学习。
低门槛、全开放的数据平台,适合高校与科研院所开展多模态感知、人机交互方向的研究。
朗慧双目摄像头 EGO E2 完整规格。
| 是否量产 | 2026年8月量产 |
|---|---|
| 芯片型号 | 双核处理器 |
| 摄像头配置 | 2 颗 RGB 全局摄像头(分辨率 1600×1200,最大帧率 30FPS)。双目相机硬件同步,时差小于 1µs;双目与 IMU 同步时间差小于 10µs |
| 总视场角 | 单颗摄像头 (H) FOV 139°,(V) FOV 111° |
| 电池容量 | 内置 2000mAh 电池,可用约 6 小时;可修改为帽子形态外置电源 |
| 传感器 | IMU 传感器 + 地磁,采样率 1000Hz |
| MIC | 支持 |
| SD 卡 | 支持 |
| WiFi | 2.4G/5G WiFi6 |
| 蓝牙 | BT5.4 |
| 采集数据 | 彩色视频(MP4 格式,H.265 编码,图像独立输出);IMU 数据;各相机时间戳同步;摄像头内外参数据;音频数据 |
| 数据储存位置 | 本地储存 |
| 整机重量 | 小于 140 克 |
| 软件系统 | Linux |
| 是否开放数据接口 | 所有数据接口均可开放 |
| 是否接受定制 | 可定制 |
从硬件研发到批量交付,朗慧为您的数据工程保驾护航。
只需留下手机号,产品专家将在 2 小时内与您联系
已服务 200+ 企业与科研团队 · 信息严格保密