
E6与E8采集方案:配置、适用场景与评估要点
E6与E8采集方案:配置、适用场景与评估要点
内容修订:2026年10月11日。已核对公开来源,修正原稿的引用、比较口径和未经证实的结论;图示用于说明研究与测试形式,具体产品配置和交付指标以项目验收材料为准。
一、引言:数据质量与场景覆盖
具身智能训练需要覆盖不同任务、环境与操作条件。原稿关于全球训练数据小时数和缺口倍数的说法未取得可核验原始报告,本页不再引用。项目应以实际样本覆盖和训练评估确定采集规模。
Stanford AI Index 2026列举了 RLBench 仿真任务89.4%与真实家庭任务12%的成功率。这些数字来自不同评测,说明实验设置与真实场景存在差异,不能解释为同一系统迁移后下降77个百分点,也不能据此证明唯一解决路径。
遥操作、第一人称视频、手持操作接口和仿真数据适合不同任务。选型需要比较动作信息、场景覆盖、采集成本、数据权利和机器人适配性;EGO数据并非对所有需求都最优。
E6与E8可围绕不同采集需求进行配置评估。本文讨论选型与验收思路,不以未经复核的内部测试或行业预测作性能承诺。
二、E6评估:相机、位姿与时间同步
朗慧E6 EGO数采一体机是朗慧科技在具身智能数据采集领域的核心产品,其设计哲学可以用"精准、同步、开放"三个关键词概括。
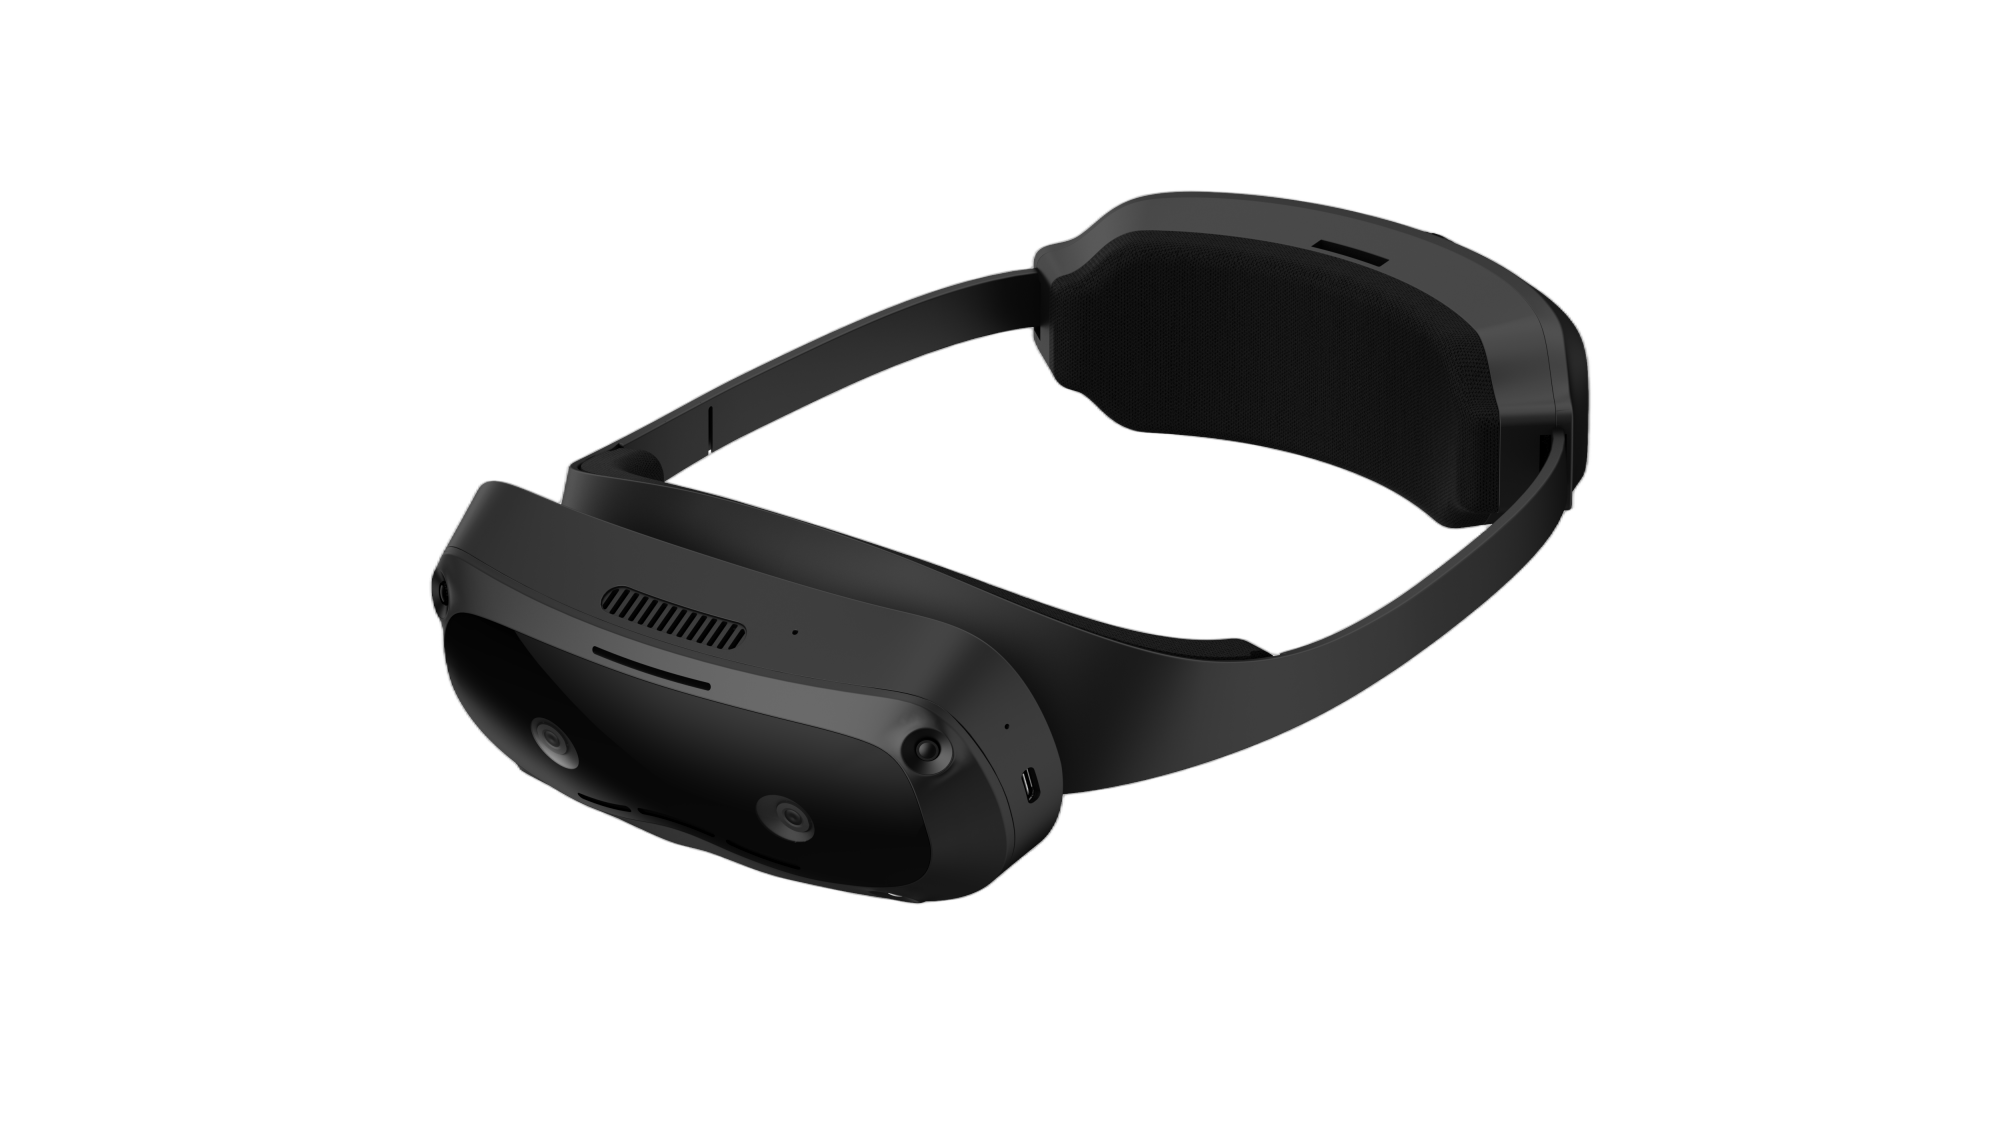
朗慧E6 EGO数采一体机产品外观
评估E6时,应确认当前供货版本的相机布局、分辨率、帧率、标定文件及IMU接口。双目基线与人眼瞳距接近不能直接证明对某一机器人形态的适配性,仍需验证坐标映射及任务表现。
位姿测试应提供原始轨迹、参考系统信息、坐标配准方式和运行工况。原稿所列RMSE等示例缺少完整复核材料,本页保留图示用于说明测试形式,不将数值推广为所有场景的产品性能。
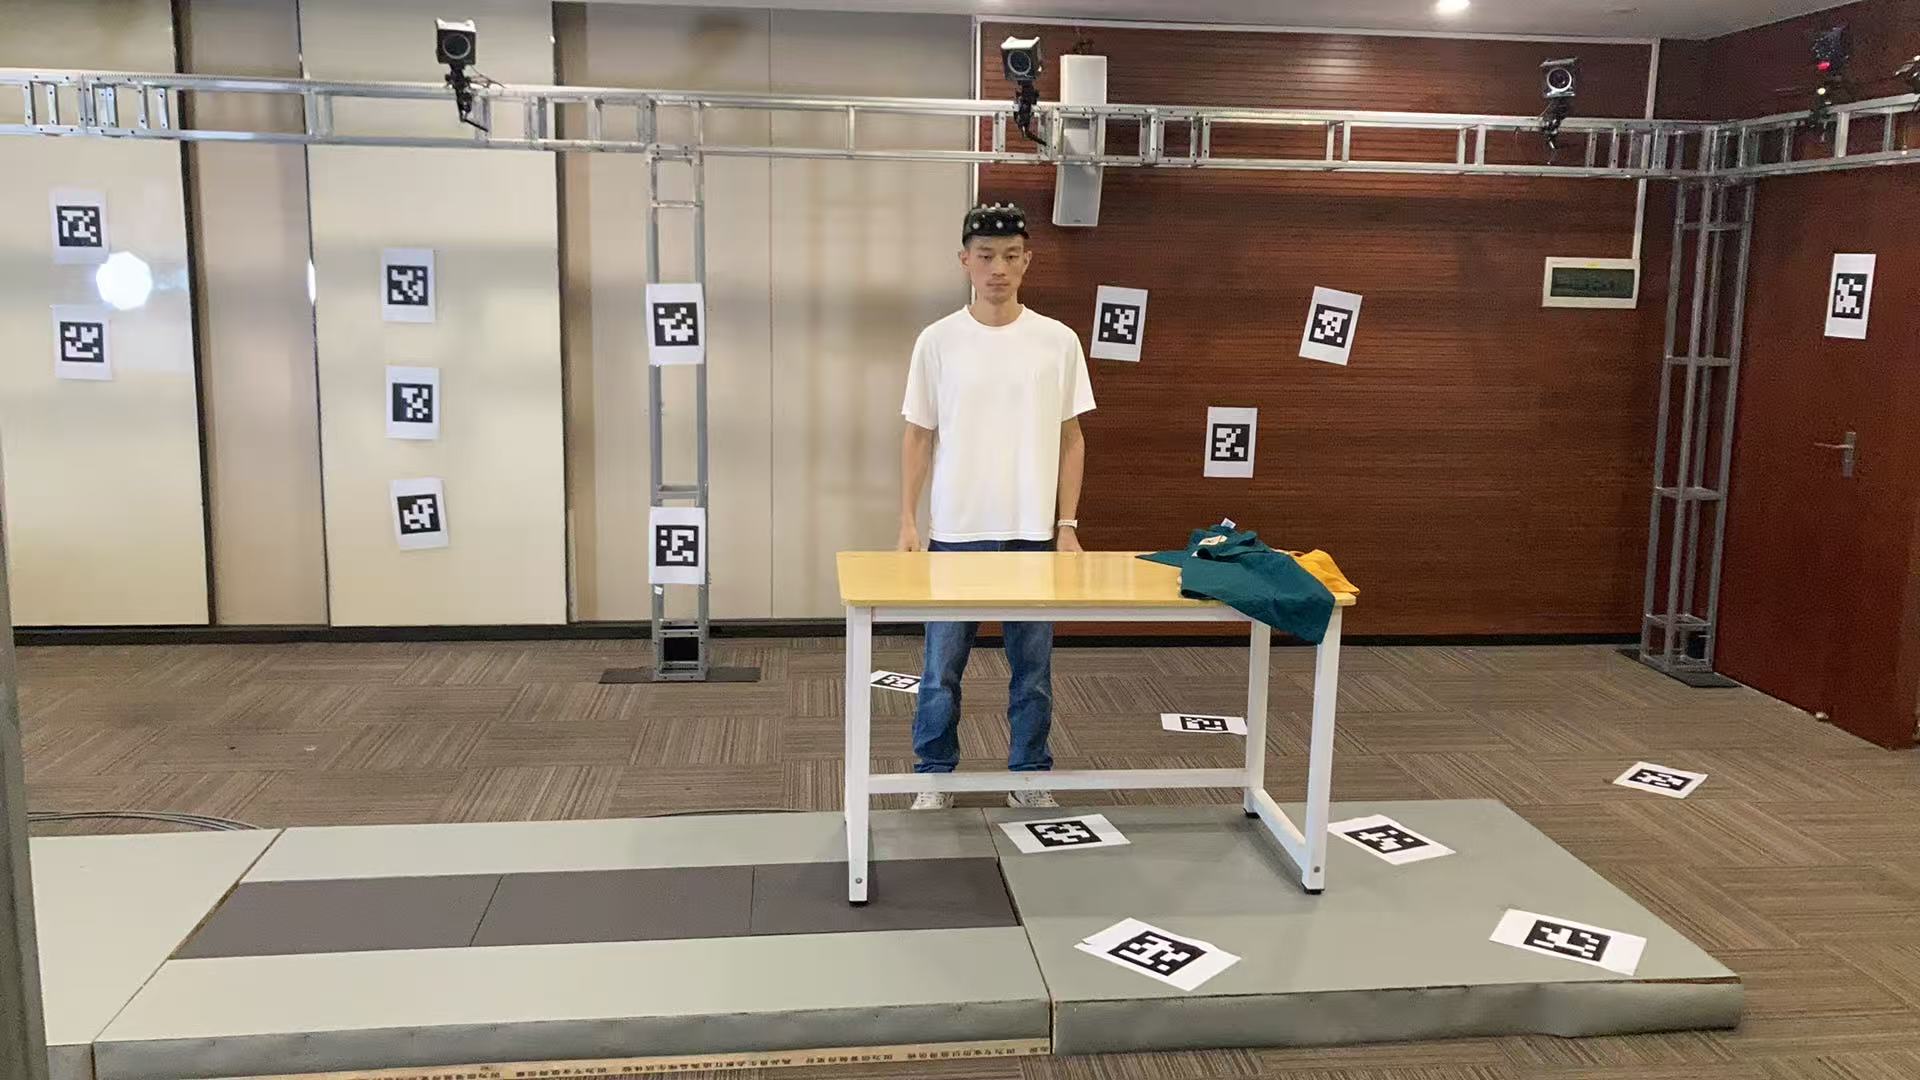
朗慧科技动捕实验室全景,OptiTrack红外光学系统提供亚毫米级参照
重投影误差反映指定数据上的标定残差,与全场景定位精度不是同一指标。评估时应同时查看残差分布、异常观测和独立验证结果;不能把单个均值称为理论极限。
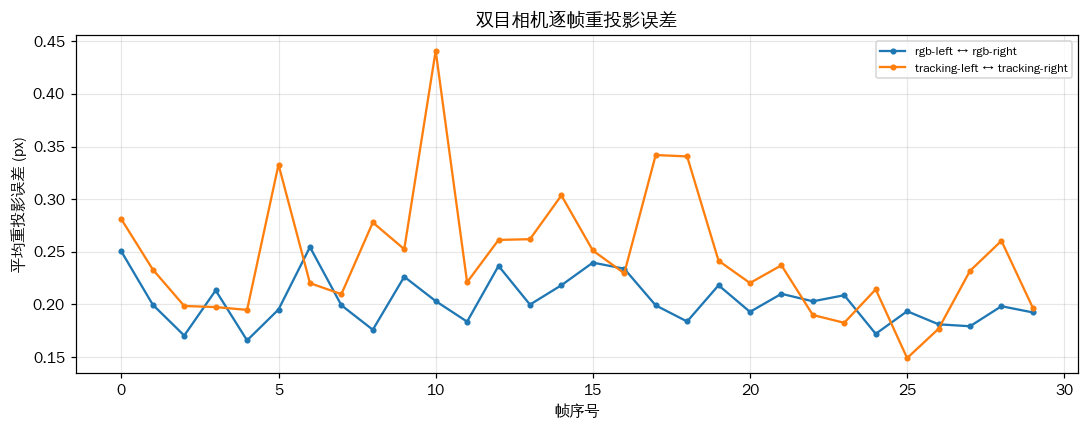
E6相机重投影误差分析报告自动生成总览
同步测试需区分机内通道与外接设备。未附完整测量记录的“1毫秒以内”不构成通用保证,也不是所有设备必须遵守的统一行业标准;项目应约定实际配置和验收方法。
三、E8评估:并发采集与边缘处理
评估E8的边缘处理能力时,应以当前供货规格、实际模型、输入分辨率和持续负载测试为准。芯片标称算力不能直接换算为项目吞吐量或实时性保证。
多相机并发方案需确认通道组合、采样率、数据带宽、功耗与存储方式。视场覆盖和深度信息也应通过实际布置验证,不能由通道数量直接推出采集效率提升。
E6与E8的定位指标只有在相同测试方法、场景和统计口径下才可比较。原稿将1.5毫米与6.32毫米直接描述为“数量级提升”并不准确;缺少同条件对比材料时,本页不报告性能倍数,也不据此宣称医疗用途。
选型可先确定采集目标、设备负载和后处理要求,再比较配置、成本及验证结果。E6与E8的适用范围以具体方案和样本评估为准。
四、四条技术路线的产业格局:EGO第一人称的战略价值
下面按采集方式说明需要比较的条件。原稿未提供四条路线评分的可核查方法,因此不再使用5分制行业排名。
遥操作可以记录人与机器人共同执行任务的过程。应关注控制延迟、动作空间、操作员训练、失败轨迹和复现条件,而非笼统地认定其数据质量始终最高。
第一人称采集可记录操作者视野与活动过程,但并不天然包含机器人可执行动作。需要关注视角遮挡、同步、场景授权和后续动作映射。Ego4D 原始论文是第一人称视频研究的公开参考,不能与其他项目的小时数混用。
手持操作接口可用于记录特定操作轨迹。应评估末端工具形态、动作与力反馈、坐标标定和可复现性;其适用性取决于目标机器人与任务。
仿真有助于构造可控条件和重复实验,但物理参数、传感器模型和场景分布需要验证。是否能迁移到真实环境,应由独立的真实任务测试判断,而非以不同基准的分数差替代迁移实验。
多种采集路线可以组合使用。建议以小规模试采比较覆盖度、可标注性和下游效果,并把失败样本纳入评估;没有依据将单一路线称为填补全球数据缺口的最优解。
五、全球进展:研究、数据合作与制造规划
2026年的全球具身智能赛道,正在经历一场从"实验室原型"到"产业化部署"的质变。这场竞速的核心驱动力,正是高质量训练数据的规模化获取能力。
Google DeepMind 的 Gemini Robotics 2 官方介绍区分了动作模型与具身推理模型。对数据团队而言,可据此讨论感知、规划和动作信息如何衔接,但不应把模型演示视为某款采集设备的性能证明。
Figure 于2025年公布与 Brookfield 的合作涉及真实环境数据和机器人部署。原稿“OpenAI以29亿美元收购Figure AI”的说法没有取得可靠原始出处,已撤回;融资、合作与收购应严格区分。
Boston Dynamics 的2026年1月官方公告提及现代汽车集团规划建设年产能3万台的机器人工厂。这是工厂规划产能,不等于Atlas当年已生产3万台;原稿据此计算训练数据产量的推断已撤回。
公开数据集与基准应分别列明名称、版本、任务和统计单位。不同数据集的采集小时数以及不同模型的基准得分不能混用,本页不再援引无法复核的组合数字。
对于国内设备和数据服务,建议通过同条件测试、场景试采和交付审查判断适用性。缺少独立比较时,不将产品描述为已达到“全球顶尖”或已完成特定规模的产业部署。
六、中国数据要素市场化:从政策红利到产业闭环
中国在具身智能数据基础设施领域的政策布局,正在形成一条从顶层设计到产业落地的完整闭环。
2026年度实景实训专项行动通知于6月3日成文、6月8日发布,要求推进真实场景训练和应用验证。其中规模目标属于政策安排,不代表企业已经入选、获补贴或完成对应部署。
引用数据采集标准时,应核对其正式名称、编号、状态和适用范围。没有编制或验证材料,不将企业内部测试宣称为国家标准制定依据。
市场规模预测受口径和统计时间影响,不能把全球数据集市场、国内机器人市场与服务收入混作同一指标。原稿缺少可核验报告的预测数值已撤下。
地方奖励与行业采集计划应以主管部门或项目方原始文件为准。对于具体项目,先确认适用资格、参与方、数据权利及实施要求,不将一般政策表述等同于已获得支持。
从政策红利到产业闭环,中国的具身智能数据基建正在形成"政策引导-标准规范-设备支撑-场景落地-数据交易"的完整价值链。朗慧科技在这一价值链中扮演着"设备供应商+方法论提供者"的双重角色,其战略价值随着数据要素市场化的深化而持续提升。
七、人类智慧供能AI:朗慧科技的"专家级证据闭环"方法论
"人类智慧供能AI"不是一句营销口号,而是朗慧科技对具身智能数据采集本质的深刻认知。在当前AI模型还无法自主产生高质量训练数据的阶段,人类的感知能力、操作经验和决策智慧是数据质量的最终保证。朗慧科技的产品和方法论,本质上是在解决一个问题:如何以最高的保真度将人类智慧"翻译"为AI可学习的数字化语料。
空间和时间信息应分别验证:标定残差描述几何拟合情况,同步误差描述时间关系。两者都不能单独证明整个数据集的训练价值,应结合任务覆盖和下游实验共同评估。
建议将原始日志、标定记录、同步测试、质量检查和问题修复记录列入交付清单。它们是项目质量证据,不是法定认证证书;是否齐备及达到要求,需逐项验收。
数据交付还需说明来源、授权、使用范围及复用限制。质量记录帮助买方判断适用性,但不能自动证明数据交易或后续使用符合所有要求。
人类操作记录能够提供有价值的任务信息,但对模型的实际收益需经训练与评估验证。原稿没有可核验的基准材料,本页不再将某个分数差描述为可以被直接转移的“人类智慧”。
八、结语:用项目证据支持选型
研究发布、数据合作与工厂建设反映了不同环节的进展,彼此不能替代。选择采集设备时,应回到任务定义、数据格式、同步与标定、权限以及交付验收。
扩大数据规模与改善数据质量需要结合进行。通过试采和独立评估确定下一步,比用未经核验的全球缺口数字指导采购更可靠。
E6与E8应在目标配置下完成样本测试。项目方案宜明确可交付内容、测试口径、异常处理和支持范围,具体性能以双方可复核的结果为依据。
通过可追踪的采集记录和验收材料,可以把需求讨论落实为可检查的交付项。该流程仍需在每个项目中执行,不能由方法论名称代替。
建议从一个明确场景开始,确认数据来源和使用权限,完成设备配置与试采,记录问题后再决定是否扩展。本文保留原有主题与图示,修订了无法证实的事件、比较和数字推断。
注:本文转载自朗慧科技,转载目的在于传递更多信息,并不代表本网赞同其观点和对其真实性负责。如有侵权行为,请联系我们,我们会及时删除。
ARTICLE INQUIRY / 本文咨询
围绕这篇文章,聊聊您的需求
咨询主题:E6与E8采集方案:配置、适用场景与评估要点
如需了解相关数据、服务或合作方式,请留下任务目标和联系方式。业务团队会结合本文主题与您沟通。
电话:137-5502-0164邮箱:lk@langhuiai.com← 返回全部新闻