
E6多模态采集:时间同步如何测试与验收
E6多模态采集:时间同步如何测试与验收
内容修订:2026年10月11日。已核对公开来源,修正原稿的引用、比较口径和未经证实的结论;图示用于说明研究与测试形式,具体产品配置和交付指标以项目验收材料为准。
一、引言:多模态AI训练数据的"时空灾难"
多模态数据采集需要在视觉、惯性、触觉与动作记录之间建立明确的时间关系。对具身智能项目而言,数据量、场景覆盖和时空对齐需要共同评估;未经证实的收购事件不应作为技术方案的论据。
想象这样一个场景:一台人形机器人正在学习抓取一个水杯。它的视觉系统记录了水杯在视野中的位置,触觉传感器记录了指尖接触杯壁的瞬间,力矩传感器记录了握力变化的曲线,IMU记录了手臂的运动轨迹。这些信号分别来自不同的传感器,拥有各自的采样频率和时钟域。如果它们的时间戳没有精确对齐,机器人学到的"感知-决策-动作"闭环就会彻底错乱——它可能在视觉尚未看到杯子时就"感觉"到了接触,或者在已经松手后才"意识到"物体滑落。这不是科幻小说中的情节,而是每一个具身智能数据团队每天都在面对的"时空灾难"。
应区分固定时间偏移与时钟频率偏差:固定的1毫秒偏移不会自行累积成数秒;未经校正的频率偏差才会随采集时长形成漂移。评估同步方案时,应分别测量偏移、漂移、抖动和异常帧。
本文以E6相关采集场景讨论同步验收方法。原稿中的“1毫秒以内”缺少可复核的完整测试条件,不能作为所有工况和外接设备的保证;项目应以实际配置的联合测试为准。
二、如何验收多传感器时间同步
光学动捕系统可作为位姿测量的参考,但应同时记录参考设备精度、标记布置、坐标配准、采集时长和时间同步方式。空间定位误差与时间同步误差是不同指标,不能互相替代。
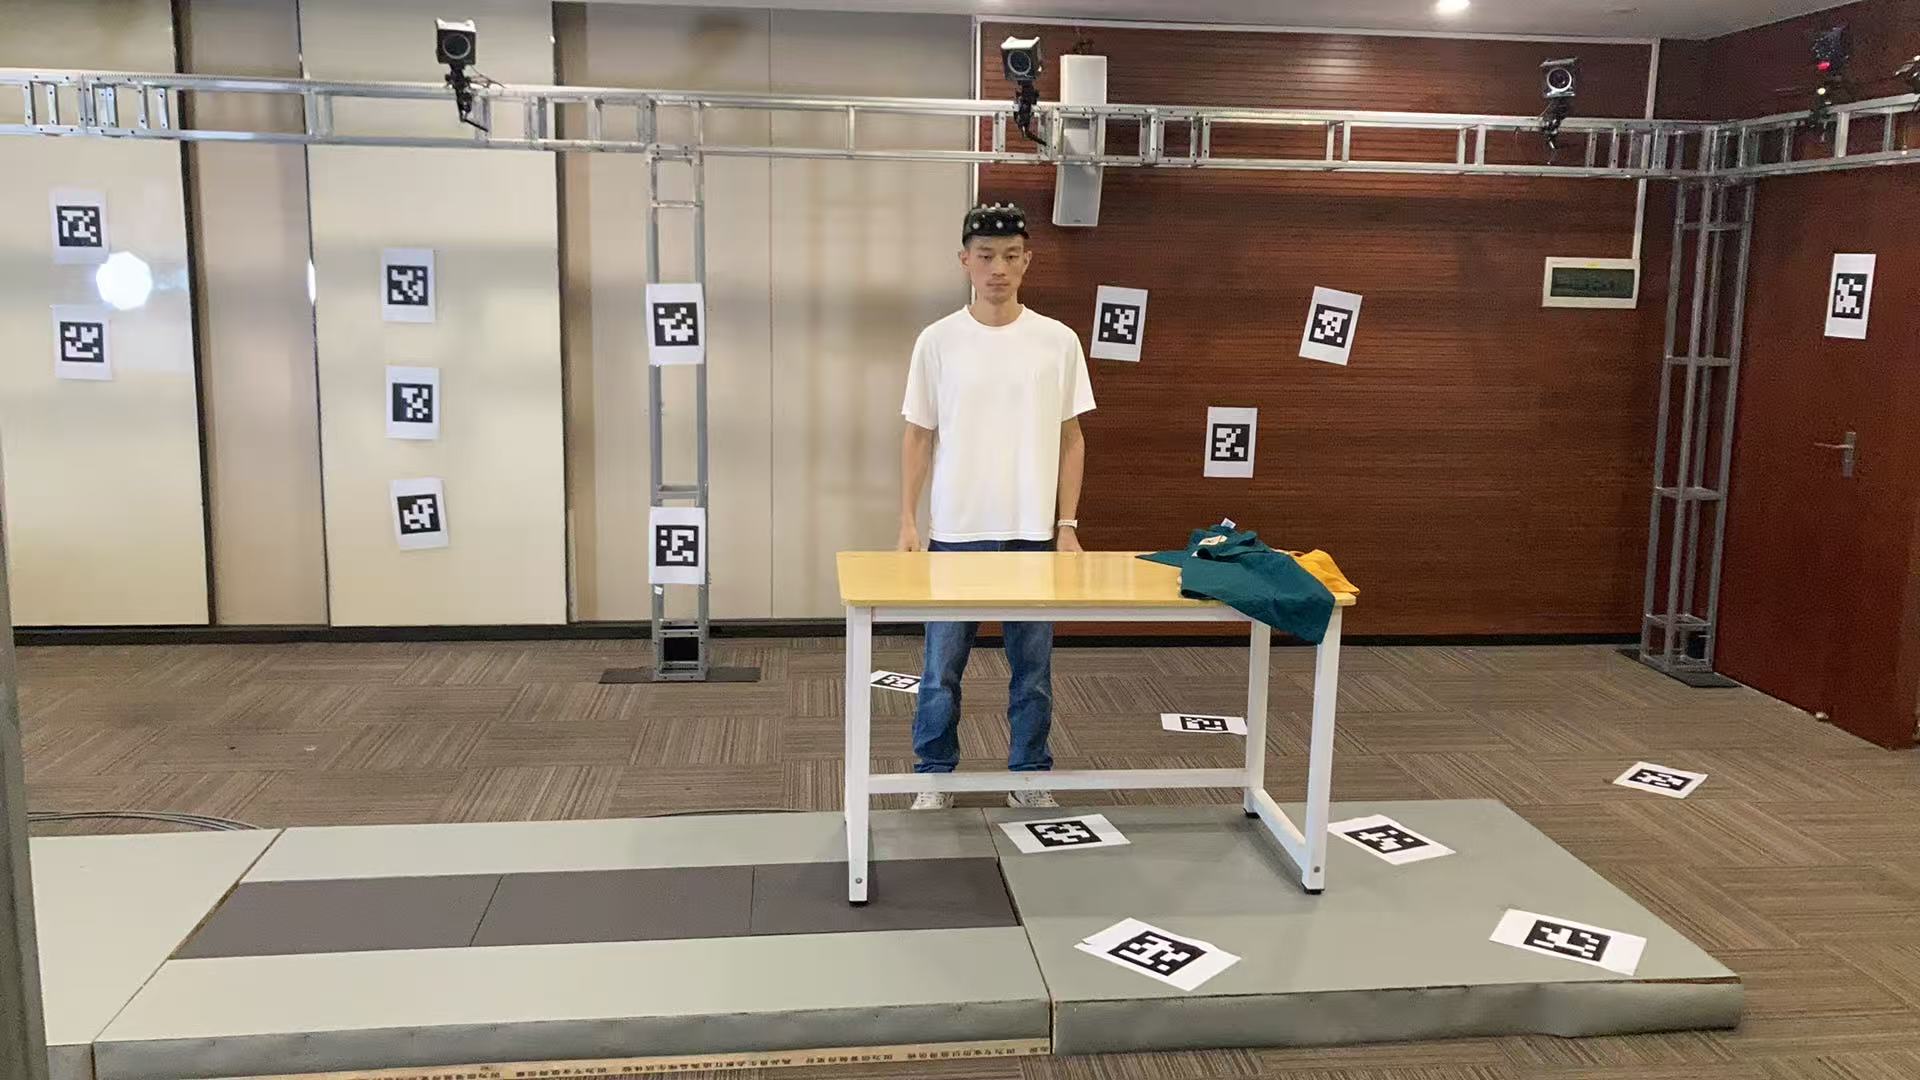
朗慧E6在OptiTrack红外光学动捕实验室中的测试环境
原稿展示了E6位姿误差的测试示例。由于尚未取得原始轨迹、配准算法及完整测试条件,本页不再将其中的数值推广为设备通用性能。采购验收应在约定场景中复测,并同时报告均方根误差、分位数、异常值和跟踪失败情况。
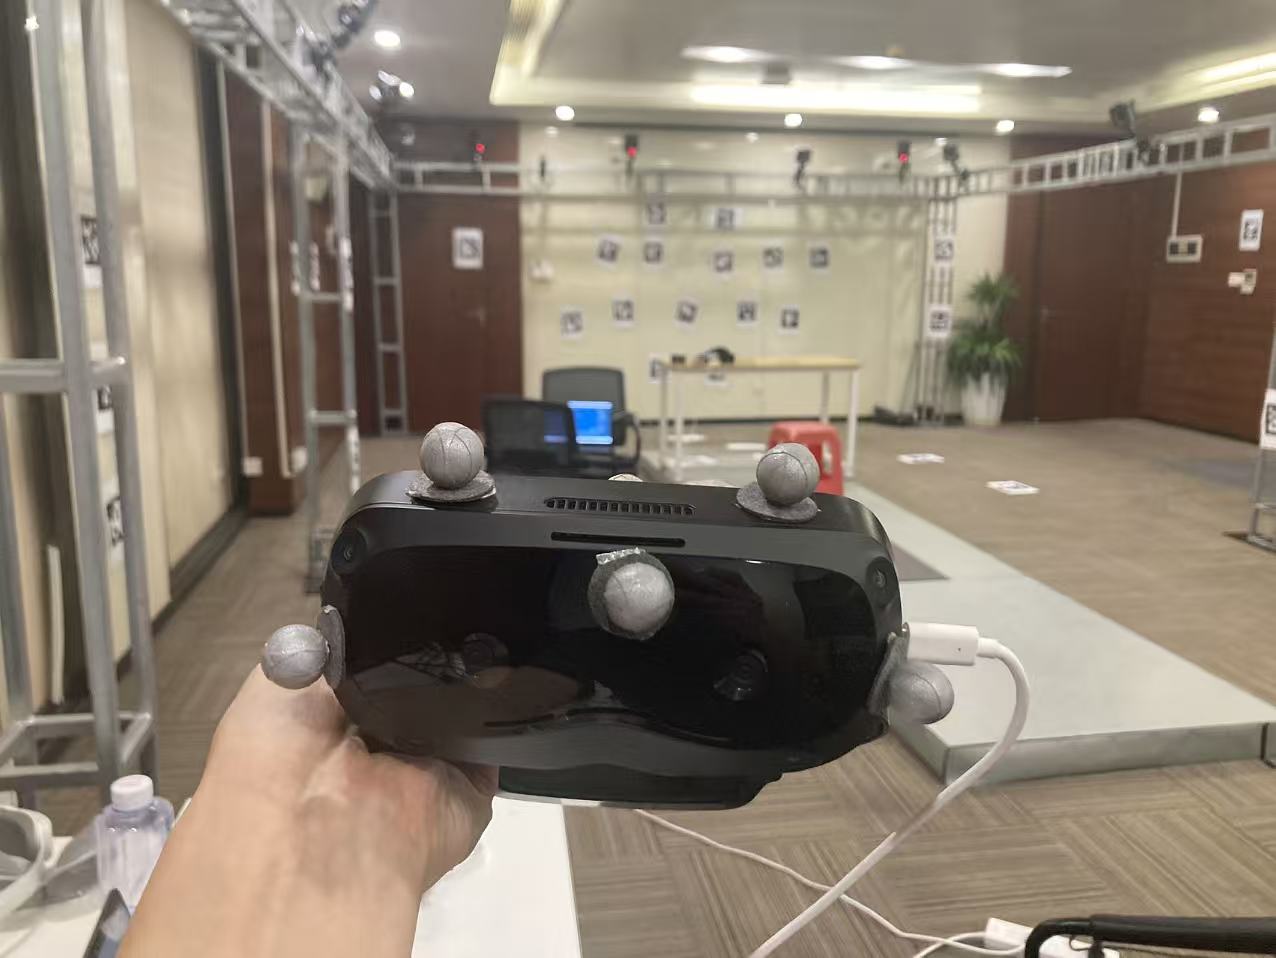
E6 EGO数采一体机在动捕实验室中进行时间戳同步精度测试
外接夹爪或触觉手套时,需要逐一验证接口、触发方式、时钟来源和传输链路。机内同步结果不能自动推广到外设;应在目标采样率和持续运行时长下测量整个链路。
作为时间尺度示例,60Hz的帧周期约为16.67毫秒,1毫秒约占其6%;200Hz的采样周期为5毫秒,1毫秒占其20%。这些换算仅说明量级,是否满足任务要求还取决于运动速度、曝光时长和允许的空间误差。
三、ACE-Data-0的启示:时空双对齐是具身AI数据的生命线
ACE-Data-0 原始论文于2026年7月提交,介绍了同步记录第一人称与外部视角视频、动作、物体状态、音频及触觉的采集系统。它为多模态采集设计提供参考,但其研究结果不是对E6产品的认证。
对于视觉与触觉联合数据,可以用可观测的接触事件检查时间关系。如果不同模态对同一次事件的记录不一致,应先分析时间戳语义、传输延迟和曝光时刻,再判断如何校正。
长时序采集应考虑时钟漂移,并记录温度、设备状态与同步重置事件。一次短时测试不能证明全程稳定;应使用贯穿整个采集时段的可观测事件或硬件信号检验时间关系。
空间标定与时间同步应分别验证。相机内参、相机间外参和相机—IMU外参决定坐标转换;时间戳定义和时钟校正决定跨模态关联。双目基线接近人眼瞳距不意味着数据能够无条件迁移到不同机器人。
四、从PPS到PTP:2026年多传感器同步技术前沿
2026年的多传感器同步技术正在经历一场从软件对齐到硬件触发的范式跃迁。这一趋势可以从几个代表性研究中清晰看到。
OctoSense 原始论文介绍了多传感器平台和使用同步数据的自监督学习方法。具体硬件接线与同步实现应以该项目资料为准,不能把研究平台的机制或指标直接归属于另一款产品。
视觉与惯性融合需要明确图像曝光时刻和IMU采样时刻,不能仅依靠IMU采样频率较高就推断同步可靠。应检查数据是否共享时钟、是否存在固定延迟,以及插值方法是否适用于当前运动。
不同设备的同步指标只有在测试方法和工况一致时才可比较。原稿未提供足以复核的同行测试资料,因此本页不将1毫秒称为统一行业基准,也不据此作产品排名。
PTP 可用于网络设备的时钟同步,但实际精度取决于硬件时间戳、网络结构和设备实现。它解决的是时钟协调问题,并不自动保证相机同时曝光。选型时应分别验证时钟同步、传感器触发和时间戳写入位置。
硬件触发、统一时钟和后处理对齐各有适用条件。方案应根据采样方式、实时性、布线和成本选择,并通过端到端测量确认效果,不宜仅凭某种架构名称承诺固定精度。
五、时间戳误差如何摧毁AI训练:从触觉-视觉错位到长时序漂移
理解时间戳误差对AI训练的破坏性影响,需要从两个层面展开分析:单事件层面的模态错位,和长时序层面的累积漂移。
例如,视觉帧与触觉记录发生时间偏移时,同一次接触事件在不同模态中的位置可能不一致。误差对训练和控制的影响取决于任务与模型,应通过对照实验衡量,不能仅由一个延迟数值推出特定危险行为。
Stanford AI Index 2026分别报告了 RLBench 仿真任务的89.4%成功率和真实家庭任务的12%成功率。这是不同评测场景的数据,不能当作同一模型迁移实验的性能下降,更不能据此把差异归因于时间戳误差。
假设两个时钟存在恒定0.01%的相对频率偏差,且完全不校正,则一小时累计偏移为0.36秒。这里是明确假设下的计算示例,不是对所有设备的实测结论;它也不意味着对应数据的训练价值必然归零。
在恒定频率偏差的简化模型中,时间偏移随时长线性累积;若温度或工作状态改变,漂移过程可能更复杂。验收应记录整个时段的偏差曲线,并说明失锁、重同步和丢帧的处理方式。
六、中国具身智能数据基建的政策推力与产业机遇
工信部、国务院国资委办公厅实景实训通知于2026年6月3日成文、6月8日发布,提出建设真实场景训练与验证能力。其“万台级规模落地能力”是行动目标,不代表已经完成的部署数量。
项目引用标准时,应核对标准编号、版本、发布或立项状态及适用范围。未取得正式资料前,不将产品测试描述为国家标准制定依据,也不暗示企业参与了未获证实的标准编制工作。
市场预测只有在定义、统计年度和原始报告均明确时才有比较价值。本页撤下无法核验口径的市场规模和份额预测,技术选型以实际任务、样本评估与成本测算为依据。
政策支持应以主管部门公布的具体文件和申报条件为准。地方奖励、数据采集计划或行业倡议不等于本项目已获支持;合作双方应分别核验资格、数据权利与适用期限。
数据采集规模应由任务覆盖、样本多样性和训练评估结果决定。原稿所称全球小时数缺口未附可核验报告,本页不再援引;可先通过试采确认质量,再确定扩展规模。
七、朗慧科技的时空对齐工程实践
E6项目评估应确认相机与IMU配置、各路采样率、曝光方式、时间戳语义和外设兼容性。不能仅凭相机数量推断所有通道均采用同步曝光;应查验配置文档及实测记录。
重投影误差用于描述标定参数在指定图像上的投影偏差,不能直接证明SLAM定位精度或“接近理论极限”。原稿图示保留用于理解报告形式;缺少原始观测、残差分布和独立验证集时,不把示例值作为产品保证。
时间戳同步与空间标定的协同是朗慧工程方法论的核心。时间同步保证了不同传感器在同一物理时刻的数据被正确关联,空间标定保证了这些关联数据被映射到统一的坐标系中。两者的结合使得E6采集的多模态数据不仅"时间对齐",而且"空间一致",构成了ACE-Data-0所倡导的完整"时空双对齐"框架。
外设接入方案应列明支持的接口与时钟机制,并对每一种配置进行测试。合同中可约定同步误差的统计口径、允许异常比例和复测方法,避免把单一配置的结果扩展到所有设备。
建议把采集日志、标定记录、同步测试、质量检查和训练就绪检查纳入交付清单。是否完成这些环节,应由项目记录证明;本页不以方法论名称替代实际证据。
八、结语
时间同步是数据质量的一部分,但不存在适用于所有任务的单一分水岭。选择可接受误差时,需要把运动速度、任务尺度、传感器频率和下游评测结合起来。
对于E6及其他采集方案,建议先明确目标工况,再测试机内与外接链路。同步、标定、丢帧和长期稳定性应分别报告,不能只用一个最优数值描述全部能力。
政策和行业研究可以帮助确定应用方向,最终交付仍应以实际场景、数据授权、可复核测试和书面验收要求为依据。
高质量具身数据需要一致的时间定义、可靠的空间标定和可追踪的采集过程。下一步可以从一个具体任务的试采入手,用验证结果决定设备组合、同步方案与采集规模。
注:本文转载自朗慧科技,转载目的在于传递更多信息,并不代表本网赞同其观点和对其真实性负责。如有侵权行为,请联系我们,我们会及时删除。
ARTICLE INQUIRY / 本文咨询
围绕这篇文章,聊聊您的需求
咨询主题:E6多模态采集:时间同步如何测试与验收
如需了解相关数据、服务或合作方式,请留下任务目标和联系方式。业务团队会结合本文主题与您沟通。
电话:137-5502-0164邮箱:lk@langhuiai.com← 返回全部新闻