1毫秒的时间锁:朗慧E6时间戳同步技术如何破解多模态AI训练的时空对齐难题
1毫秒的时间锁:朗慧E6时间戳同步技术如何破解多模态AI训练的时空对齐难题
一、引言:多模态AI训练数据的"时空灾难"
2026年的具身智能领域,正在经历一场前所未有的数据饥渴。从Google DeepMind的Gemini Robotics 2到OpenAI斥资29亿美元收购Figure AI,全球科技巨头不约而同地将筹码押注于一个核心命题——高质量多模态训练数据的规模化获取。然而,在这些宏大的叙事背后,一个被低估却足以决定成败的工程难题正浮出水面:多模态数据的时空对齐。
想象这样一个场景:一台人形机器人正在学习抓取一个水杯。它的视觉系统记录了水杯在视野中的位置,触觉传感器记录了指尖接触杯壁的瞬间,力矩传感器记录了握力变化的曲线,IMU记录了手臂的运动轨迹。这些信号分别来自不同的传感器,拥有各自的采样频率和时钟域。如果它们的时间戳没有精确对齐,机器人学到的"感知-决策-动作"闭环就会彻底错乱——它可能在视觉尚未看到杯子时就"感觉"到了接触,或者在已经松手后才"意识到"物体滑落。这不是科幻小说中的情节,而是每一个具身智能数据团队每天都在面对的"时空灾难"。
问题的严峻性在于:随着数据采集时长从分钟级扩展到小时级乃至天级,传感器时钟之间的微小偏差会持续累积。一个看似无害的1毫秒误差,在一小时的采集过程中可能膨胀为数秒级的错位,彻底摧毁跨模态对应关系。斯坦福AI Index 2026报告揭示的仿真89.4%与真实12%之间77个百分点的迁移鸿沟,其根源之一正是训练数据中普遍存在的时空不一致问题。
正是在这一背景下,朗慧科技E6 EGO数采一体机以1毫秒以内的时间戳同步精度,为行业提供了一个可量化的工程标杆。本文将从技术细节、学术前沿、产业政策三个维度,深度解析这"1毫秒的时间锁"如何成为多模态AI训练数据的生命线。
二、1毫秒的承诺:朗慧E6时间戳同步测试详解
朗慧E6的测试在专业动捕实验室中完成,这里使用的是美国OptiTrack红外光学被动式动捕系统——业界公认的6DoF位姿捕捉精度最高的系统之一。OptiTrack通过高速红外相机阵列追踪标记点反光球的三维空间坐标,其亚毫米级的空间精度为评估E6的SLAM和时间戳性能提供了可靠的金标准参照。
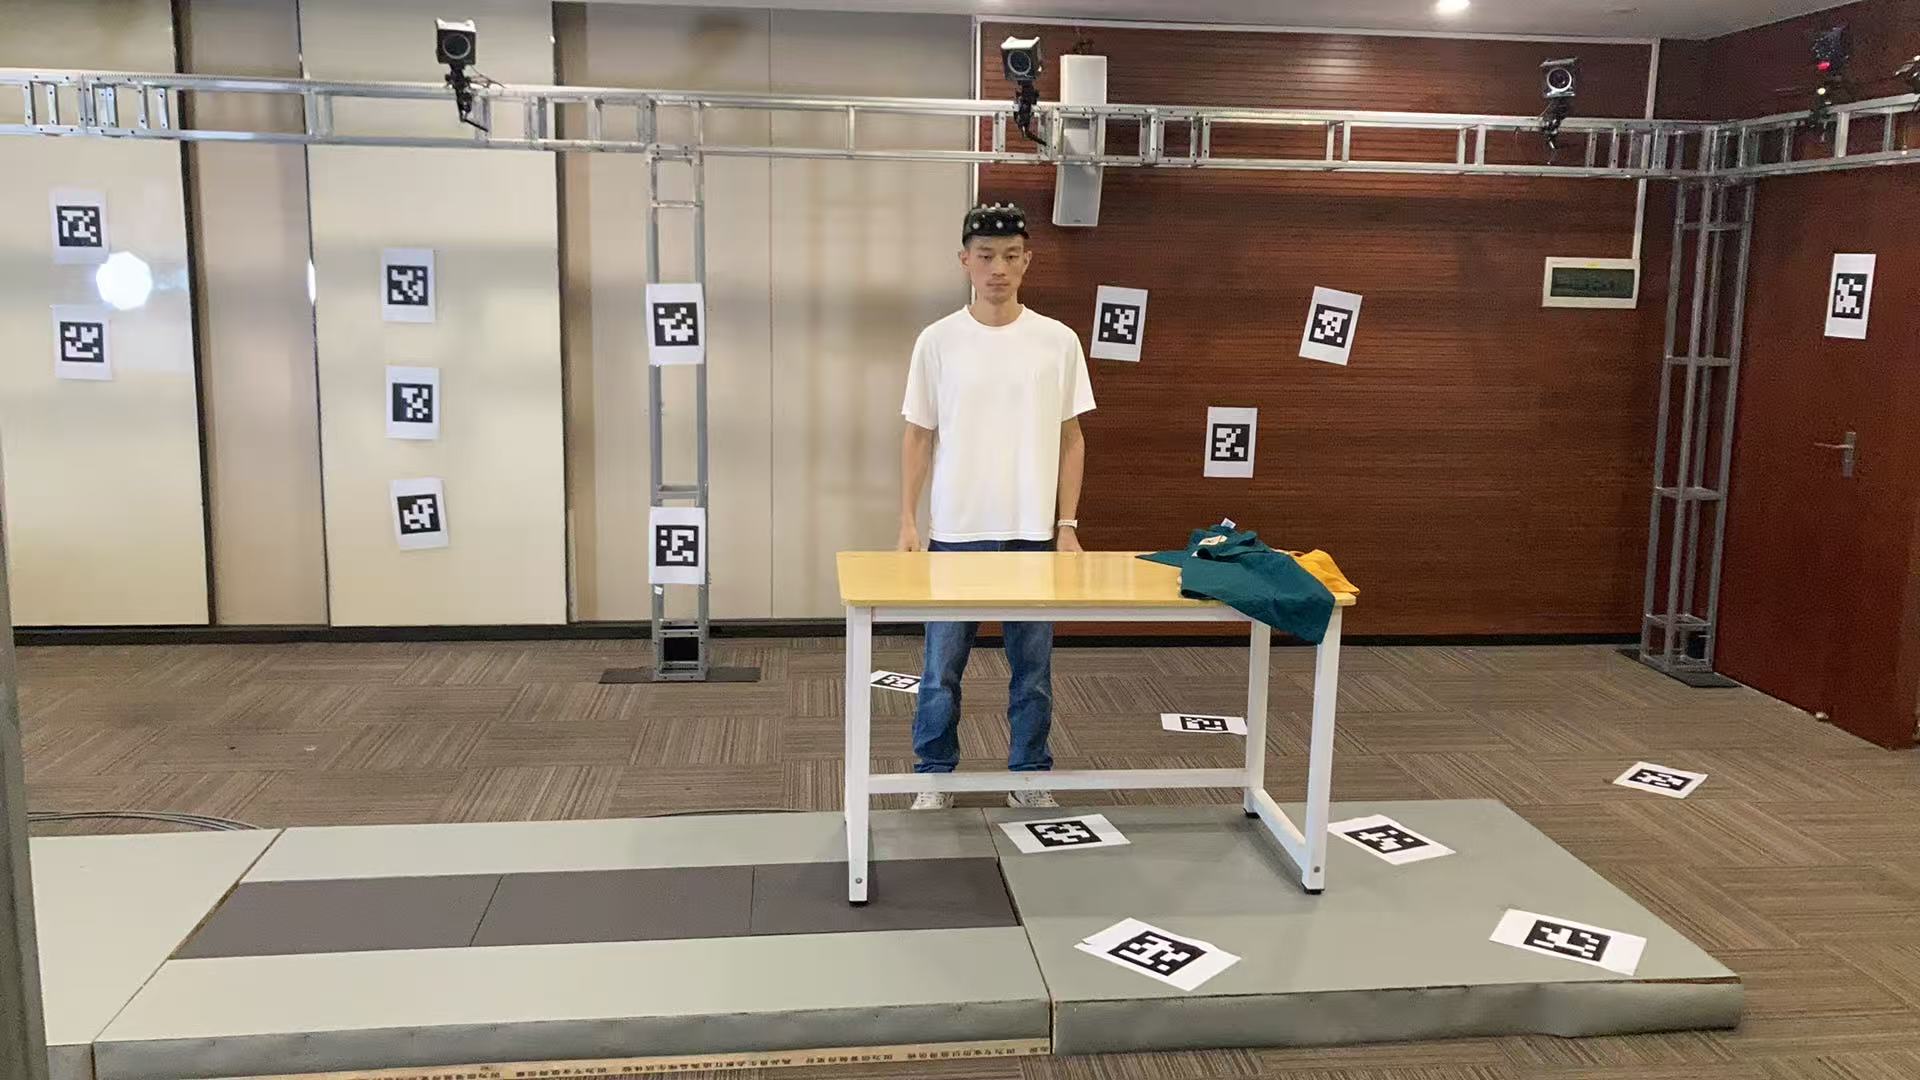
朗慧E6在OptiTrack红外光学动捕实验室中的测试环境
测试的核心结论令人瞩目。在SLAM(VIO)精度方面,E6机内直出的位姿估计达到了rmse=6.32mm的均方根误差,均值误差5.80mm,中位数6.47mm,90分位误差9.14mm,最大误差11.17mm。这意味着在动态运动场景下,E6凭借自身的视觉惯性里程计就能实现毫米级的空间定位精度,而无需依赖外部基础设施。
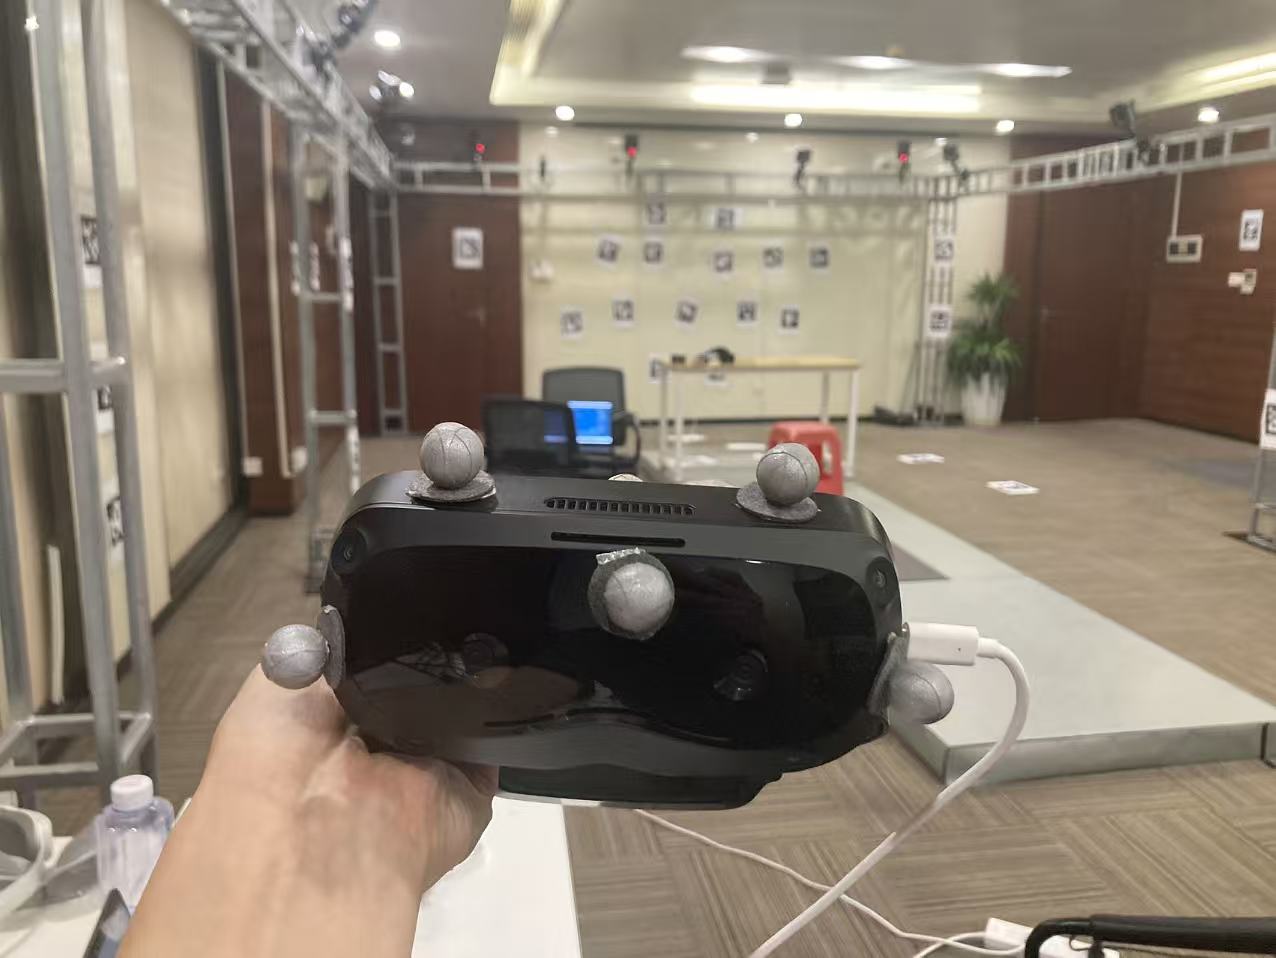
E6 EGO数采一体机在动捕实验室中进行时间戳同步精度测试
更为关键的是时间戳同步的测试结论。朗慧E6 EGO数采一体机机内各传感器——包括6个相机、IMU以及机载处理单元——之间的时间戳精度误差控制在1毫秒以内。更重要的是,当外部设备如电动夹爪、触觉手套等接入系统后,时间戳同步精度依然保持在1毫秒以内的水平。这一指标的工程意义极为深远:它意味着E6不仅实现了内部多传感器的硬同步,还构建了一个对外开放的时间同步架构,使得任何符合接口规范的外部设备都能无缝纳入统一的时间框架。
1毫秒意味着什么?在60Hz的采样频率下,一帧数据的时间窗口约为16.67毫秒,1毫秒的同步精度意味着跨传感器的时间偏差不超过一帧周期的6%,足以保证同一物理事件在不同模态中被准确对齐。在200Hz的IMU采样下,1毫秒对应的是不到0.2个采样周期的时间偏移,这对于高频运动数据的融合至关重要。
三、ACE-Data-0的启示:时空双对齐是具身AI数据的生命线
2026年7月30日发布于arXiv的ACE-Data-0(编号2607.28625)为行业提供了一个系统性的多模态数据对齐框架。该研究提出了"环境捕获引擎"的概念,整合了五种同步模态:自我视角的4个鱼眼相机配合IMU和追踪头显位姿、外视角的8个同步相机、60Hz全身/手/物体运动状态轨迹、全手掌触觉手套信号,以及多通道音频。这一架构的核心洞见在于"时空双对齐"原则——时间同步建立公共时间线,空间标定建立公共空间框架,两者缺一不可。
ACE-Data-0的研究者用了一个极具画面感的例子来说明时空对齐失败的后果:如果触觉手套和视觉相机的时间戳没有精确对齐,触觉手套登记的接触事件可能在视频流中先于视觉接触画面出现,或者物体运动轨迹的时间戳滞后于观测到的运动。这种"因果倒置"现象对于依赖时序因果推理的具身AI模型是致命的——模型会从中学到错误的物理常识,导致在真实部署时产生危险的误判。
更深层的挑战在于长时序活动中的时钟漂移。不同传感器的内部时钟基于各自的晶体振荡器运行,由于制造工艺和温度差异,振荡频率存在微小偏差。这种偏差在短时采集中可以忽略,但在持续数小时的数据采集过程中会逐步累积,导致原本对齐的模态之间产生越来越大的时间偏移。ACE-Data-0的研究明确指出:对于长时序活动,时钟漂移会随时间累积,逐步破坏跨模态对应关系。这正是朗慧E6将时间戳同步精度锁定在1毫秒以内的深层动机——它不仅关注单次对齐的精度,更关注在整个采集过程中维持这一精度的稳定性。
ACE-Data-0的框架还揭示了一个常被忽视的维度:空间标定。时间同步解决的是"何时"的问题,空间标定解决的是"何地"的问题。E6的6相机系统通过精确的内外参标定,建立了相机之间、相机与IMU之间的统一空间坐标系。其RGB双目基线为63.66毫米,接近人眼瞳距(IPD)约63毫米的生理参数,这一设计使得E6采集的深度信息天然适合于人形机器人的视角迁移。空间标定与时间同步的协同,构成了完整的"时空双对齐"工程闭环。
四、从PPS到PTP:2026年多传感器同步技术前沿
2026年的多传感器同步技术正在经历一场从软件对齐到硬件触发的范式跃迁。这一趋势可以从几个代表性研究中清晰看到。
OctoSense(arXiv:2606.27317)提出了一种基于PPS(秒脉冲)信号配合6脉冲序列的硬件触发方案。其核心思路是利用一个高精度的主时钟产生周期性的脉冲信号,通过物理线缆分发给所有传感器,使每个传感器在接收到脉冲的瞬间执行采样。这种硬件级触发的优势在于消除了软件调度的不确定性,将同步精度推进到微秒级别。OctoSense还创新性地提出了数据重对齐机制,即使在采集过程中发生偶发的丢帧或延迟,也能通过脉冲序列的编码信息在后期处理中精确恢复每一帧的时间戳。
诠视科技在WAIC 2026上发布的SeerFusion One则展示了另一条技术路径:通过9轴IMU与所有相机的毫秒级时间戳同步,实现惯性测量与视觉测量的深度融合。这一方案的特点在于将IMU作为时间同步的中枢——由于IMU的采样频率远高于相机(通常达到数百甚至上千赫兹),它可以作为一个高频的"时间锚点",为低频的相机帧提供精确的时间插值。
奥比中光在ROSCon JP 2026(2026年8月5日)上展示的Dual-Ego原型则将同步精度推向了新的极限:小于1毫秒的同步精度,6轴IMU最高支持1000Hz的采样频率。这与朗慧E6的指标处于同一水平线,表明1毫秒已成为2026年高端具身智能数据采集设备的行业基准。
在协议层面,IEEE 1588v2 PTP(精确时间协议)提供了亚微秒级的时间同步能力。PTP协议通过主从时钟之间的报文交换,计算链路延迟和时钟偏移,并持续校正从时钟。在局域网环境下,PTP可以实现数十纳秒级的同步精度。然而,PTP协议的应用需要网络设备支持硬件时间戳,这在嵌入式设备中仍然面临成本和复杂度的挑战。朗慧E6的工程选择是在机内采用硬件级的同步总线架构,确保传感器之间的同步不依赖网络协议栈的延迟特性,从而在保证精度的同时降低了系统复杂度。
从PPS硬件触发到PTP协议,从IMU中枢同步到专用同步总线,2026年的技术前沿呈现出一个共同的趋势:同步精度的提升正在从软件优化转向硬件架构的根本性变革。1毫秒不再是一个可以通过后处理"修补"的指标,而是一个必须在硬件设计阶段就被"焊"进系统架构的工程承诺。
五、时间戳误差如何摧毁AI训练:从触觉-视觉错位到长时序漂移
理解时间戳误差对AI训练的破坏性影响,需要从两个层面展开分析:单事件层面的模态错位,和长时序层面的累积漂移。
在单事件层面,触觉-视觉错位是最典型也最危险的情形。当机器人执行抓取动作时,视觉系统应在物体进入手部范围前提供预警,触觉传感器应在接触瞬间记录力的变化。如果触觉信号的时间戳比视觉信号滞后10毫秒——这在未经硬件同步的系统中极为常见——模型学到的因果链条就会变成"先接触、后看到"。这种错误的因果模型在仿真训练中可能表现正常,因为仿真环境的物理引擎天然保证了时序一致性;但一旦部署到真实机器人上,模型会产生"先知先觉"式的危险行为——在视觉尚未确认物体位置时就提前闭合夹爪。
斯坦福AI Index 2026报告中的仿真-真实迁移鸿沟数据(仿真89.4% vs 真实12%)从侧面印证了这一问题的严重性。仿真数据虽然可以大规模生成且天然时空对齐,但其中蕴含的物理规律与真实世界存在系统性偏差。当模型从仿真迁移到真实时,真实数据中普遍存在的时间戳不一致会放大这种偏差,导致性能急剧下降。这意味着,提升真实世界数据的时空对齐质量,是缩小仿真-真实迁移鸿沟的关键路径之一。
在长时序层面,时钟漂移是一个更为隐蔽但同样致命的威胁。假设两个传感器的时钟频率偏差仅为0.01%——这在消费级晶体振荡器中属于正常水平——那么在一小时的采集过程中,累积的时间偏移将达到360毫秒。对于一个执行精细操作任务(如穿针引线)的机器人而言,360毫秒的时间错位意味着视觉反馈和力控反馈完全脱节,训练数据的有效性归零。
更严峻的是,时钟漂移的影响是非线性的。在采集初期,偏移量很小,数据质量看似正常;随着采集时间延长,偏移量逐渐增大,数据质量缓慢退化。这种"温水煮青蛙"式的退化极难被常规的数据质量检查发现,因为单帧数据看起来完好无损,只有通过跨模态关联分析才能揭示隐藏的对齐问题。朗慧E6通过硬件级的持续时钟校正机制,确保在整个采集过程中时间戳偏差始终被约束在1毫秒以内,从根本上消除了时钟漂移的累积效应。
六、中国具身智能数据基建的政策推力与产业机遇
2026年,中国在具身智能数据基础设施领域的政策力度达到了前所未有的高度。6月10日,工业和信息化部与国务院国资委联合启动"人形机器人与具身智能实景实训专项行动",明确提出百个以上高价值应用场景、万台级规模落地的目标。这一行动方案标志着具身智能从实验室走向产业化部署的转折点,而高质量的训练数据是支撑这一转折的核心要素。
在标准建设方面,国家标准《高质量数据集 具身智能 面向训练基地的数据采集与模型训练规范》已经正式立项。这一标准将首次从国家层面规范具身智能数据采集的技术要求,其中多传感器时间戳同步精度势必成为核心指标之一。朗慧E6的1毫秒同步精度为这一标准的制定提供了有力的工程验证数据。
市场层面,2024年全球具身智能数据集市场规模为7.37亿美元,预计到2031年将达到70.14亿美元,复合年增长率高达38.2%。中国预计将占据全球50%的市场份额,2026年中国市场预计超过1500亿元。这一巨大的市场空间正在催生一条从数据采集设备、数据标注平台到数据交易市场的完整产业链。
产业实践层面,京东发动10万员工采集1000万小时数据的壮举展示了规模化数据采集的中国路径。贵州省推出最高500万元奖励扶持具身智能数据采集企业的政策,则体现了地方政府对这一赛道的战略重视。国家数据局更是在政策层面支持"无本体数据采集"新模式——即在不需要完整机器人本体的情况下,通过可穿戴设备(如E6这样的数采一体机)采集人类操作数据,然后用于训练机器人策略。这一模式的目标是在2028年建成国家级高质量数据集。
亿欧智库2026报告指出,当前全球具身智能训练数据需求约为1000万小时级别,而实际可用数据仅约50万小时,缺口高达20倍。填补这一缺口的关键不在于简单增加采集量,而在于提升数据的时空对齐质量——因为低质量数据不仅无法有效提升模型性能,反而可能引入有害的噪声。朗慧E6的1毫秒时间戳同步精度,正是在这一产业逻辑下具备了战略性的价值锚点。
七、朗慧科技的时空对齐工程实践
朗慧科技在时空对齐领域的工程实践并非孤立的技术突破,而是一套系统化的方法论。E6的6相机系统包括2个RGB相机(1920×1200分辨率,鱼眼KB畸变模型)、2个CTRL相机(640×480,针孔模型)和2个Tracking相机(640×480,针孔模型),覆盖了从高分辨率场景感知到低延迟运动追踪的完整功能谱系。每个相机都通过统一的硬件触发总线实现同步曝光,确保6路图像在物理层面上的时间一致性。
在标定精度方面,E6的重投影误差分析报告显示:RGB相机的重投影误差均值为0.20像素,中位数为0.15像素,E_sim指标达到0.99983,判定为PASS。Tracking相机的E_sim指标为0.98813,判定为CHECK。重投影误差是衡量相机内外参标定质量的核心指标——它反映了三维空间点经标定参数投影到图像平面后与实际检测到的像素位置之间的偏差。0.20像素的均值误差意味着E6的空间标定精度已经接近理论极限,为后续的深度估计、三维重建和SLAM提供了高精度的几何基础。
时间戳同步与空间标定的协同是朗慧工程方法论的核心。时间同步保证了不同传感器在同一物理时刻的数据被正确关联,空间标定保证了这些关联数据被映射到统一的坐标系中。两者的结合使得E6采集的多模态数据不仅"时间对齐",而且"空间一致",构成了ACE-Data-0所倡导的完整"时空双对齐"框架。
朗慧科技的工程实践还体现在对外开放的同步架构上。E6支持外部设备接入后的时间戳同步——无论是电动夹爪的力矩信号、触觉手套的压力分布,还是外部相机的补充视角,都可以通过统一的同步接口纳入1毫秒的时间框架。这种开放架构使得E6不仅是一个独立的数据采集设备,更是一个可扩展的多模态数据融合平台,为科研机构和企业用户提供了灵活的定制能力。
朗慧科技的服务能力覆盖13大行业场景,并形成了"专家级证据闭环"方法论——从数据采集、标定验证、质量评估到训练就绪的完整链路,每一个环节都有可量化、可追溯的工程证据支撑。这一方法论确保了每一批数据的质量不仅"看起来好",而且"经得起验证"。
八、结语
1毫秒,在人类的时间感知中几乎无法察觉,但在具身智能的训练数据中,它是一道分水岭。线的一侧是因果清晰、时空一致的高质量数据,能够有效驱动VLA模型和具身推理系统的学习;线的另一侧是模态错位、因果混乱的噪声数据,不仅无法提升模型能力,反而可能引入系统性偏差。
朗慧E6以1毫秒以内的时间戳同步精度,站在了这条分水岭的正确一侧。这不仅仅是一个技术指标,更是对ACE-Data-0所揭示的"时空双对齐"原则的工程兑现。从PPS硬件触发到PTP协议,从IMU中枢同步到专用同步总线,2026年的多传感器同步技术前沿正在向微秒级精度推进,而1毫秒已成为当前产业化的基准线。
在中国具身智能数据基建的政策浪潮中,从工信部的万台级落地目标到国家数据局的无本体数据采集新模式,从京东的10万员工数据采集团到贵州的500万元奖励政策,一个以高质量数据为核心的国家战略正在成型。朗慧E6的1毫秒时间锁,正是这一战略在工程层面的坚实支点。
当Google DeepMind的Gemini Robotics 2在实验室中展示令人惊叹的具身推理能力,当Boston Dynamics的Electric Atlas以年产30,000台为目标走向量产,当OpenAI以29亿美元的重注押向Figure AI——所有这些宏大的叙事,最终都要回归到一个朴素的事实:AI的智能边界,取决于数据的时空质量。而1毫秒的时间锁,就是守护这一质量底线的关键工程。在未来1000万小时级数据缺口的填补征程中,谁掌握了时空对齐的工程能力,谁就掌握了具身智能时代的数据主权。
注:本文转载自长沙朗慧信息科技有限公司,转载目的在于传递更多信息,并不代表本网赞同其观点和对其真实性负责。如有侵权行为,请联系我们,我们会及时删除。