
E6相机标定:重投影误差与独立验证
E6相机标定:重投影误差与独立验证
内容修订:2026年10月11日。原文章地址保留,修订前版本已备份。
修订说明
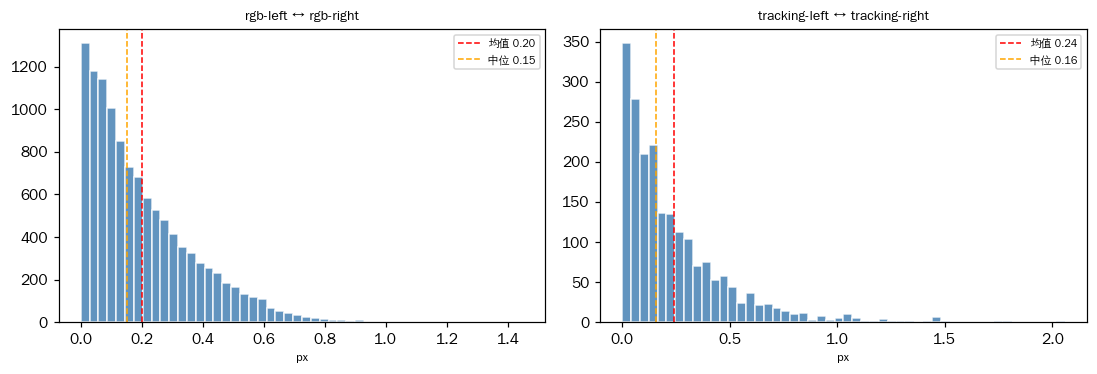
原稿根据单组图示推导“行业领先”“几乎完美”及训练效果保证,证据不足,现撤回这些结论。保留历史配图用于解释测试形式;缺少完整原始数据与指标定义时,不把图示数字作为所有设备和场景的验收承诺。
重投影误差说明什么
重投影误差衡量图像观测与模型投影之间的差异,受分辨率、镜头模型、特征点覆盖和筛选方法影响。较小的拟合误差不必然意味着真实三维误差同样小,也不能直接跨相机或跨数据集排名。
验证数据应与拟合数据区分
需要说明验证图像是否参与参数拟合,是否覆盖不同距离、角度和边缘区域。若使用 E_sim 等自定义评分,应公开定义、归一化方式与阈值来源;不能仅凭接近1就断言外参正确。
如何看待极线误差
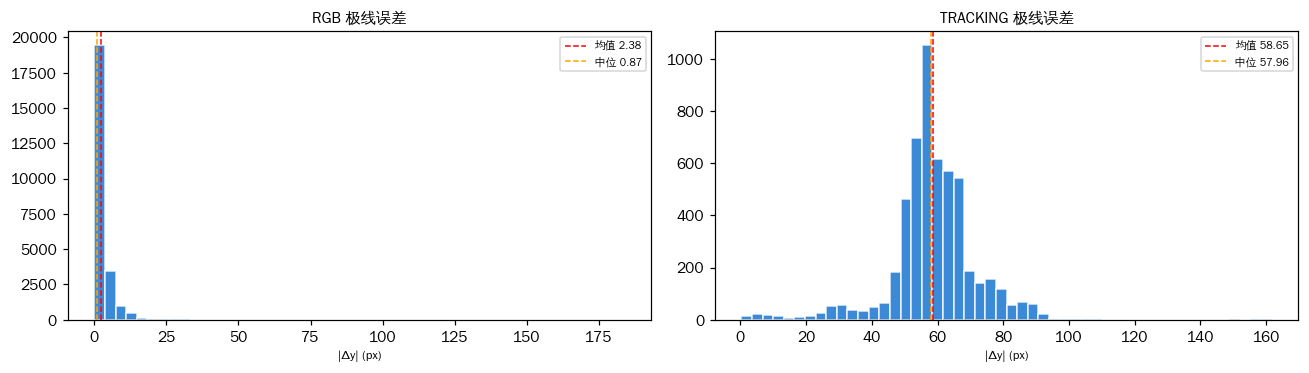
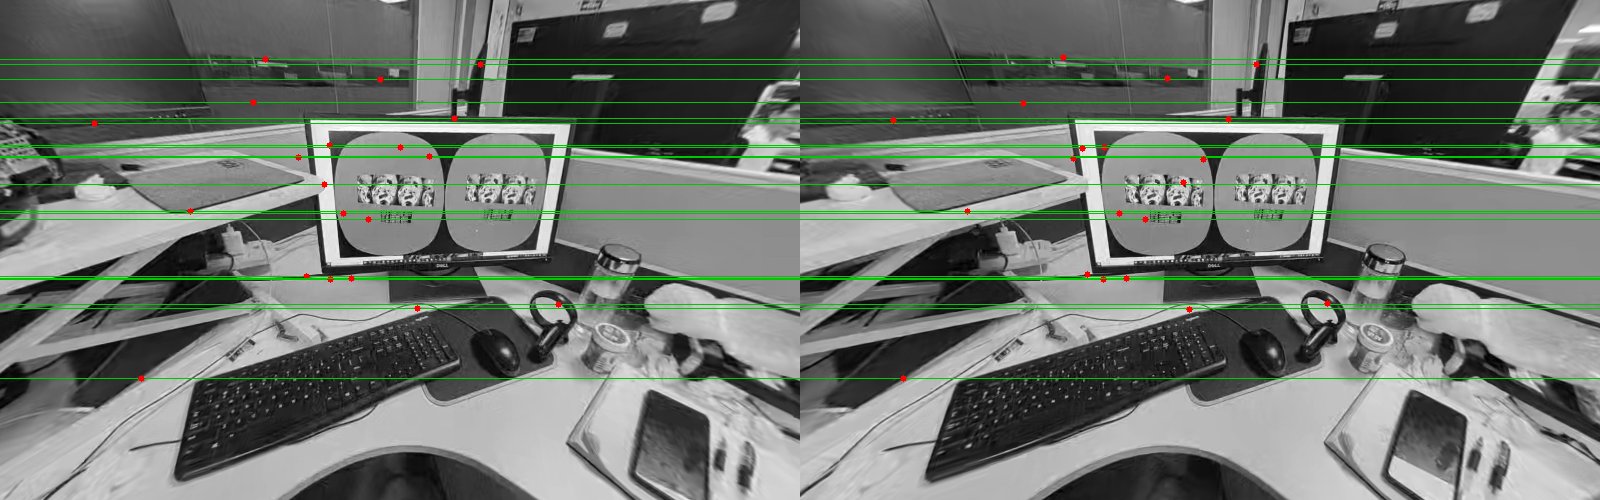
矫正后的纵向像素差、Sampson 距离与重投影误差不是同一个指标。应分别给出坐标约定、单位和统计范围。较大的纵向残差不能仅用鱼眼镜头特性解释为合格,仍需检查模型、匹配点和矫正流程。
标定之外还要检查什么
空间标定正确不代表时间同步正确。设备装配、温度变化或机械扰动可能改变参数,因此应记录标定版本并设计复测流程。手部和外部传感器接入时,还应独立核验其外参及时间关系。
如何验证下游效果
若要说明标定改进提升了三维重建或策略学习效果,应在相同数据、模型和评测条件下做对照测试。不能从某个像素误差值直接推导抓取成功率,也不能把不同研究基准之间的差值作为本产品的优化目标。
交付与验收建议
建议交付原始标定图像、点位检测结果、相机模型、内外参、验证集、误差分布和重跑说明。阈值需结合目标任务制定,设备与外设规格以确认后的项目文档为准。
历史配图与资料边界
以下保留原稿配图以便内容追溯。配图本身不构成独立验证、第三方认证或产品性能承诺,应结合完整原始记录阅读。
注:本文转载自朗慧科技,转载目的在于传递更多信息,并不代表本网赞同其观点和对其真实性负责。如有侵权行为,请联系我们,我们会及时删除。
ARTICLE INQUIRY / 本文咨询
围绕这篇文章,聊聊您的需求
咨询主题:E6相机标定:重投影误差与独立验证
如需了解相关数据、服务或合作方式,请留下任务目标和联系方式。业务团队会结合本文主题与您沟通。
电话:137-5502-0164邮箱:lk@langhuiai.com← 返回全部新闻