DATASET RESEARCH / EMBODIED
双目—IMU具身数据采集:从同步标定到长时验收的工程方法
围绕第一视角双目相机与IMU数据,拆解时间戳语义、硬件同步、时空标定、长时漂移、丢帧、隐私治理和可复核验收流程。
具身智能第一视角数据的难点,不是把两路视频和一条惯性曲线同时存下来,而是让每个观测都能回答三个问题:它在什么物理时刻发生、处于哪个坐标系、能否被下游训练与评测复核。对于双目相机加惯性测量单元(IMU)的头戴式采集,分辨率、视场角和采样率只是入口;真正决定数据能否进入训练集的,是曝光时刻与IMU测量时刻的定义、相机—相机和相机—IMU的时空标定、长时钟漂移、丢帧处理、任务边界以及参与者隐私治理。
本文把一组真实的设备选型要求改写成可执行的数据工程方案。文中的分辨率、帧率、噪声密度、同步误差和漂移阈值,是需求侧候选门槛,不代表任何设备已经达到,也不代表某家公司现货、量产或已通过验收。研究论文中的算法与公开数据集只说明方法和实验语境,不能替代目标场景的试采报告、数据权利确认或机器人安全评估。
一、先把“买相机”改写成数据任务
一个可验收的采集任务,应先定义本体、动作空间和样本边界,再谈设备参数。若目标是学习操作者的第一视角操作,可把一个 episode 定义为“任务开始标记—连续操作—成功、失败或人工中止—任务结束标记”的完整片段;若还要学习机器人动作,则必须把机器人关节状态、末端位姿、控制指令或遥操作输入作为独立流记录,不能把人眼看到的画面直接当作 action 真值。双目视觉和IMU通常是观测,不自动等于机器人动作。
需求中的相机条件可整理为:至少两路彩色图像,同时输出左右目原始帧;单路分辨率以1280×720为底线、1920×1080为建议档,帧率不低于30 fps;全局快门优先;单目视场角和双目重叠视场分别记录水平、垂直、对角口径,不能只写一个“广角”;双目基线、镜头朝向和头戴姿态要随设备实例进入元数据。IMU侧不仅记录加速度和角速度,还要记录实际输出频率、带宽、量程、噪声密度、零偏不稳定性、温度漂移和固件版本。标称ODR不等于主机最终收到的采样率,验收应统计实际到达的时间间隔。
更重要的是把“同步”拆成四个可测变量:固定时间偏移、短期抖动、时钟频率差造成的长期漂移,以及异常帧或丢包。一个简单模型是
Δ(t) = Δ0 + ρt + ε(t)
其中Δ0是初始偏移,ρt是随时间累积的相对频率误差,ε(t)是触发、传输和调度带来的随机扰动。固定偏移经过一次标定可以校正,但不能用一次开机对齐证明一小时稳定;漂移则必须在目标录制时长内重新测量。公开研究也指出,相机时间戳可能因触发延迟、传输延迟和非共享时钟而偏离真实采样时刻,且漂移会破坏视觉—惯性融合的时间一致性3。
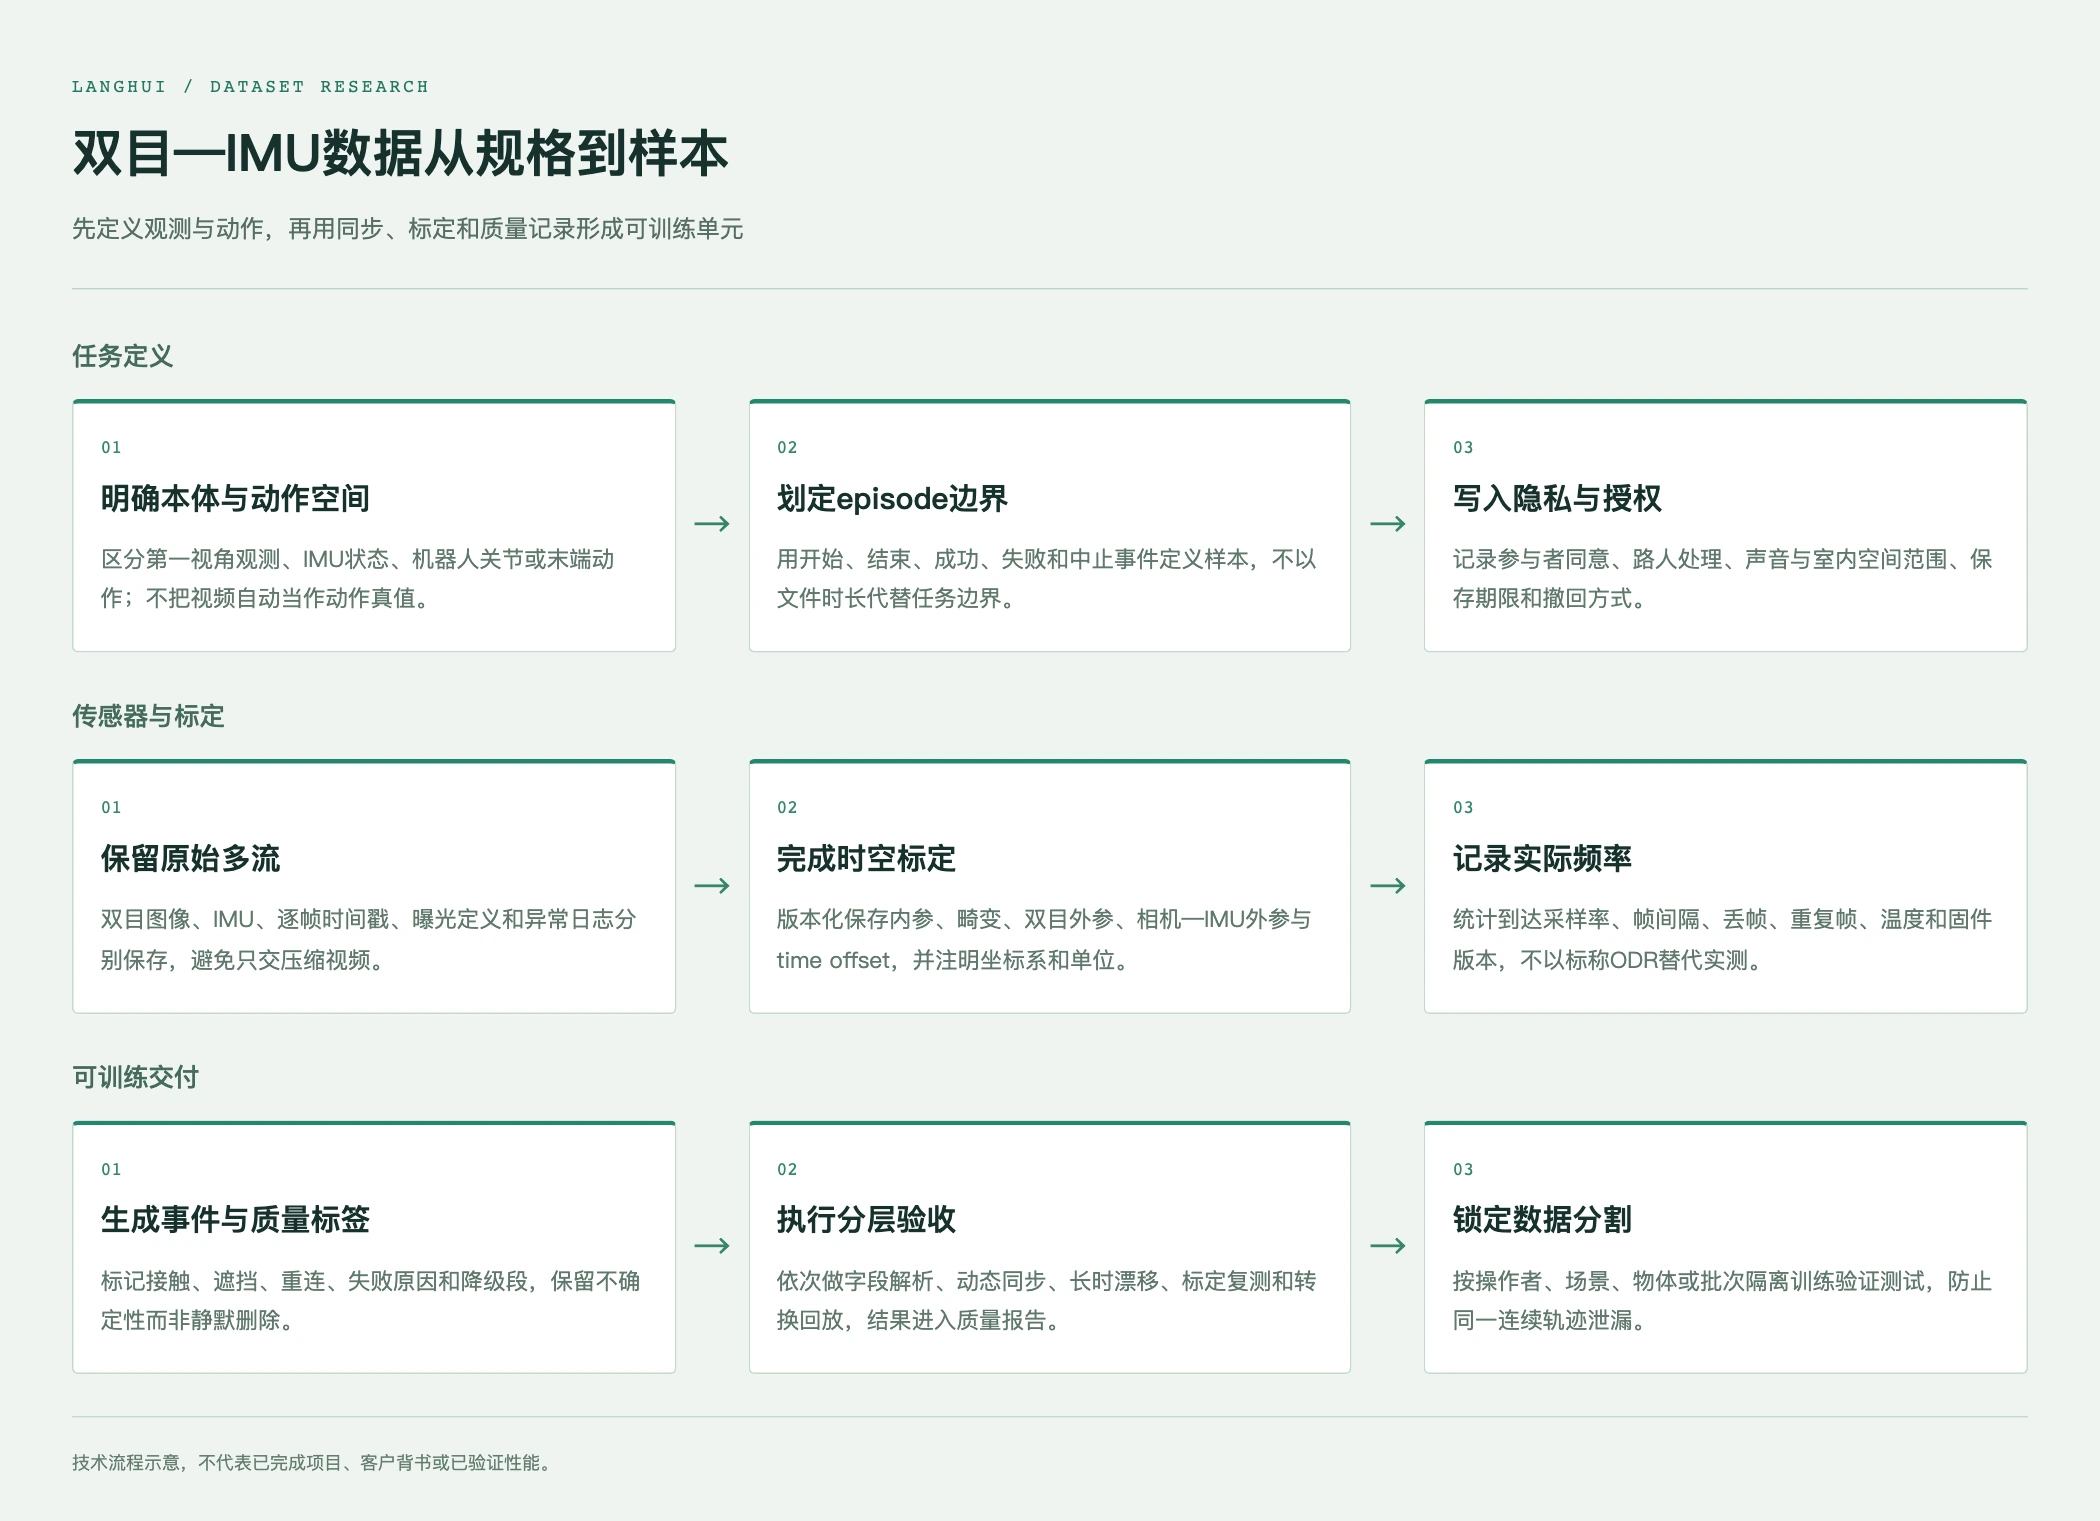
图1:从传感器规格到可训练样本的验收链路。(技术示意,不代表已验证性能或既成项目。)
二、同步设计先问“时间戳代表什么”
硬件触发、共享硬件时钟和软件后处理不是同一件事。硬触发可以让曝光或采样事件有共同起点;共享时钟可以减少频率差;后处理则是在已经采到数据之后估计偏移并重采样。三者可以组合,但不能因为文件里都有时间戳,就宣称“硬件同步”。项目说明书应逐流写出时钟来源、触发链路、时间戳写入位置、单位、起点和重启行为。
图像时间戳要明确对应曝光开始、曝光中点还是读出结束,并记录逐帧曝光时长;IMU时间戳要说明来自传感器数据就绪事件、FIFO回溯,还是主控读取时刻。对视觉—惯性融合,曝光中点常比容器写入时间更接近物理观测时刻,但具体选取仍需和驱动实现、快门方式及算法约定一致。MP4或其他容器的PTS可以用于播放,却不必然等于真实采集时刻;因此交付中应同时提供独立的逐帧时间戳文件和原始流,保留设备时间到统一项目时间的映射。
同步验收不能只报一个“误差小于多少微秒”。至少要报告:双目之间的帧对齐误差、双目与IMU之间的时间偏移估计、偏移的中位数与最大绝对值、抖动的均值和分位数、连续运行后的累计漂移、丢帧数、重复帧数及重连次数。需求侧可以把相机—IMU标定后绝对偏差不超过100微秒、优选50微秒,抖动1σ不超过20微秒且最大值不超过100微秒,时钟漂移不超过1 ppm并记录一小时内偏移变化作为候选门槛;这些数字必须和运动速度、曝光时长、任务尺度及实际接口联合复测,不能脱离测试条件成为普遍行业标准。
测试信号也要可观测。拍摄快速摆动的高对比标记物,可以检查左右目是否出现系统性错位;使用共同可见的闪光、LED或机械事件,可以把相机帧与IMU触发事件关联;录制开始和结束各记录一次高精度时间参考,可以估算累计偏移。只做静态画面,难以暴露动态触发延迟;只做短时测试,又难以暴露时钟漂移。每次测试应保存原始文件、统计脚本版本、设备序列号的受控标识、固件版本、温度和异常日志。
三、空间标定要与时间标定分开验收
双目系统至少涉及左右相机内参、畸变模型、双目外参和相机—IMU外参。内参包含焦距和主点,畸变参数决定边缘像素如何映射,外参描述坐标系之间的旋转与平移。OpenCV的官方标定教程将内参、畸变、外参和重投影误差分开说明,并以多姿态标定板图像估计参数;教程示例建议至少采集10组有效图案,但工程项目仍应根据视场、距离和目标工作区规定覆盖条件2。广角头戴相机尤其不能只看平均重投影误差,还要报告中心、边缘、近距离手部工作区和左右目重叠区域的误差分布。
双目基线是几何条件,不是深度精度的同义词。基线越大,理论上有利于视差分辨,但也提高了近距离重叠视场、佩戴结构和标定稳定性的要求。验收应在目标工作距离内检查左右目都能看到手部与关键物体,记录遮挡、反光、低照度、边缘畸变和曝光不同步。全局快门可减少快速运动下的滚动畸变风险,但不自动消除运动模糊、曝光差异或自动曝光带来的亮度不一致。
Kalibr工具链把多相机内外参、相机—IMU空间与时间标定以及IMU内参放在同一类问题中,并提供校准验证和重投影统计工具1。这类工具适合研发阶段形成可复现流程,但输出的参数仍需进入项目数据字典,说明版本、坐标方向、单位、参考时刻和适用温度。标定文件不是一次性附件:拆装、撞击、镜头更换、温度变化或佩戴结构变形,都可能触发复标。
四、把一条录制拆成可追踪的数据单元
建议以“episode—sensor stream—event—quality record”四层组织数据。episode层保存任务标识、场景类别、操作者授权状态、任务开始和结束事件、成功/失败/中止及原因;sensor stream层保存相机、IMU、可选机器人状态和音频的设备标识、时钟域、实际频率、编码、时间戳文件和校准版本;event层保存抓取、接触、放置、遮挡、重连、人工暂停等事件;quality record层保存帧间隔分布、丢帧与重复帧、时间偏移曲线、温度、标定复测和异常原因。
最小样本单元不应只有一段视频。每个图像帧至少需要帧号、传感器流ID、物理时间戳、曝光时长、图像尺寸、编码状态和是否为补帧的标记;每条IMU样本需要采样时间、加速度三轴、角速度三轴、单位、量程、噪声与偏置模型版本以及数据就绪或FIFO状态。相机内参、畸变、双目外参、相机—IMU外参和time offset应以版本化文件交付,禁止只给一张“已标定”的截图。
任务标签要区分观察、动作、结果和不确定性。第一视角帧可以标记视线内目标、操作阶段、手部可见性和遮挡;若存在人工动作标注,应保留起止时间和标注员/复核员角色,而不是把自动检测框当作真值。失败样本不宜全部删除,应记录失败类型、触发事件和是否受同步、遮挡、佩戴不适或环境变化影响。训练、验证和测试应按操作者、场景、物体实例或任务批次进行隔离,避免同一连续轨迹切片后同时出现在训练和测试中。
如果采集人像、声音或室内空间,数据字典还应有授权状态、可见范围、去标识化处理、保存期限和撤回处置字段。采集者同意并不自动覆盖路人、同事、客户标识、白板、门禁、地理位置和商业秘密。对环境中的非任务信息应采取遮挡、静音区、裁剪、模糊或不采集策略,并为原始数据和训练派生数据分别设权限。
五、用分层试验替代“跑一遍就算通过”
第一层是设备入场检查。核对两路彩色输出、全局快门配置、视场和重叠区域,读取实际IMU频率与量程,导出一小段原始左右目、独立时间戳、IMU和完整标定文件。此时不评估模型效果,只检查字段能否被解析、时间单位是否明确、文件是否能在断电或停止录制后恢复。
第二层是动态同步试验。设置快速摆动物体、共同可见事件和多种运动速度,分别统计左右目帧号是否严格配对、帧间隔P50/P95/P99、时间偏移中位数与最大值。对IMU要统计相邻采样间隔、异常长间隔和丢包;对图像要区分真实丢帧与重复上一帧。若设备输出的是容器时间而非独立采样时间,应在报告中明确降级,不得用恒定帧率补齐后伪装成无丢帧。
第三层是长时稳定性试验。连续录制至少一小时,在目标的真实佩戴姿态下走动、低头、转身,并纳入室内外或明暗变化;记录开头、中段、结尾的偏移估计、温度、帧率、存储状态和异常日志。可以把候选判据写成:无中断、无损坏;帧率与丢帧结果在双方同意的范围内;一小时累计时间偏差不超过项目阈值;标定文件和数据流可完整导出。阈值应在试点前写进验收单,而不是看完最好的样本后再修改。
第四层是标定复测和交付演练。录制前完成静态IMU噪声与偏置记录,再做覆盖目标工作区的相机标定和动态相机—IMU标定;长时录制后在设备发热状态下复测,必要时在多次摘戴或重新安装后再测。最后执行“导出—解析—时间校正—转换—质量报告”的脚本化流程,输出字段完整率、异常段清单和处理日志。任何插值、重采样或丢段操作都要可追踪,不能在转换阶段静默改变样本数量。
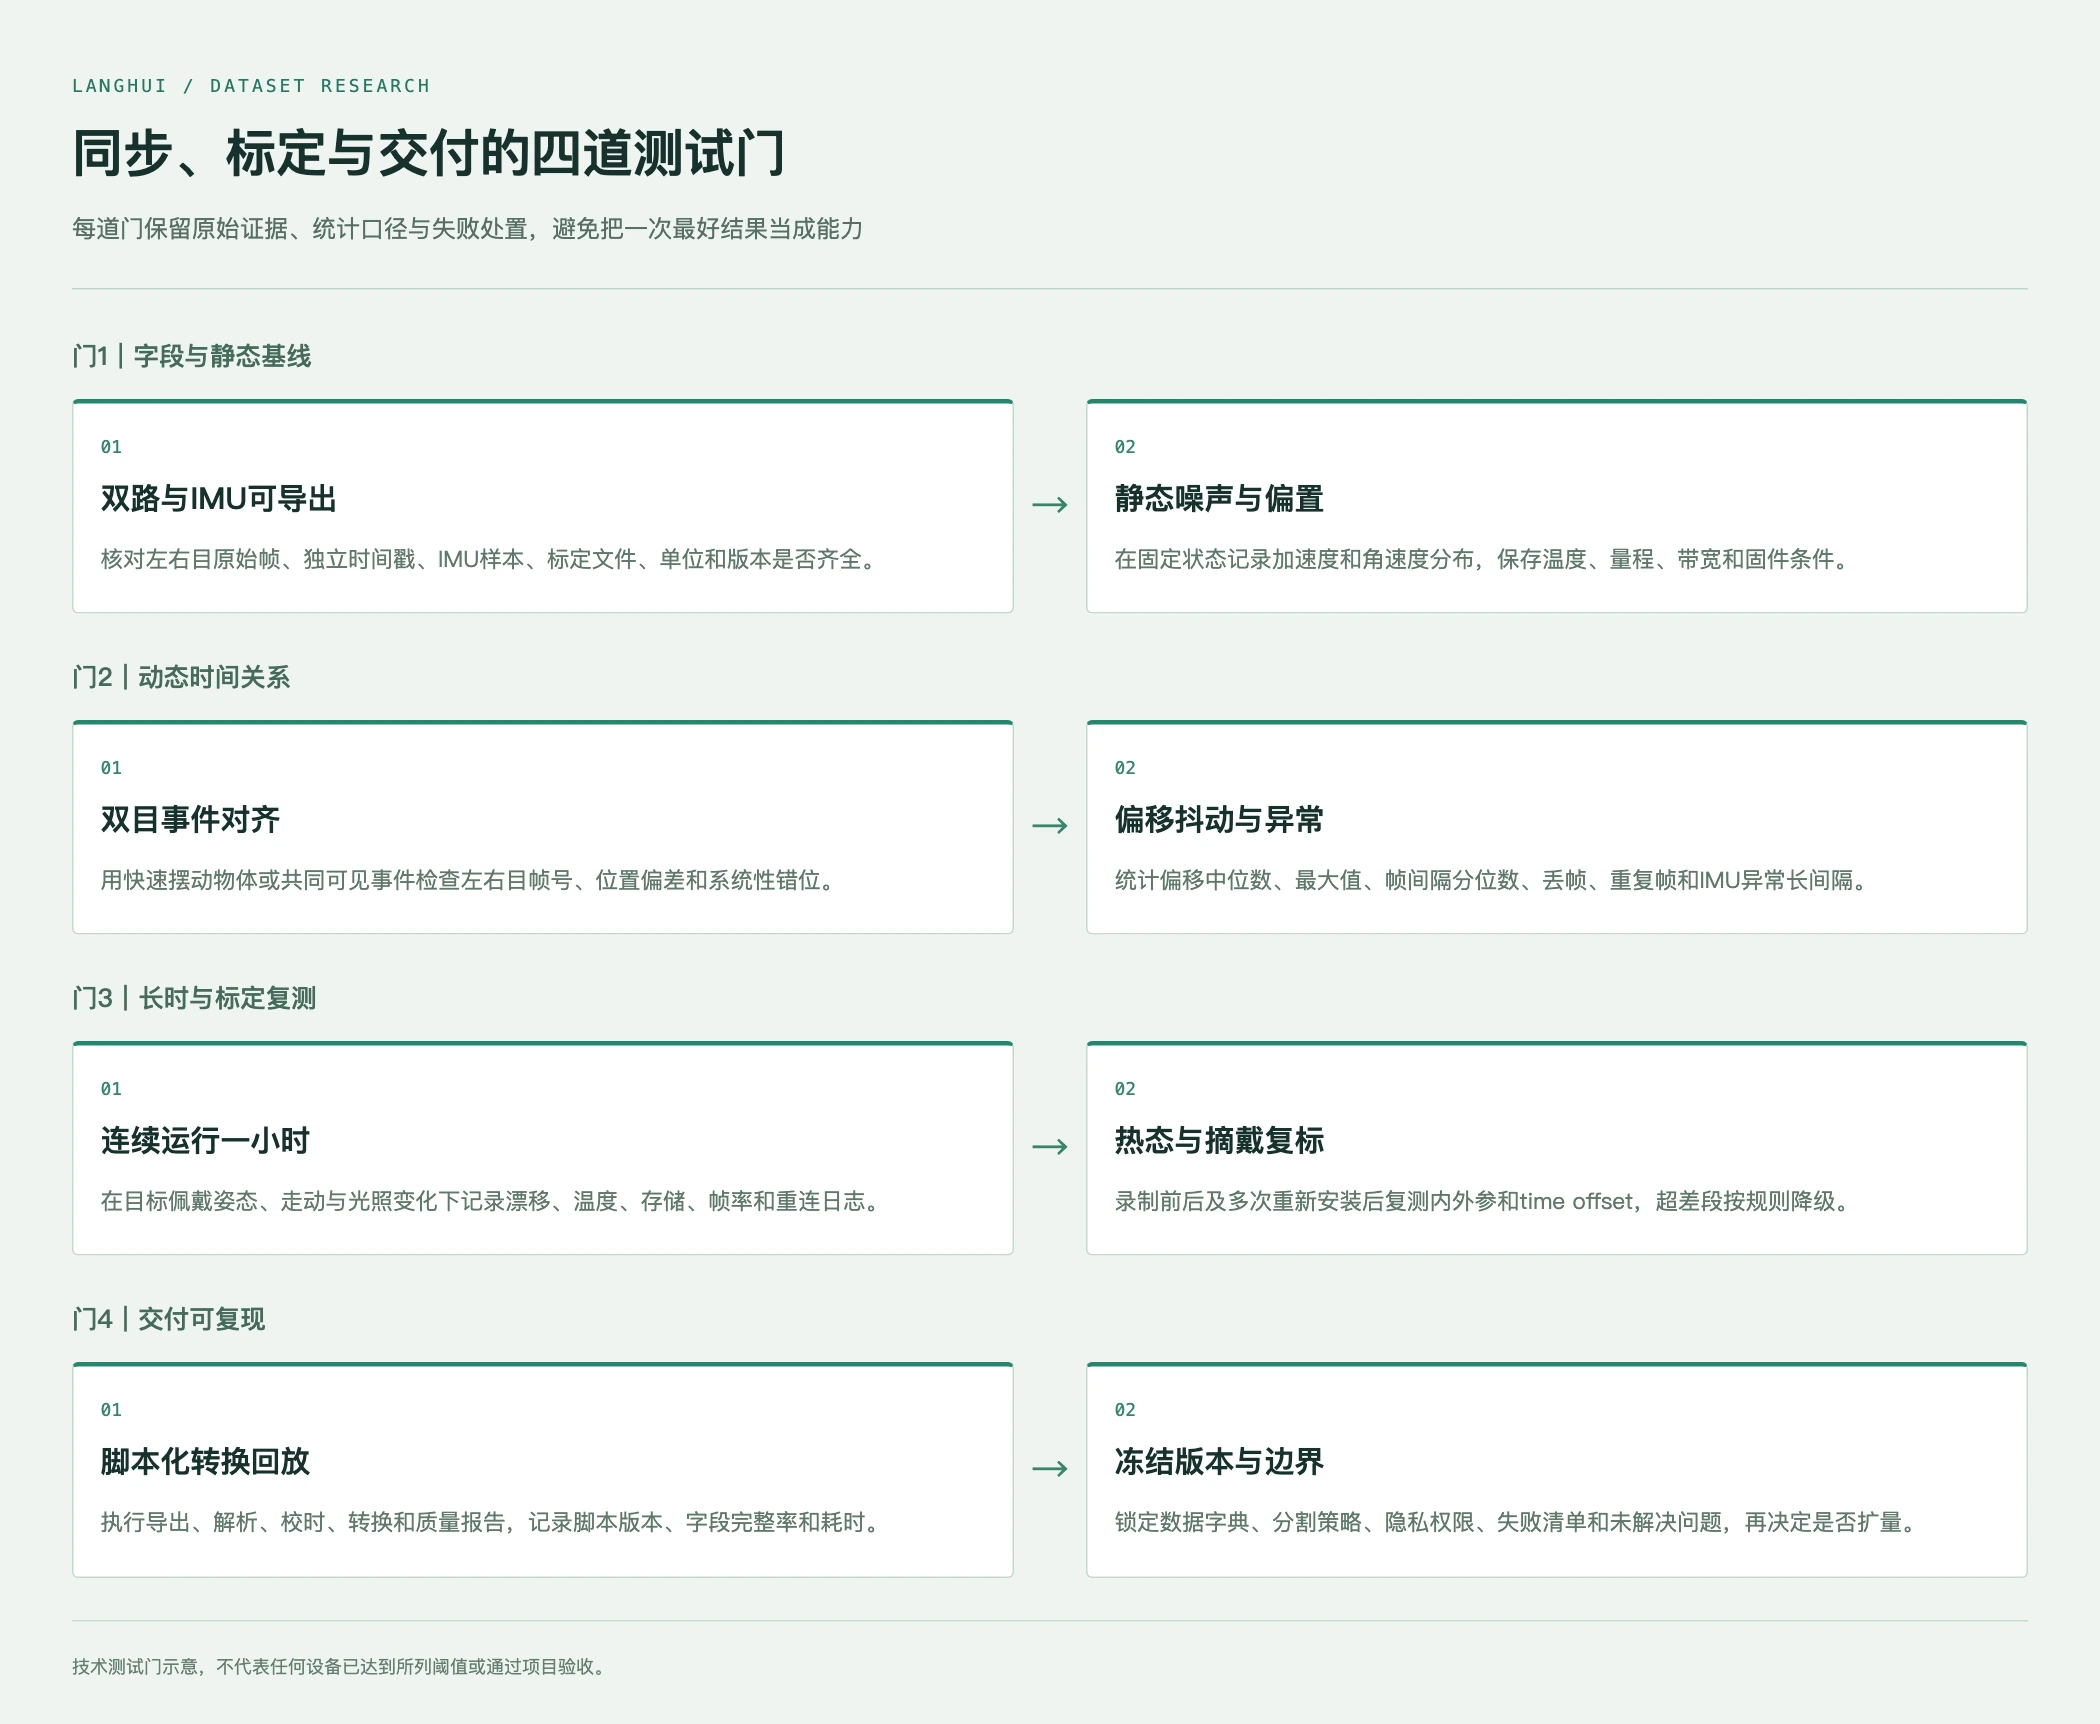
图2:同步、空间标定与交付验收的分层测试门。(技术示意,不代表已验证性能或既成项目。)
六、算法路线要服务于可解释的验收
研发阶段可先做规则化质量门,再做视觉—惯性融合。第一步用独立时间戳计算帧间隔、丢帧和漂移;第二步用标定文件将左右目投影到统一模型,检查重投影残差和立体匹配可用区域;第三步在明确时间偏移、噪声和偏置模型后,运行VIO或SLAM,并把轨迹失败、重定位和异常温度作为结果字段。算法的成功率、轨迹精度或下游策略表现,应在目标数据集和指定版本上单独评测。
当硬件无法完全共享时钟,离线时间偏移估计可以作为补救。相关研究将时间偏移作为优化变量,与相机状态、IMU状态和特征位置联合估计,并在仿真和真实传感器上展示了校正思路3。这说明“后处理能校正”在方法上可行,却不等于任何设备都能稳定恢复真实曝光时刻。若偏移随温度或工作状态变化,单一常数不够;若帧已经丢失或重复,插值也不能创造真实观测。
公开数据集可以帮助建立测试基线。TUM-VI提供硬件同步的相机和IMU、原始与标定数据,并以高频位姿真值支持视觉—惯性里程计评测4。但公开数据集的传感器、场景、运动速度和真值系统与目标头戴设备不同,不能把其中的轨迹成绩迁移为采购设备的榜单性能。研究建议的价值在于帮助设计对照实验;实际交付仍需用本项目的原始数据、版本锁定环境和书面验收结果证明。
七、把人像、声音、空间与安全放进同一张表
在中国境内处理采集数据时,应以项目实际处理者、目的、场景和数据流向判断适用规则。个人信息保护法将与已识别或可识别自然人有关的信息纳入个人信息,将生物识别、行踪轨迹等列为敏感个人信息,并要求处理具有特定目的和充分必要性、采取严格保护措施;处理敏感个人信息还涉及单独同意、告知必要性与影响等要求5。头戴视频中的脸、声音、工牌、步行轨迹和可定位室内空间,不能因为任务主题是机器人数据就自动变成“非个人信息”。
采集前应明确告知相机和麦克风是否开启、采集什么、保存多久、谁能访问、是否出境、是否用于训练与展示,以及撤回和删除如何执行。对非参与者设置明显提示和退出机制;对医疗、住宅、生产线和客户场所另行核查场地授权与保密边界。原始流、去标识化流、训练切片和质量报告分级存储,访问日志和删除结果随交付记录保留。人像、声音和空间隐私是数据可用性的前置条件,不是文章末尾的一句免责声明。
安全边界也必须写清。采集设备本身可能带来佩戴疲劳、视野遮挡、绊线、发热和电池风险;应在试采中记录中止次数、温度、线缆布置和紧急停止流程。若数据随后驱动机器人,只能在受控仿真、低速和有人工监督的环境中做回放;不要把示教轨迹直接发送到未知本体,也不要以“数据通过同步验收”替代整机风险评估。OSHA的机器人资料强调,机器人系统还包括控制器、传感器、接口和末端执行器,风险要按完整应用评估,并区分制造、集成、操作和维护阶段6。这些资料也提示,ISO 10218等标准的适用范围与机器人类型、辖区和系统集成有关,不能把引用标准写成已取得的安全认证。
八、交付清单与业务价值:先交证据,再谈扩量
一个可复核的首批交付包可以包括:设备与固件清单、数据字典、相机与IMU原始流、独立逐帧时间戳、曝光定义、标定文件及版本、同步测试原始记录、帧间隔与漂移统计、失败和降级规则、隐私授权记录、转换脚本的运行日志、训练/验证/测试分割说明,以及尚未解决的问题。若项目需要机器人动作,还要单列本体、动作空间、关节限位、坐标变换和安全审批,不把相机—IMU观测代替动作标签。
围绕这类任务,数据基础设施和专家服务可以协助完成采集方案设计、标定与同步试采、数据字典、质量抽检、异常回溯和版本化交付;是否能够满足某一项目的设备组合、采集周期、授权范围和验收阈值,应以书面项目方案和实际试采结果为准。研究方法不等于实际交付,供应商参数不等于榜单性能,数据通过验收也不等于机器人已经安全或无条件泛化。
最稳妥的扩量顺序是:先用少量设备完成双路同开、动态事件、长时漂移和标定复测;再用少量操作者覆盖不同头型、佩戴方式、动作速度和光照;随后锁定数据字典、质量门和隐私流程;最后才讨论并行设备数、采集时长与训练规模。对于具身数据,合格小时数比开机小时数更有意义,能够解释的失败段比被删除的“完美样本”更有研发价值。
结语。 双目—IMU采集的核心不是追求一个看起来很小的同步数字,而是让时间、空间、动作、隐私和安全都能在同一条证据链上复核。把规格拆成变量,把变量变成日志,把日志变成可重复的验收门,才能让第一视角数据从“能播放”走向“可训练、可评测、可交付”。
AI辅助整理,供研发与数据工程交流;不构成个体法律意见、生产安全认证或资质审批结论。
参考来源
- Kalibr:多相机、相机—IMU与多IMU标定工具文档
- OpenCV 4.x Camera Calibration
- Online Temporal Calibration for Monocular Visual-Inertial Systems
- The TUM VI Benchmark for Evaluating Visual-Inertial Odometry
- 中华人民共和国个人信息保护法
- OSHA Robotics Standards
- OSHA Technical Manual: Industrial Robot Systems and Industrial Robot System Safety