跳至主要内容
朗慧科技
2026年8月量产 · 规格以书面确认为准

TOBI E2 / LIGHTWEIGHT BINOCULAR EGO CAPTURE

E2 轻量双目 Ego 采集设备

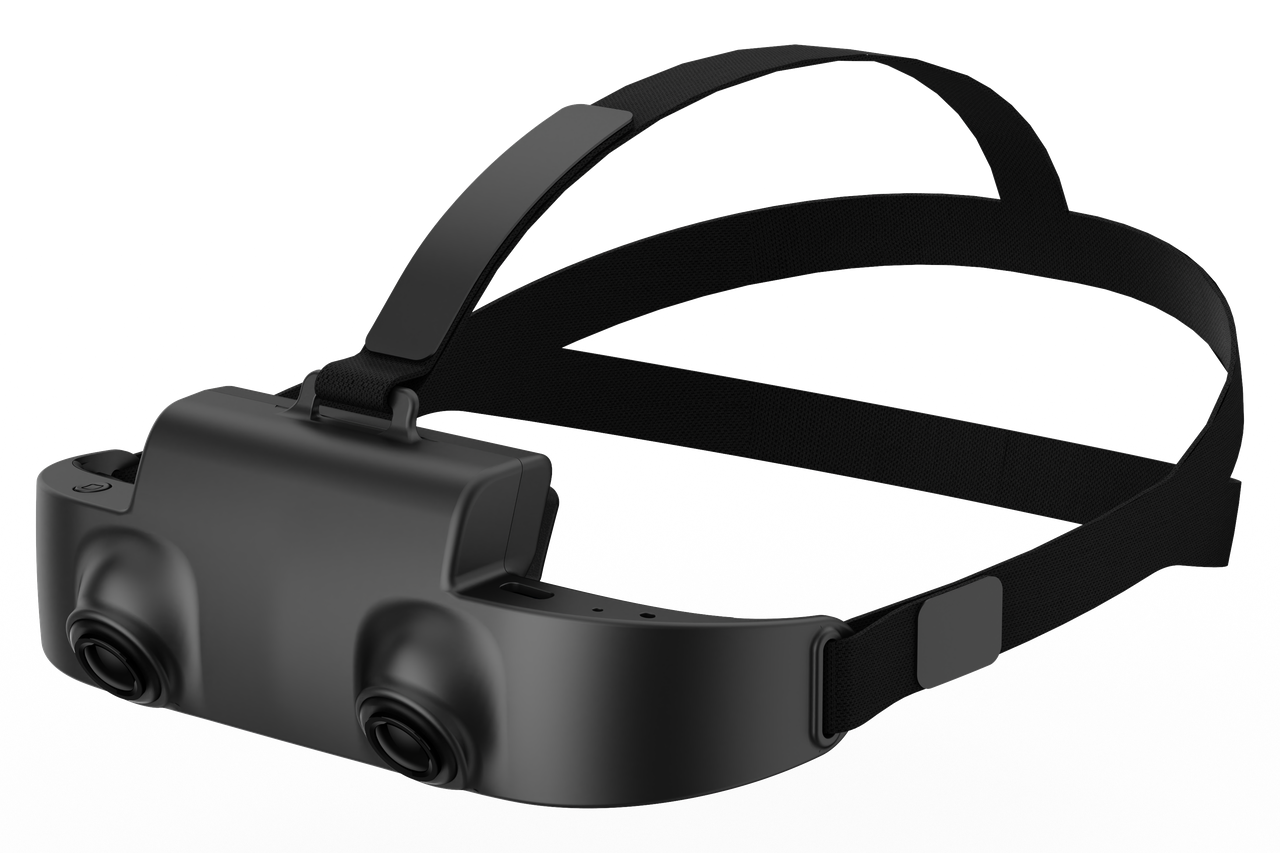
E2 是面向第一人称数据采集的双目 RGB 采集头环:2 颗 RGB 全局摄像头,分辨率 1600×1200,最大帧率 30FPS;双目硬件同步时差小于 1µs,双目与 IMU 同步时差小于 10µs。单摄水平 FOV 139°、垂直 FOV 111°;整机小于 140 克,内置 2000mAh,可用约 6 小时。本页 4 Hz 预览不可代替训练原片。

<140g整机重量
6h内置 2000mAh 可用
<1µs双目硬件同步时差
139°单摄水平 FOV
TOBI E2 轻量双目采集头环产品图(官方标准图)
1600×1200@302 颗 RGB 全局摄像头
<1µs双目硬件同步时差
1000HzIMU + 地磁采样
SD 卡本地储存
WiFi62.4G / 5G 无线传输

DATA SAMPLE · EPISODE 20260917_133640

一段真实双目,
拆成可核对的数据层。

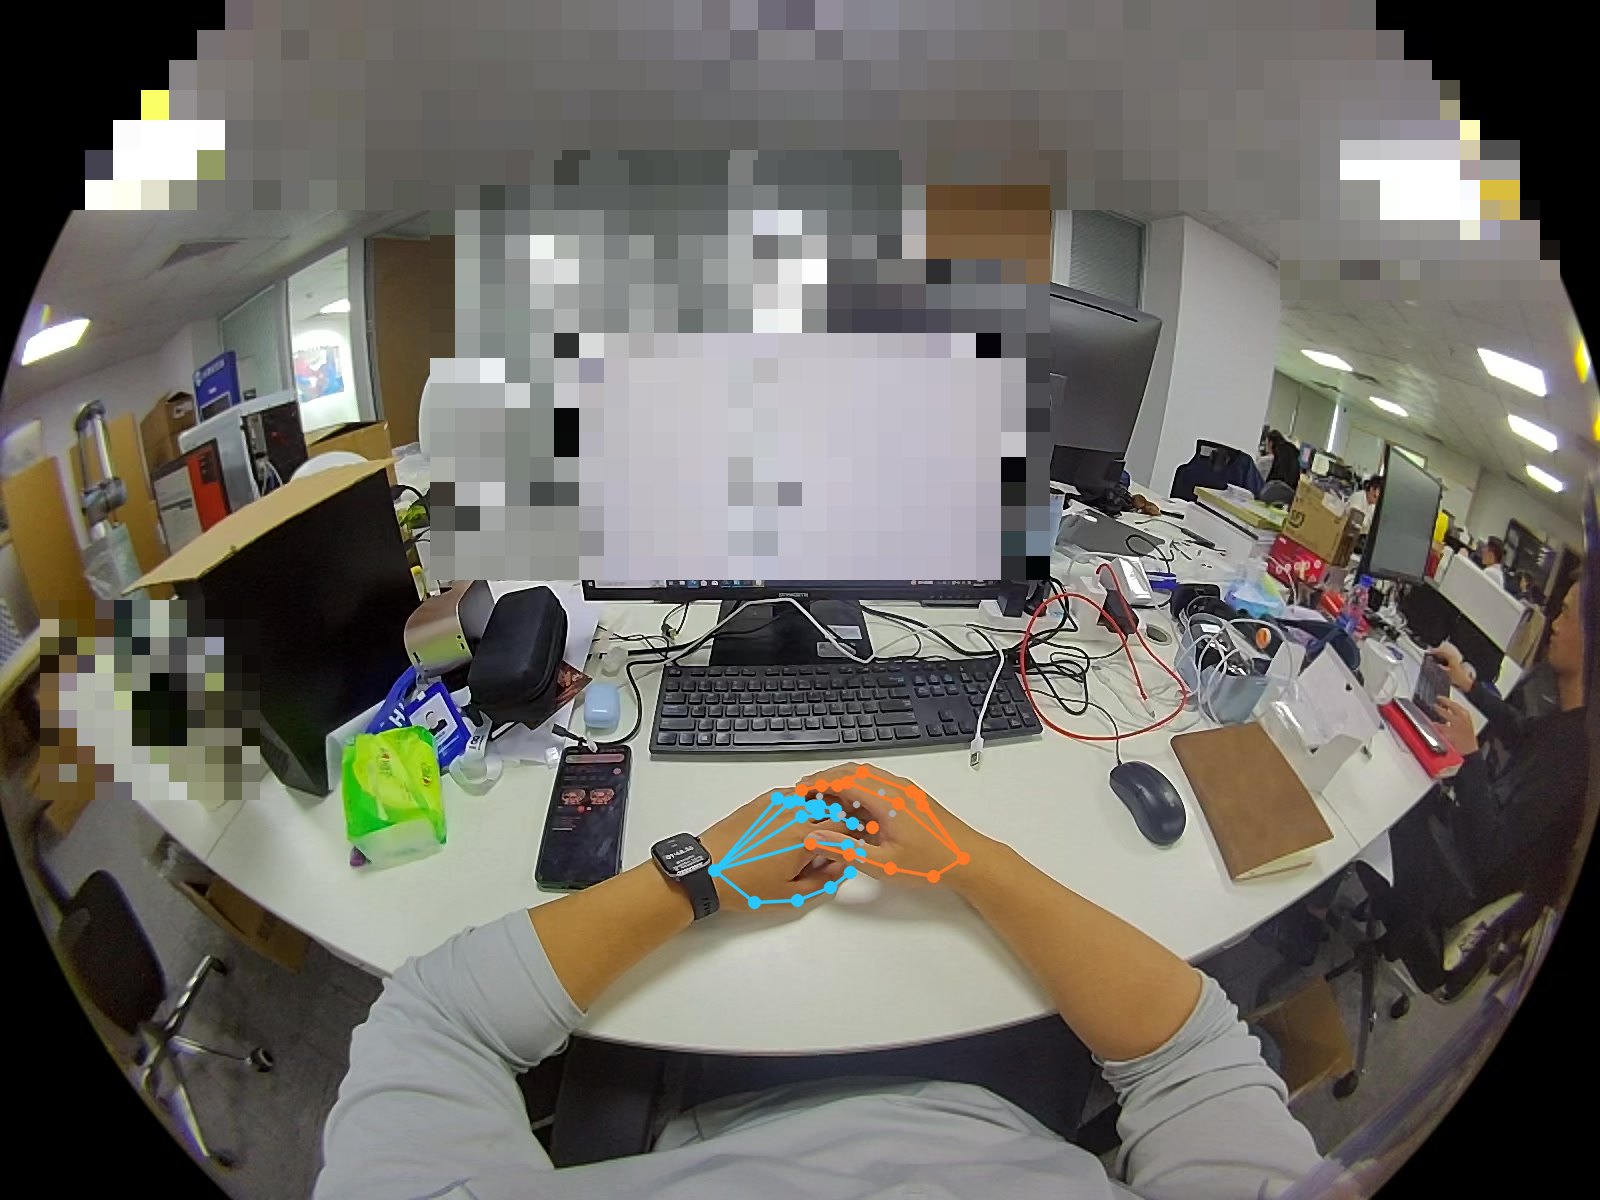
实采 20260917_133640(UID d36997d92fc9),11 分 22 秒。设备文件只有左右目、IMU、磁力计和 16 kHz 立体声。画面上的骨架、马赛克和右上色块是后处理,不是本机输出。本预览是 4 Hz,不能当训练集。

  • 设备原件左右目 · IMU · 磁力计 · 音频
  • 后处理估计骨架 · 打码 · 视差色块
  • 本段实测1600×1200@30 · gyro ≈798.9 Hz · baseline 65.94 mm
  • 预览边界4 Hz 预览 ≠ 训练原片
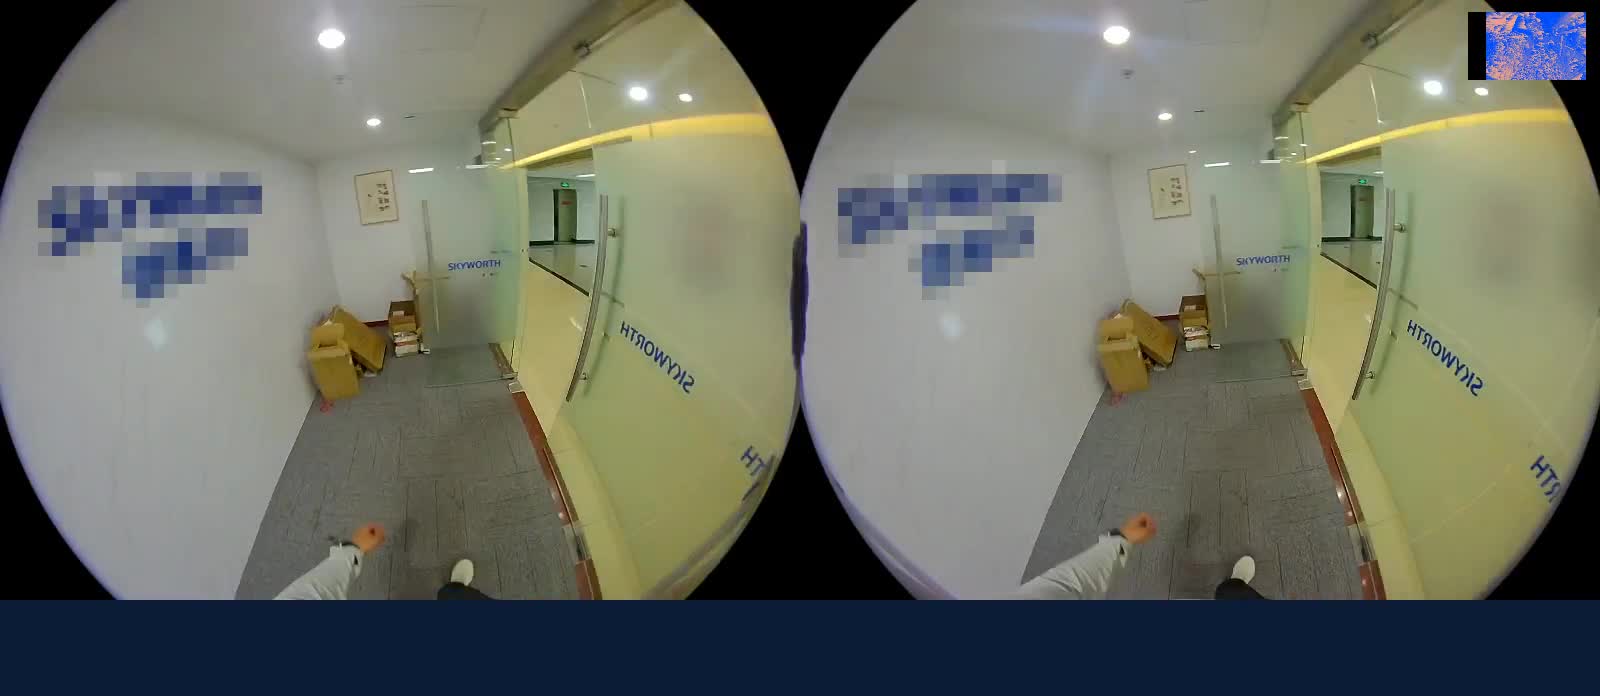
E2 样例预览封面:左右目并排与右上视差色块
左右目并排 · 右上为未矫正视差色块 · 4 Hz 预览
左右目并排预览截帧
设备层 左右目

HEVC 1600×1200@30 Hz。标定 group 为 tracking。基线 65.94 mm。左右曝光起点差 p50 为 198 µs。针孔估算水平视场约 117°,不是参数表 139°。

设备层 IMU · 磁力计

加计和陀螺约 798.9 Hz。磁力计 200 Hz。加计比左目第 0 帧早 124 ms。因无头部位姿,未套用标定里的 1.5 ms。

设备层 音频

PCM 16 kHz 立体声。第 0 包比左目曝光起点晚 96.6 ms。播放器按 97 ms 叠进标注片。

手部骨架后处理示意
后处理 手部骨架

Vision 21 点。左手绿色,右手橙色。不是设备 OpenXR 26 关节,也没有逐关节置信度。

后处理 打码

人脸、远处人体、置信度 ≥0.40 的文字、亮屏幕,以及蓝色墙标。玻璃上很淡的字可能还在。

右上未矫正视差色块示意
后处理 视差色块

右上是未矫正视差,不是深度相机,也不能当米制深度。

本段实测对照

片段
20260917_133640,682.17 秒。设备 UID d36997d92fc9。
时间基准
UTC 纳秒。左右目按曝光起点对齐。预览时间与源时间相同。
手部
设备文件里没有。播放器里的手是视觉估计。
本段没有
头部位姿、SLAM、深度相机、物体类别、接触力、机器人动作,也没有本机手部关节文件。
与标称对照
参数表:1600×1200、最大 30FPS、IMU+地磁 1000Hz、HFOV 139° / VFOV 111°、双目硬件同步时差小于 1µs。本段原片 1600×1200@30 Hz,陀螺约 798.9 Hz(与现行参数表 1000Hz 不一致,验收以书面参数为准);针孔估算约 117° 不是参数表口径;基线实测 65.94 mm(现行参数表未单列基线)。

2:17 前后墙标裁切可读「创维XR」;10:28 同一蓝标被打码后 OCR 落入低置信错字。训练文件在数据说明页。本预览不能代替标称模式的样机验收。

PRODUCT OVERVIEW & CORE FUNCTIONS

为批量数据采集而设计,
为一整天佩戴而减重。

E2 定位是"能戴得住、能拍得久、能直接导出"的轻量第一人称采集方案:2 颗 RGB 全局摄像头,1600×1200、最大 30FPS,单摄水平 FOV 139°、垂直 FOV 111°;双目硬件同步时差小于 1µs,双目与 IMU 同步时差小于 10µs;IMU 与地磁采样率 1000Hz;数据本地储存。

CAPTURE SPEC

1600×1200@30fps
双目 RGB 全局快门

全数据量本地采集:彩色视频(H.265)、IMU、各相机时间戳同步与内外参、音频;数据接口全部开放,视频可导出后在电脑端自行处理。本页样例实测为 1600×1200@30fps(与产品规格一致),见上方样例区。

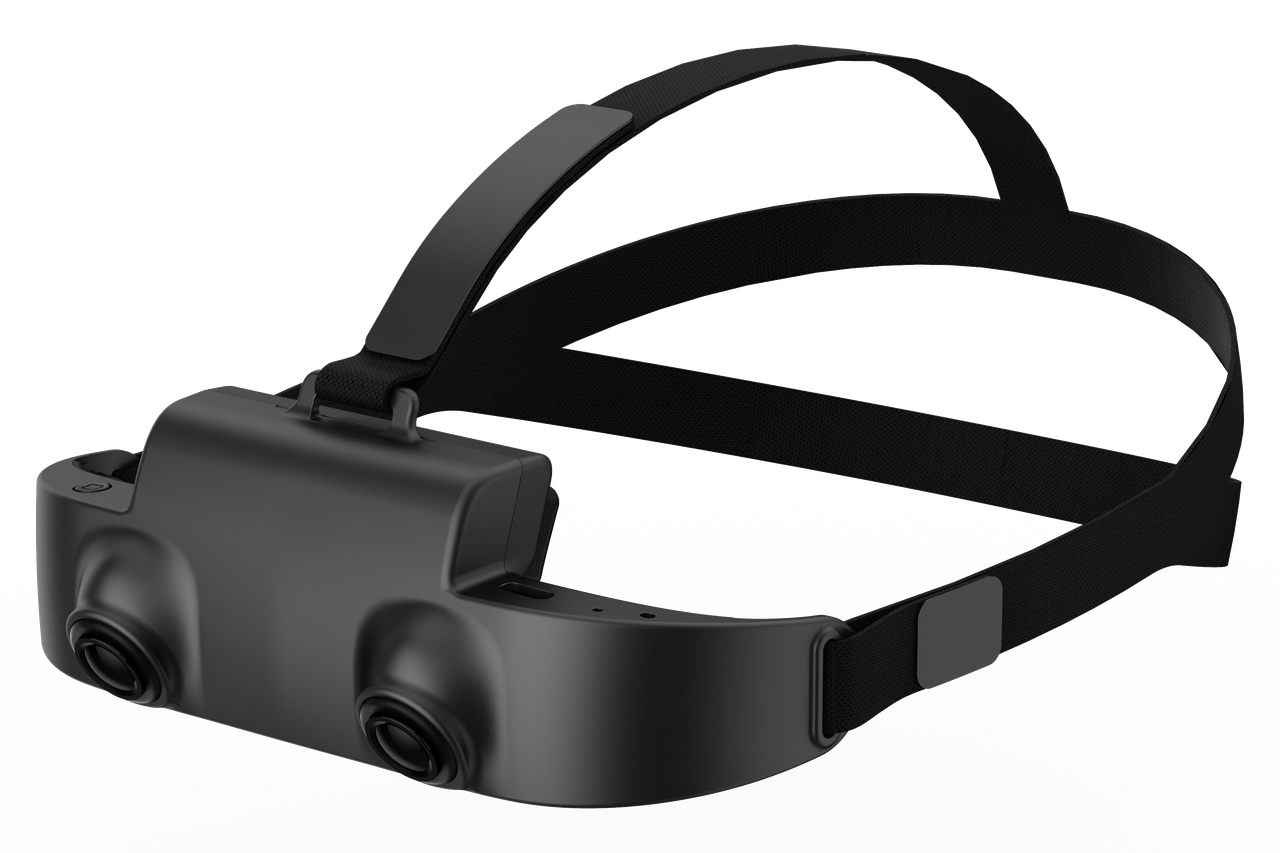
TOBI E2 官方标准产品图
01 / 成像

双目全局摄像头

2 颗 RGB 全局摄像头,分辨率 1600×1200,最大帧率 30FPS;双目硬件同步时差小于 1µs。单摄水平 FOV 139°、垂直 FOV 111°。本页样例原片为 1600×1200@30fps,与参数表一致。

02 / 同步

硬件同步

双目相机硬件同步,时差小于 1µs;双目与 IMU 同步时间差小于 10µs。本页样例外参基线约 65.94 mm,为该段实测,现行参数表未单列基线。

03 / 感知

IMU 与地磁

IMU 传感器与地磁,采样率 1000Hz,与视频同设备记录;各相机时间戳同步。本机无 SLAM,视频可导出后在电脑端自行处理。本页样例陀螺约 798.9 Hz,与现行参数表 1000Hz 不一致,验收以书面参数为准。

04 / 数据

MP4 / H.265 独立输出

彩色视频为 MP4 格式、H.265 编码、图像独立输出;另有 IMU、相机内外参与音频,接口全部开放。

USE SCENARIOS

从一条产线,
到一批采集员。

E2 以轻量、长续航、存储取用方便为核心,覆盖从个人开发到批量交付的多类第一人称采集任务。组合方案与任务样本需在项目中确认。

场景 01

批量第一人称采集

面向长时间、多人、多机的数据生产:整机小于 140 克,内置电池可用约 6 小时,减少换机中断;数据本地储存,支持 SD 卡。

场景 02

长时任务与多轮操作

适用于装配、分拣、巡检等需要连续记录的任务。内置 2000mAh 可用约 6 小时;可按项目改为帽子形态外置电源。

场景 03

机器人操作数据生产

为机械臂遥操作、模仿学习等提供第一人称操作视频与惯性数据;视频可导出,在电脑端自行搭建 SLAM 与轨迹处理链路。

场景 04

教学、科研与算法开发

高校实验室与算法团队用于多模态数据采集与算法迭代:数据接口全部开放,USB 有线 / Wi-Fi 无线双通道取数。

WHO IT SERVES

为第一人称视觉采集团队而设计。

E2 适合以第一人称视觉为主要数据来源的团队与个人。是否匹配取决于任务类型、时长与后处理链路,可在售前做一次简短的场景评估。

数据采集团队

需要为训练与评测持续产出第一人称 RGB 视频 + IMU 数据的现场团队;看重轻量佩戴、长续航和批量出机。

轻量 · 长续航 · 批量

机器人 / 具身智能研发

围绕遥操作、模仿学习、三维重建开展算法研发的工程师,需要一个数据格式开放、可自行后处理的第一人称输入。

接口全开 · H.265 独立输出

高校与科研机构

采集可控、预算明确、数据自留的实验室用户;支持可定制与开放接口,便于接入自有采集与标注流程。

可定制 · 数据自留

WHY E2 & DATA BOUNDARY

把能做到的,
说成可验收的数字。

以下为 E2 的产品级参数与边界说明。本机不含 SLAM 算法:E2 提供第一人称视频、IMU 与时间戳同步数据,轨迹、深度与语义结果需在电脑端后处理中产生。

WEIGHT

轻量佩戴

<140g

整机重量小于 140 克,配合头带长期佩戴负担更低,适合批量连续采集。

BATTERY

内置续航

6h

内置 2000mAh 电池,可用约 6 小时;可修改为帽子形态外置电源。实际续航受温度与负载影响。

FOV

广角覆盖

139°

参数表:单颗摄像头水平 FOV 139°、垂直 FOV 111°。本页样例针孔估算约 117°(未用畸变系数),不是参数表口径。

PLATFORM

开放双通道取数

2×

USB 有线与 2.4G/5G Wi-Fi6 无线两种取数通道;所有数据接口均可开放。

数据边界:E2 本机不运行 SLAM 算法,不产出轨迹与点云结果;客户可导出视频在电脑端自行处理。参数表:2 颗 RGB 全局摄像头 1600×1200、最大 30FPS,IMU+地磁 1000Hz,单摄 HFOV 139° / VFOV 111°,双目硬件同步时差小于 1µs,整机小于 140 克,内置 2000mAh、可用约 6 小时。本页样例 20260917_133640 实测 1600×1200@30 Hz、陀螺约 798.9 Hz;预览上的骨架、打码、视差不是设备输出。批量采集的具体任务、时长、机数、存储卡容量与交付验收以订单确认文件为准。
产品型号
E2 轻量双目采集头环(第一人称 Ego 数据采集设备)。
芯片型号
双核处理器。
摄像头配置
2 颗 RGB 全局摄像头(分辨率 1600×1200,最大帧率 30FPS)。双目相机硬件同步,时差小于 1µs;双目与 IMU 同步时间差小于 10µs。本页样例原片为 HEVC 1600×1200@30fps,基线约 65.94 mm(现行参数表未单列基线)。
视场角
参数表:单颗摄像头水平 FOV 139°、垂直 FOV 111°。本页样例针孔估算水平约 117°,未用畸变系数,不是参数表口径。
传感器
IMU 传感器 + 地磁,采样率 1000Hz。本页样例加计/陀螺约 798.9 Hz、磁力计 200 Hz,与现行参数表 1000Hz 不一致,验收以书面参数为准。
电池容量
内置 2000mAh 电池,可用约 6 小时;可修改为帽子形态外置电源。
储存
支持 SD 卡;数据储存位置为本地储存。
无线与连接
Wi-Fi 6(2.4G / 5G)、蓝牙 BT5.4。
MIC
支持。
采集数据
彩色视频(MP4 格式、H.265 编码、图像独立输出)、IMU 数据、各相机时间戳同步、相机内外参、音频数据。
SLAM 说明
本机无 SLAM 算法,不产出 5 mm 等轨迹口径;视频可导出,由客户在电脑端自行完成 SLAM 等后处理。
软件与接口
软件系统 Linux。所有数据接口均可开放。可定制。
整机重量
小于 140 克。
注:上表按现行《Ego 数采设备 E2》参数整理:2 颗 RGB 全局摄像头 1600×1200、最大 30FPS,单摄水平 FOV 139°、垂直 FOV 111°,IMU+地磁 1000Hz,双目硬件同步时差小于 1µs,整机小于 140 克,内置 2000mAh、可用约 6 小时,2026年8月量产。本页样例 20260917_133640 用于核对实采与后处理分层;针孔估算视场与陀螺频率是本段实测,不是另一套标称。4 Hz 预览不可作训练集。页面未列出 Micro SD 默认容量、随附配件与固件版本,均以下单确认文件为准。

READY TO SCALE

让批量第一人称采集,
从"能戴"开始算账。

我们可围绕任务时长、采集机数、存储回收与取数流程,与您共同确认 E2 的采购与交付方案。方案确认不构成自动报价或数据效果承诺。

明确任务类型、单次时长、每日机时与采集人数。
明确取数方式(USB 回收 / Wi-Fi 上传)与存储卡管理。
明确后处理链路:是否需要导出视频后自行搭建 SLAM。
明确供货数量、交期、随附配件与验收标准。

DATA & PROJECT READINESS

从规格,到可验收的采集方案。From specifications to a testable capture setup.

E2 是否包含机内 SLAM 或手部关节?Does E2 include on-device SLAM or hand joints?

本机提供双目视频与惯性等原始记录,不包含机内 SLAM。样例的手部骨架与视差是后处理估计,4Hz 预览不能替代 30Hz 训练原片。E2 records stereo video and inertial data without on-device SLAM. Sample hand skeletons and disparity are post-processing estimates; the 4Hz preview is not the 30Hz training source.

是否可以直接用于机器人训练?Is this data ready for robot training?

设备观测不自动等于机器人动作标签。应先确认数据字段、时间戳、坐标系、目标动作空间及数据质量,再验证转换和训练流程。Device observations are not automatically robot-action labels. Validate fields, timestamps, coordinate frames, target action space and quality before conversion and training.

如何确认供货与交付范围?How do I confirm supply and scope?

请提交任务、数量和计划交付时间,书面确认设备版本、固件、配件、支持范围和验收方法。历史样机或量产计划不等于当前现货。Provide the task, quantity and delivery window. Confirm the version, firmware, accessories, support and acceptance method in writing. Historical production plans do not confirm current stock.

与其他设备如何同步?How is cross-device synchronization verified?

同时启动不等于时钟同步。组合方案应确认时钟源、接口、时间戳定义、误差统计和掉帧处理;单机指标不能代替整套系统验收。Starting together is not clock synchronization. Confirm clock source, interfaces, timestamp definitions, error statistics and dropped-frame handling for the complete system.

继续选型或评估交付

返回设备矩阵查看其它型号与技术对比;需要采标一体路径时,可与具身数据方案一并评估。