Ir al contenido
Langhui

PRODUCTOS · MATRIZ DE DISPOSITIVOS VERIFICADA

Elija el hardware de captura por requisitos de tarea

Filtre dispositivos de cabeza, guantes, bases de teleoperación y equipo de captura. Las cifras publicadas no se reescriben en esta página.

12 dispositivos coincidentes
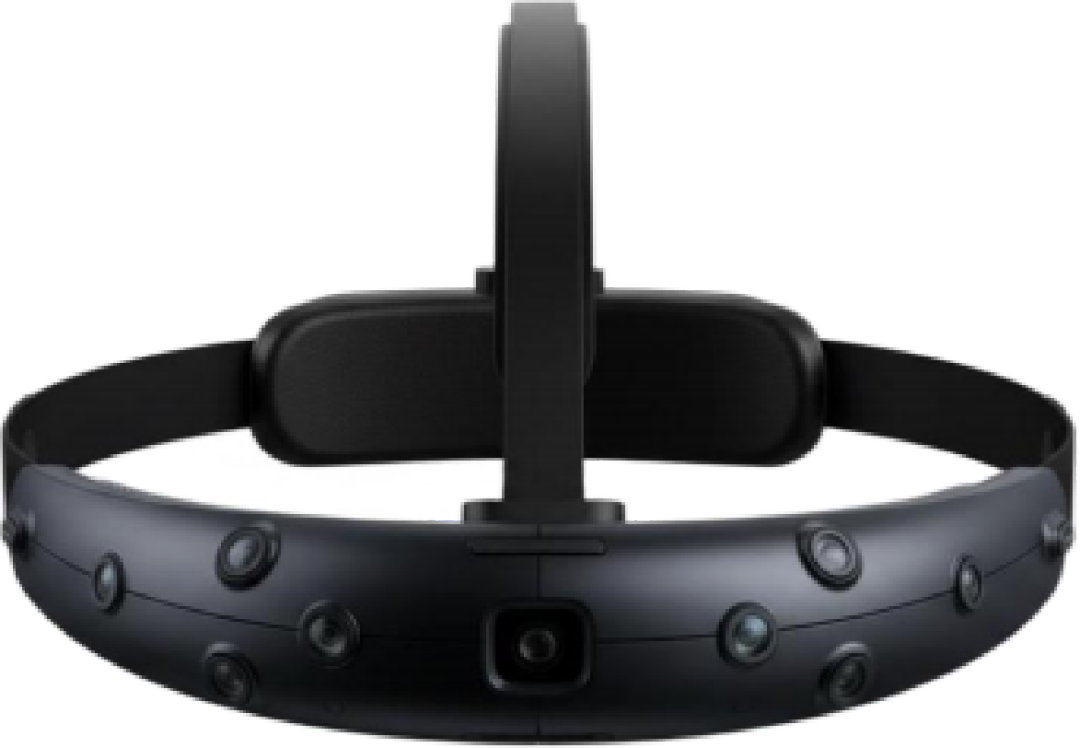
En producciónE6 · Ego de seis cámaras

E6 · Ego de seis cámaras

4 cámaras de grises con obturador global + 2 RGB, con trayectoria SLAM en el dispositivo. Hay dos sensores RGB: se eligen al pedir.

6 vías4 grises + 2 RGB
370gcontrapeso con batería trasera
<1μssync de cámaras
unos 2kHzIMU + 6DoF
Trayectoria en dispositivoObturador globalSincronización periférica
Ver detalles →
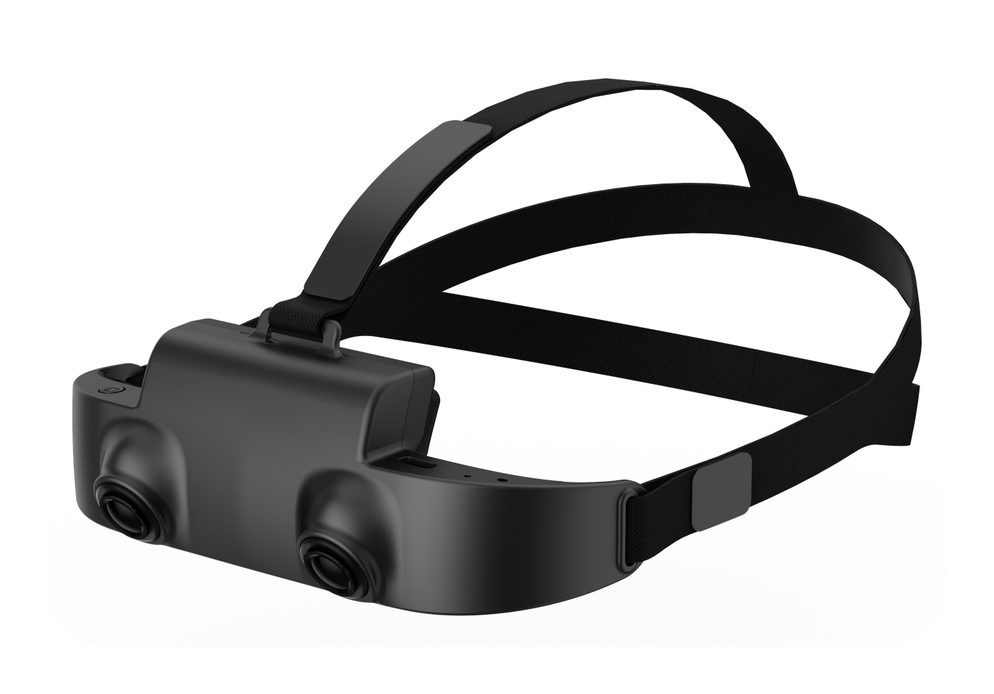
En producciónE2 · Banda Ego binocular ligera

E2 · Banda Ego binocular ligera

Dos cámaras RGB de obturador global (1600×1200, hasta 30 FPS), HFOV 139° / VFOV 111° por cámara, IMU y magnetómetro a 1000 Hz y sincronización binocular inferior a 1 µs. E2 no incluye SLAM integrado; la pose se reconstruye sin conexión en un ordenador.

2× RGB1600×1200, hasta 30 FPS
H139° / V111°campo por cámara
1000 HzIMU + magnetómetro
<140g / 6hpeso / 2000mAh
Obturador globalSincronización periférica
Ver detalles →
Etapa de desarrollo / producción planificadaE8 · Plataforma Ego multimodal

E8 · Plataforma Ego multimodal

La matriz indica diez cámaras, TOF y ampliación de captura de movimiento; la ficha anterior muestra una configuración diferente. Las cifras de seguimiento son objetivos de desarrollo. Confirme la configuración, la disponibilidad y las opciones de movimiento en la especificación escrita vigente.

10 + TOFconfiguración por confirmar
280gunidad 120g
48 TOPSXR2 Gen2 NPU
1.5mmobjetivo SLAM
Trayectoria en dispositivoObturador globalDatos de profundidadSincronización periféricaMocap de cuerpo completo
Ver detalles →
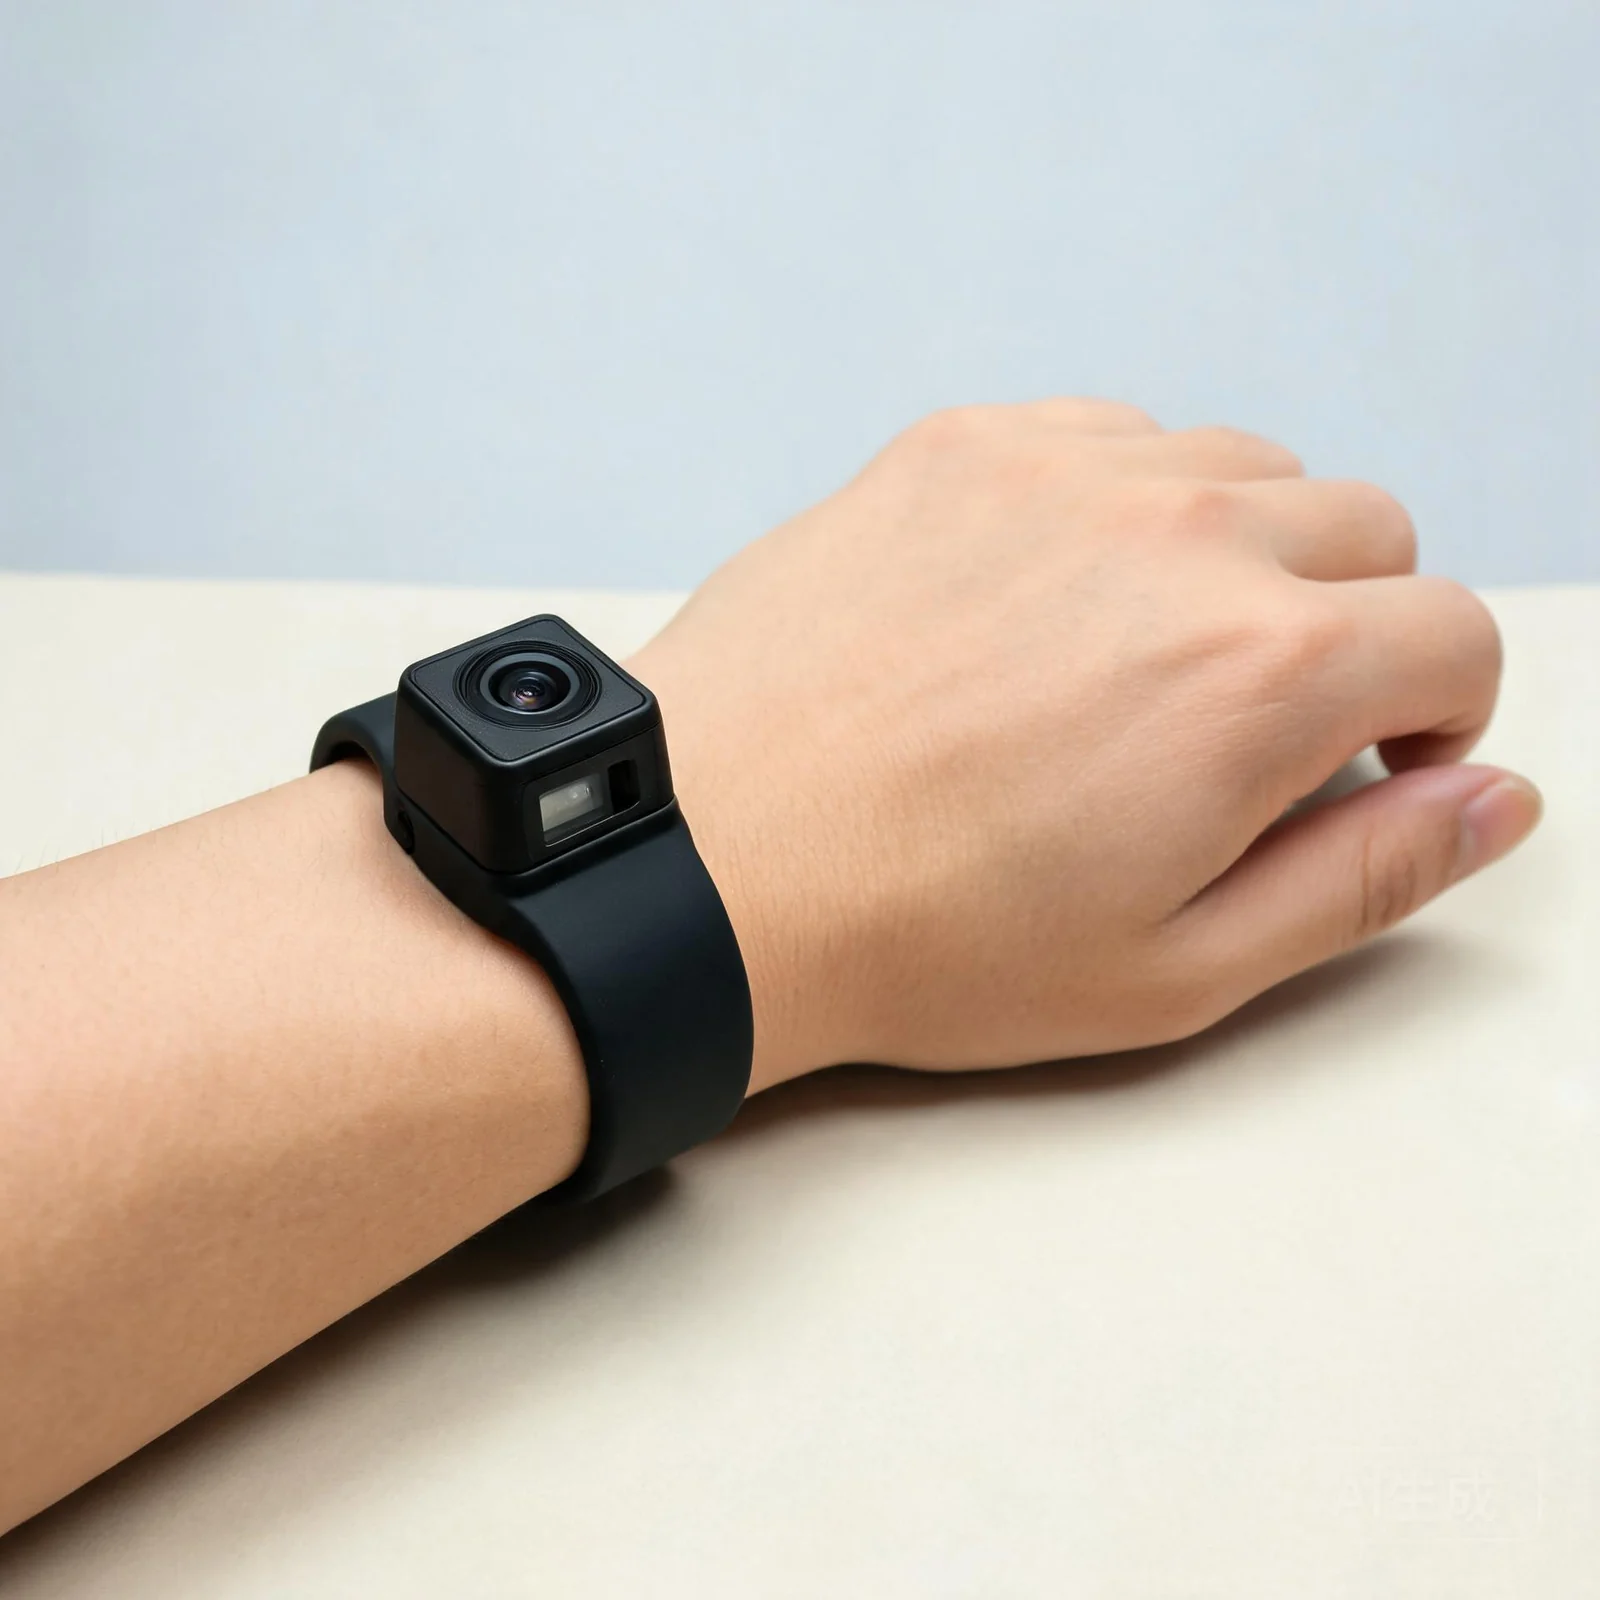
Etapa de desarrollo / producción planificadaCámara de muñeca

Cámara de muñeca

Añade un primer plano para la mano fina y se sincroniza con el anfitrión E6/E2 por PPS + UART.

1280×102430 / 60fps
100gen la muñeca
200°campo diagonal
<1mssync tras conectar
Sincronización periférica
Ver detalles →
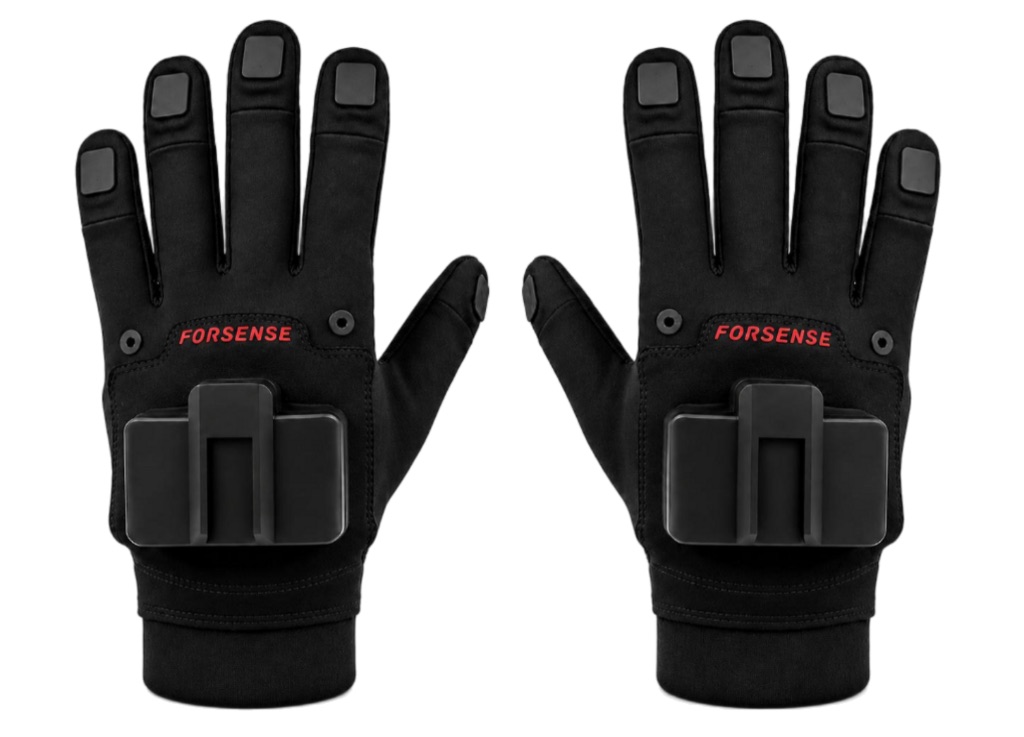
En producciónG7 · Guante mocap de mano magneto-inercial

G7 · Guante mocap de mano magneto-inercial

Producción Forsense · integración TOBI. Elija G7 para poses espaciales de yemas: 5× EMF+IMU, 120 Hz, <20 ms cable / <30 ms inalámbrico, 2 mm / 3° (ficha). En escenas con mucho metal o manos cercanas, evalúe primero G2-L.

120 Hzmuestreo
<20 / <30 mscable / inalámbrico
2 mm / 3°posición / orientación
115 g±5 gpor guante
Captura de manoSincronización periférica
Ver detalles →
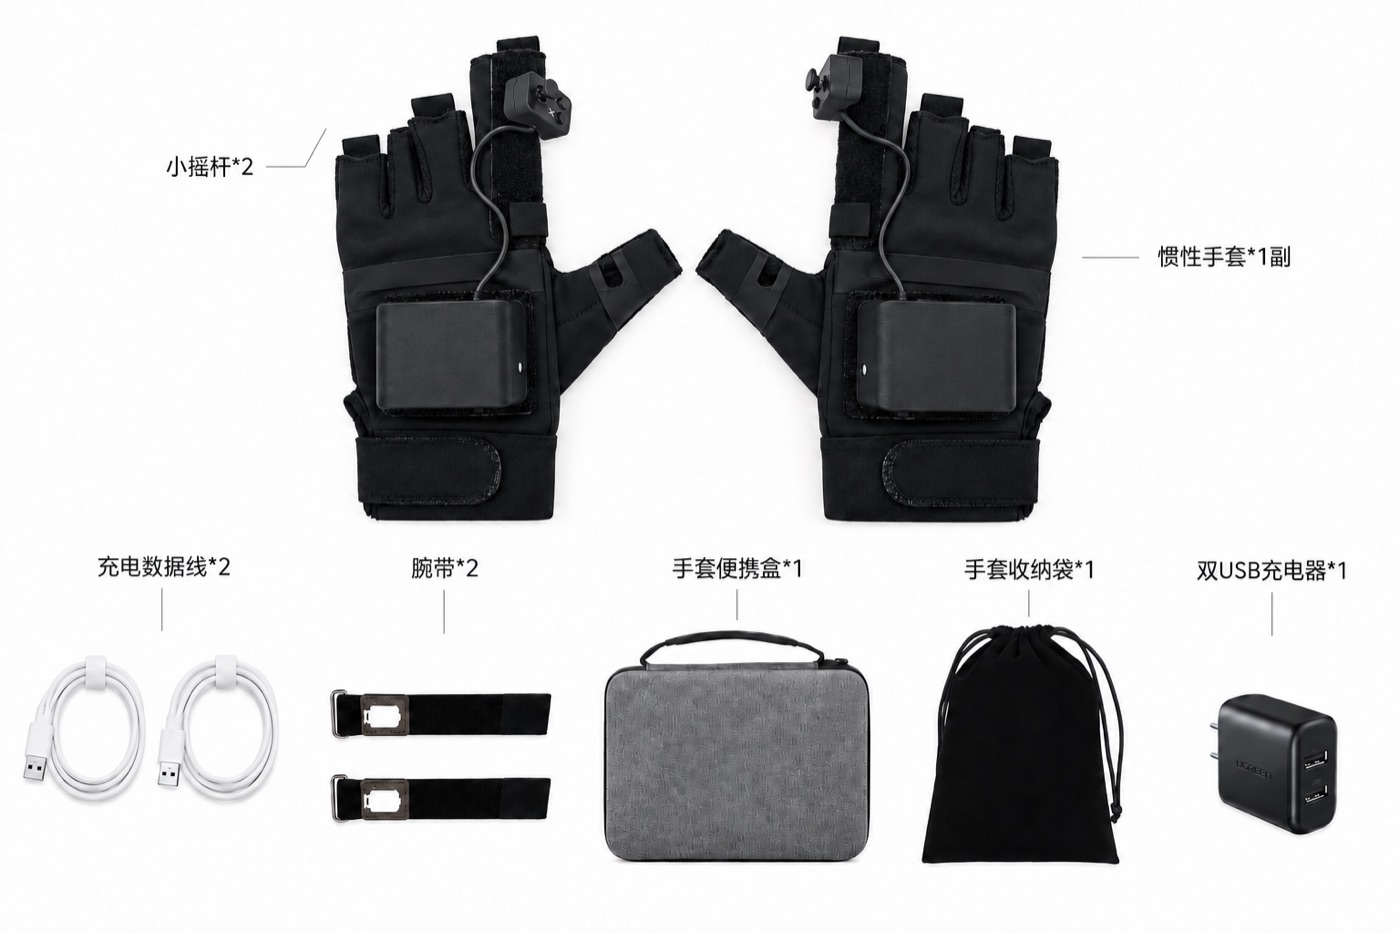
En producciónG2-L · Guante mocap de mano inercial inalámbrico

G2-L · Guante mocap de mano inercial inalámbrico

Producción Forsense · integración TOBI. Para gestos inalámbricos de larga sesión elija G2-L: 1+8+muñeca IMU, ≤20 ms, 50 Hz, BT 5.1, 7 h (ficha). ¿Posición espacial milimétrica de yemas? Vea G7.

1+8+muñecalayout IMU
≤20 mslatencia de señal
50 Hztasa de salida
7 h / 90 g±5 gbatería / peso
Captura de manoSincronización periférica
Ver detalles →
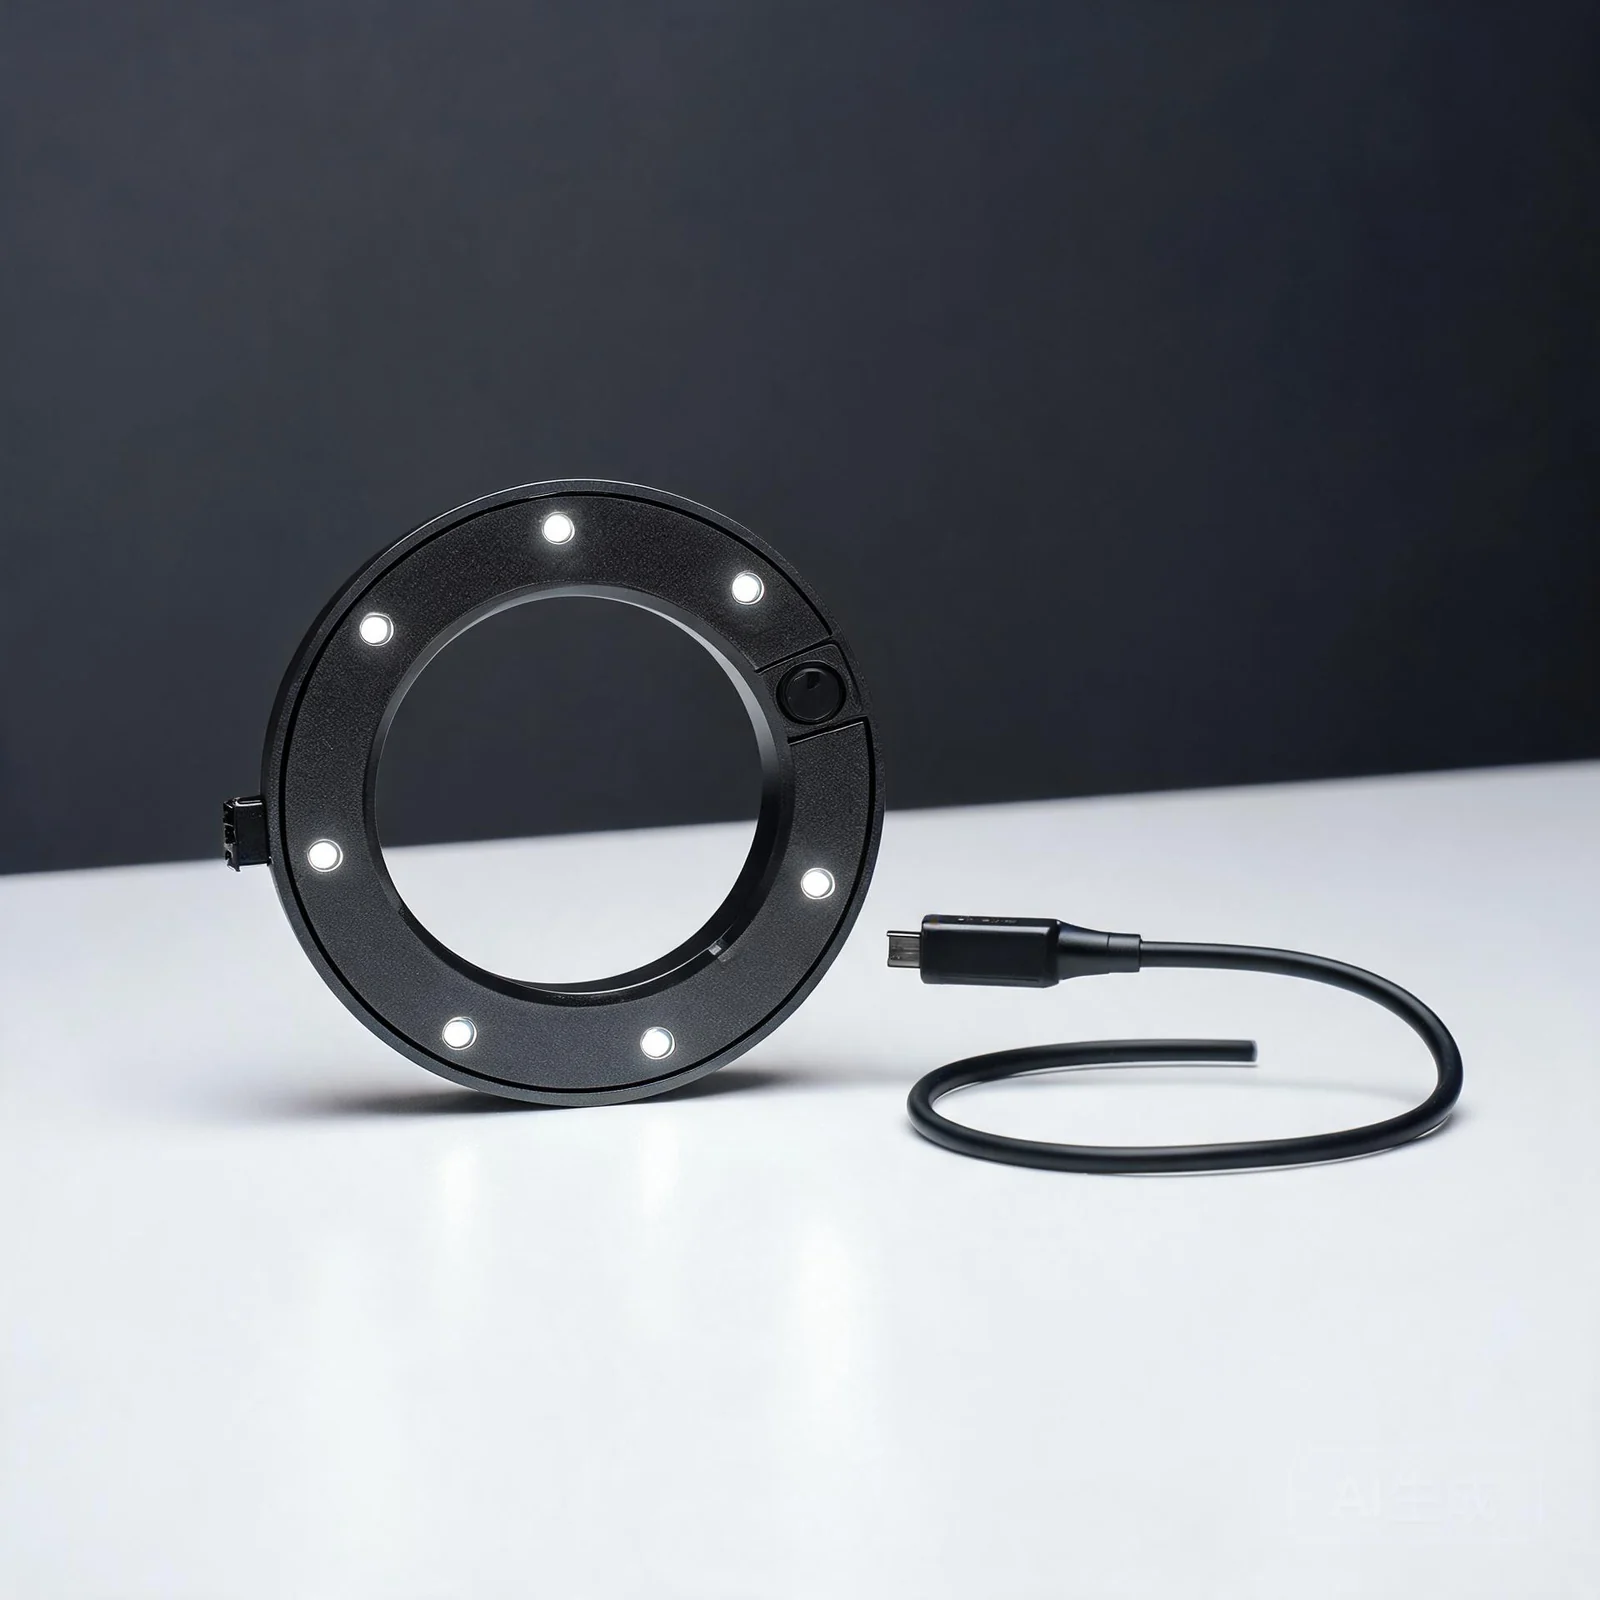
Etapa de desarrollo / producción planificadaMódulo localizador de anillo

Módulo localizador de anillo

Para localizar pinzas y sensores externos. El posicionamiento y la sincronización con E6/E8 se confirman por proyecto.

80gmódulo
Type-Cinterfaz
PPS + UARTinterfaz de sync
Por confirmarfecha de producción
Sincronización periférica
Ver detalles →
En producciónBase plegable de brazos duales

Base plegable de brazos duales

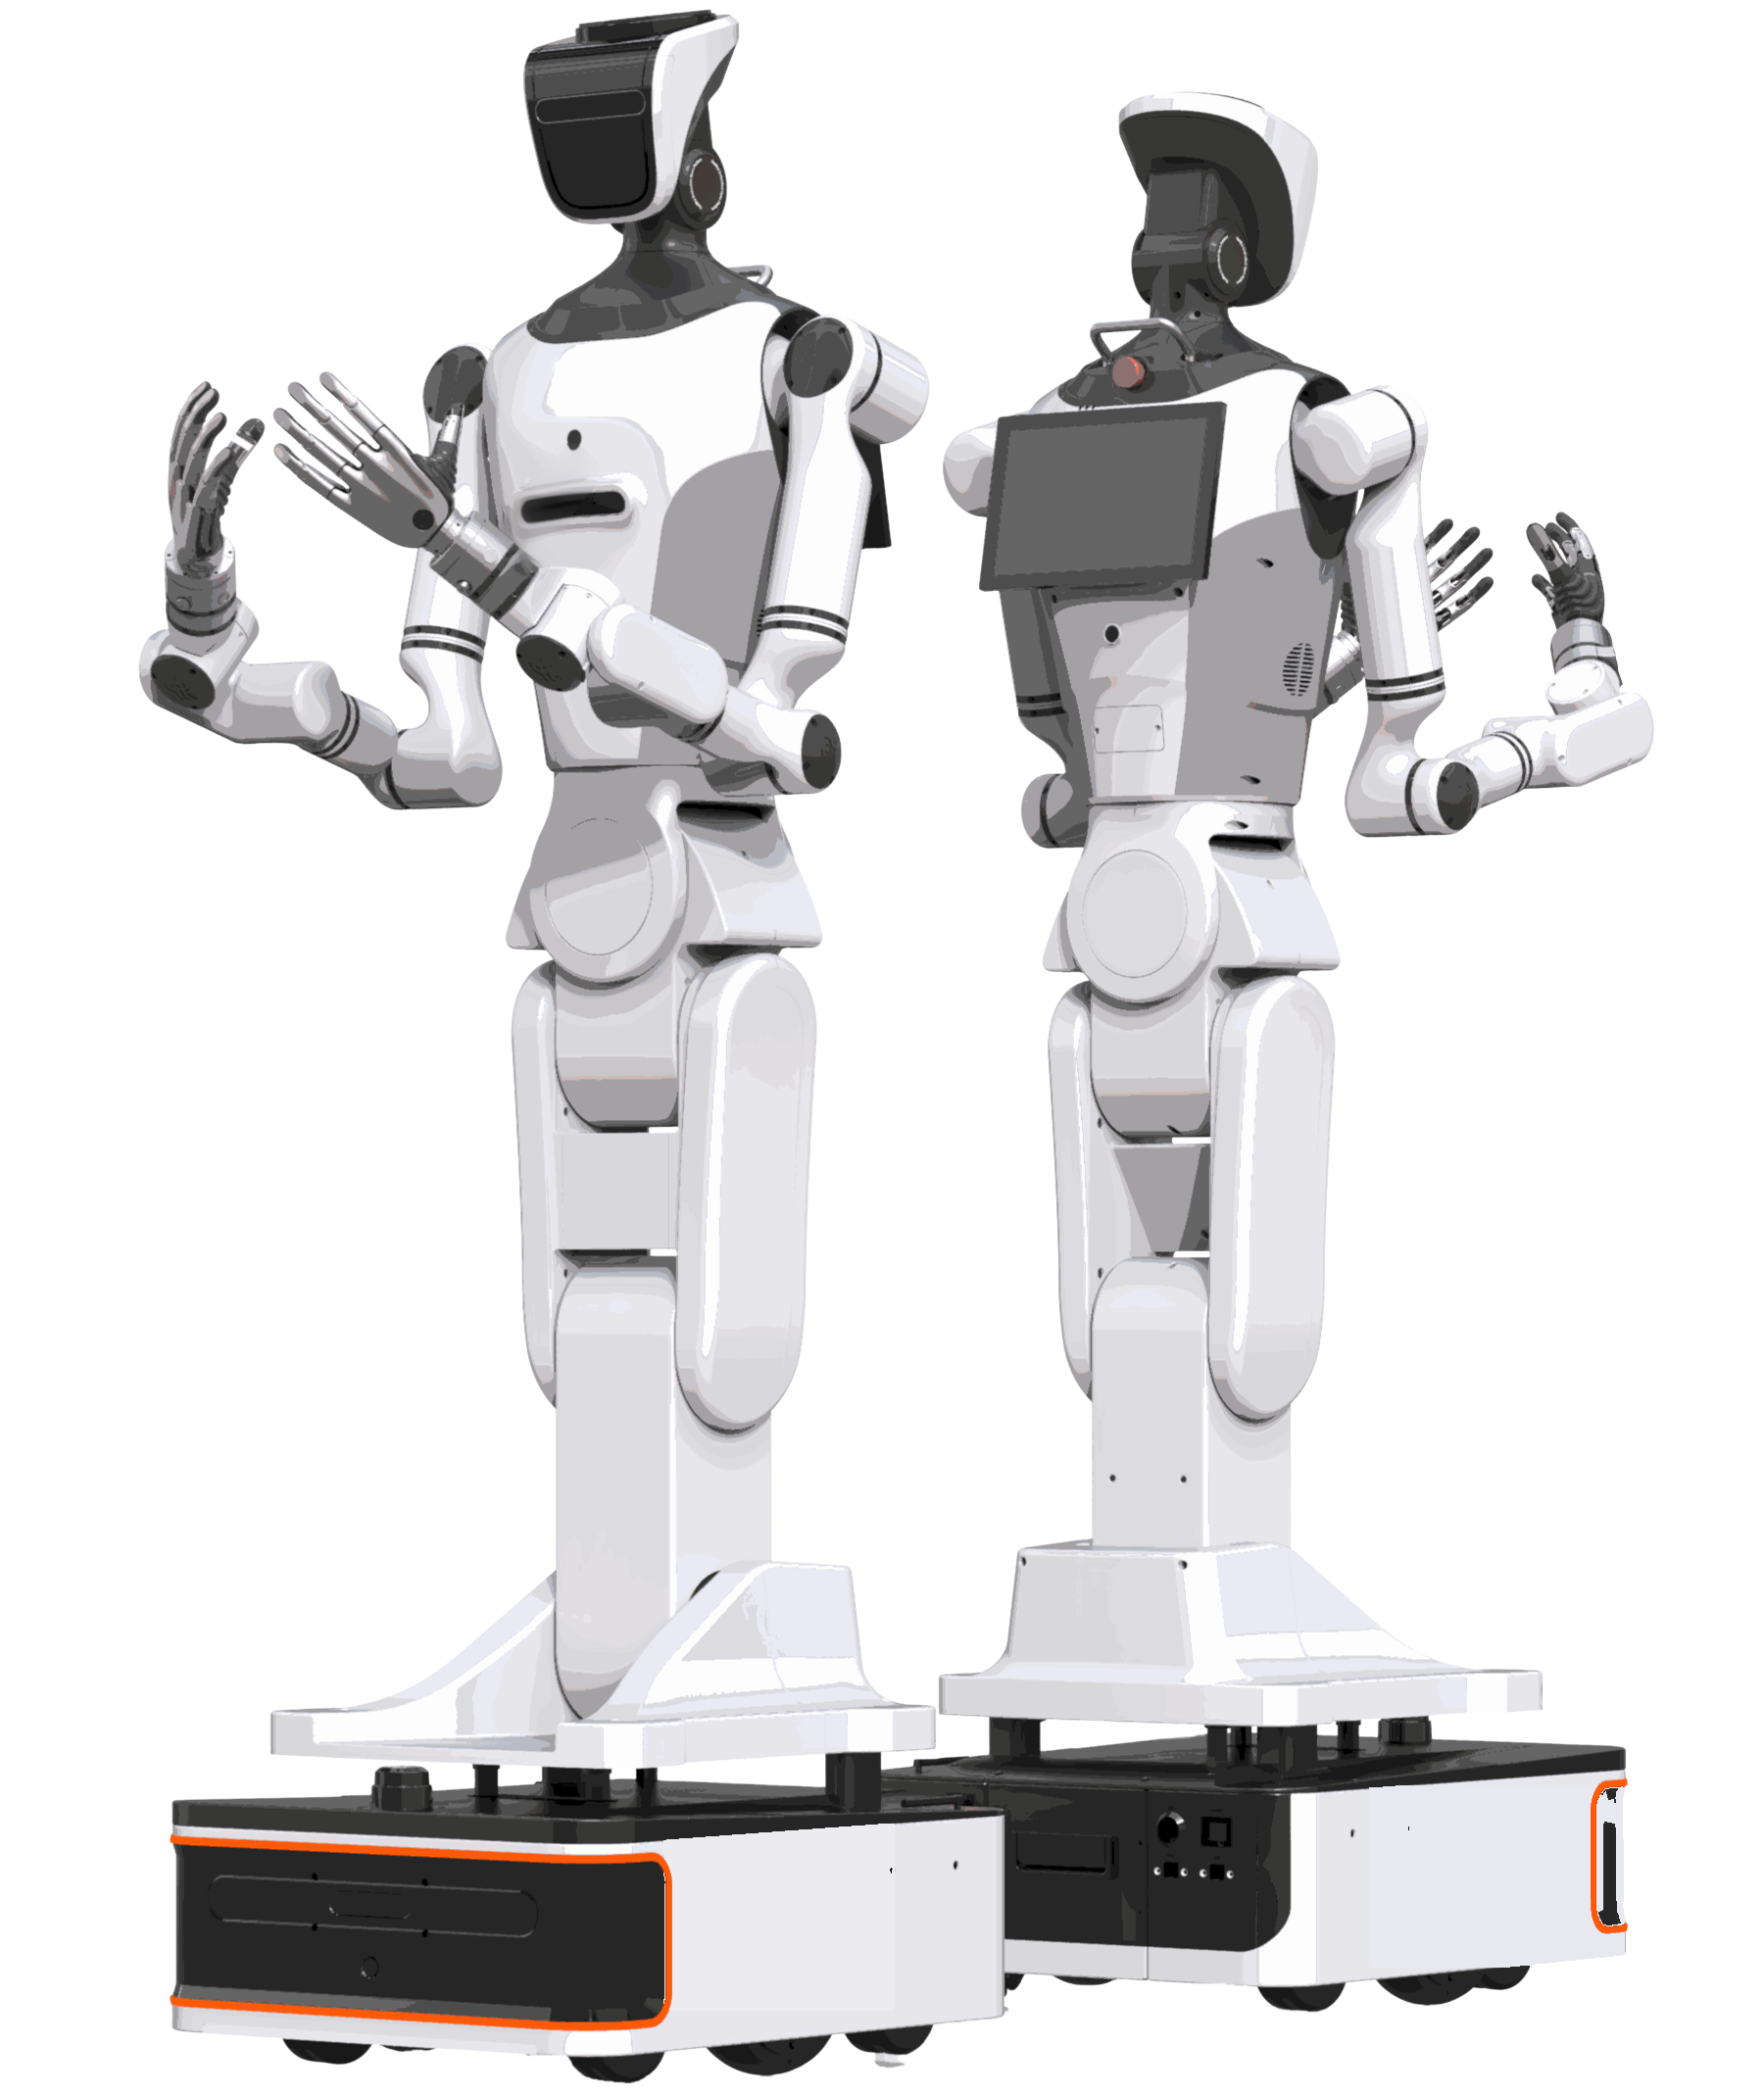
20 DoF, 5 kg por brazo, espacio vertical 0–2.1 m, dirección y tracción en las cuatro ruedas, 48V 20Ah, unas 6 h. Extremo: pinza de 2 dedos o mano de 5 con cambio rápido.

20 DoFcuerpo
5 kgpor brazo
0–2.1 mespacio vertical
unas 6 h48V 20Ah
Sincronización periférica
Ver detalles →
En producciónBase elevable de brazos duales

Base elevable de brazos duales

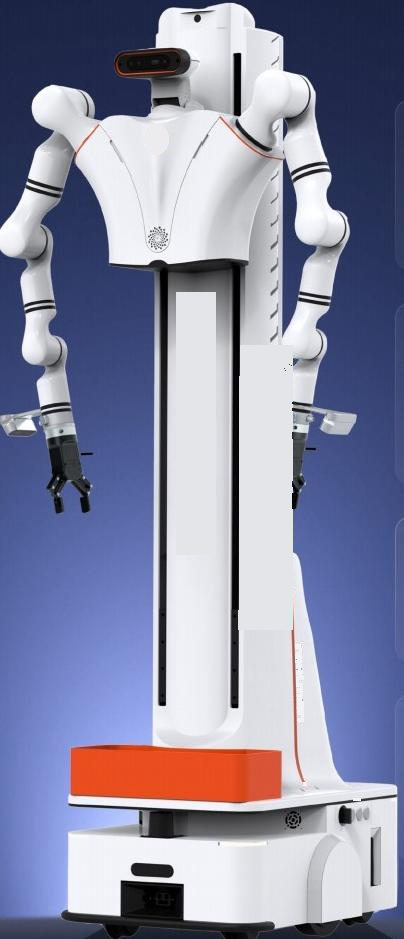
Modelo RMC-AIDAL. Plegado 640×450×1780 mm, unos 80 kg, elevación 900 mm, vertical 0–2.4 m, 5 kg nominales por brazo, diferencial 1.5 m/s, LFP 48V 20Ah.

900 mmelevación
0–2.4 mvertical
5 kgnominal/brazo
unos 80 kgmasa
Sincronización periférica
Ver detalles →
En producciónBase humanoide con ruedas

Base humanoide con ruedas

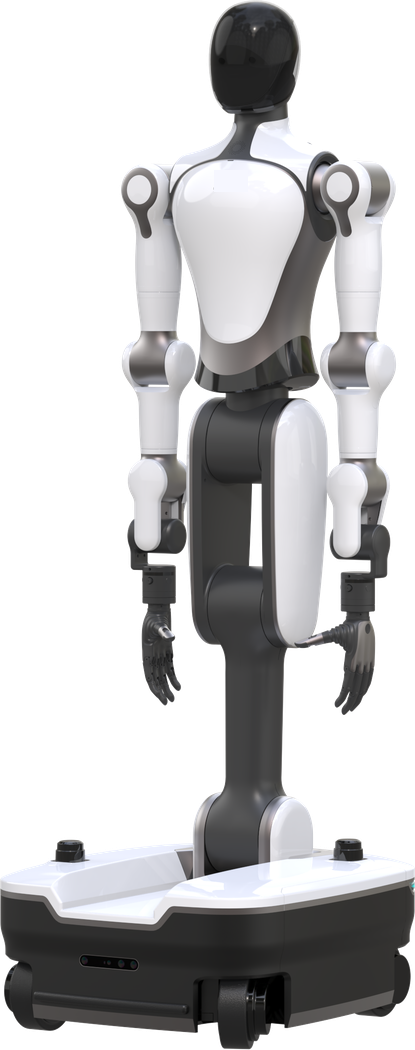
21 GdL activos (brazos 14, cintura 3, piernas 2, cuello 2), 5 kg por brazo, 570×465×1680 mm, radio 690 mm, 40 Ah, recarga de unas 2 h.

21GdL activos
5 kgpor brazo
690 mmradio
40 Ahbatería
Sincronización periférica
Ver detalles →
En producciónKit de teleoperación

Kit de teleoperación

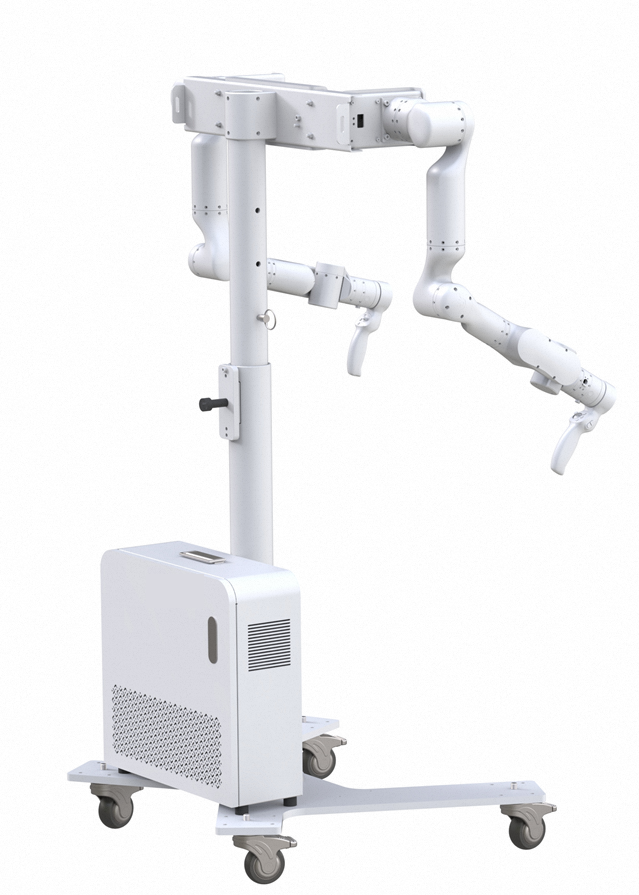
No fusione las tres. GLN-RX75: radio 709 mm, 7.8 kg, con realimentación de fuerza. GLN-RX71: 474 mm, 3.8 kg, con realimentación. Kit local: 599 mm, unos 1.5 kg, sin realimentación.

709 mmGLN-RX75
474 mmGLN-RX71
599 mmlocal
7 DoFlos tres son 7
Ver detalles →
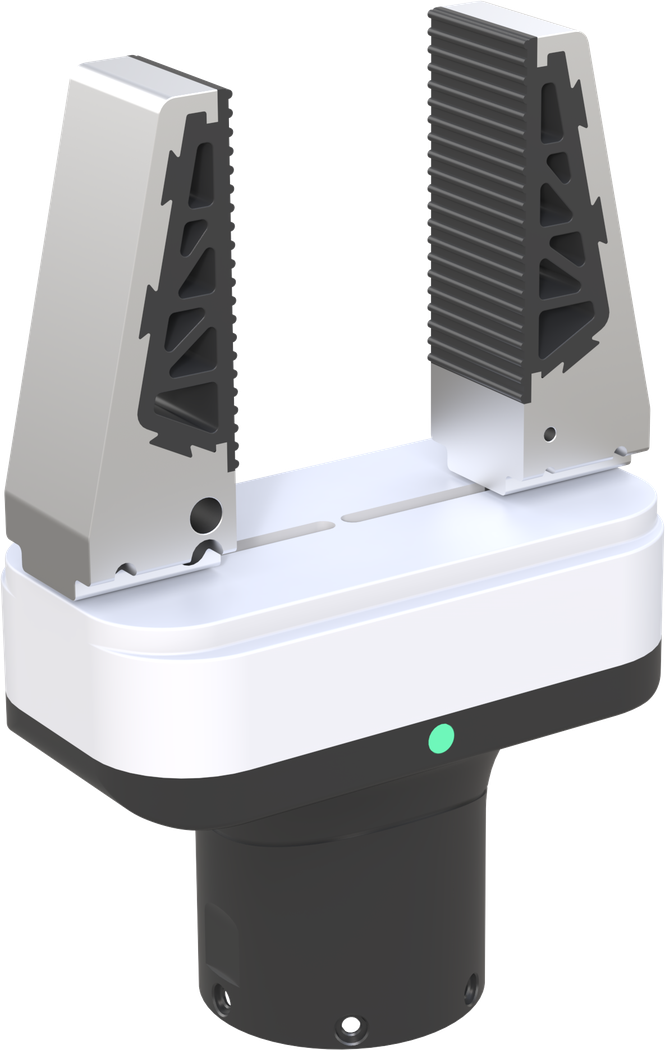
En producciónPinza paralela de dos dedos RMG22-65

Pinza paralela de dos dedos RMG22-65

Carrera 65 mm, fuerza máxima 130 N, masa 745 g. Carga envolvente máxima 5 kg; carga de fricción recomendada 2 kg. RS485 / Modbus-RTU.

65 mmcarrera
130 Nfuerza máxima
5 kg / 2 kgenvolvente / fricción
745 gmasa
Ver detalles →
Comparación técnica
Seleccione de 1 a 3 dispositivos para generar la matriz

¿Plan de captura y etiquetado?

Si el modelo no está cerrado, revisamos equipo, piloto, etiquetado y entrega versionada. También se puede comprar solo hardware. Las fichas detalladas están en chino.