Aller au contenu
Langhui

PRODUITS · MATRICE D’APPAREILS VÉRIFIÉE

Choisissez le matériel de capture selon les exigences de tâche

Filtrez les appareils de tête, les gants, les bases de téléopération et l’équipement de capture. Les chiffres publiés ne sont pas réécrits sur cette page.

12 appareils correspondants
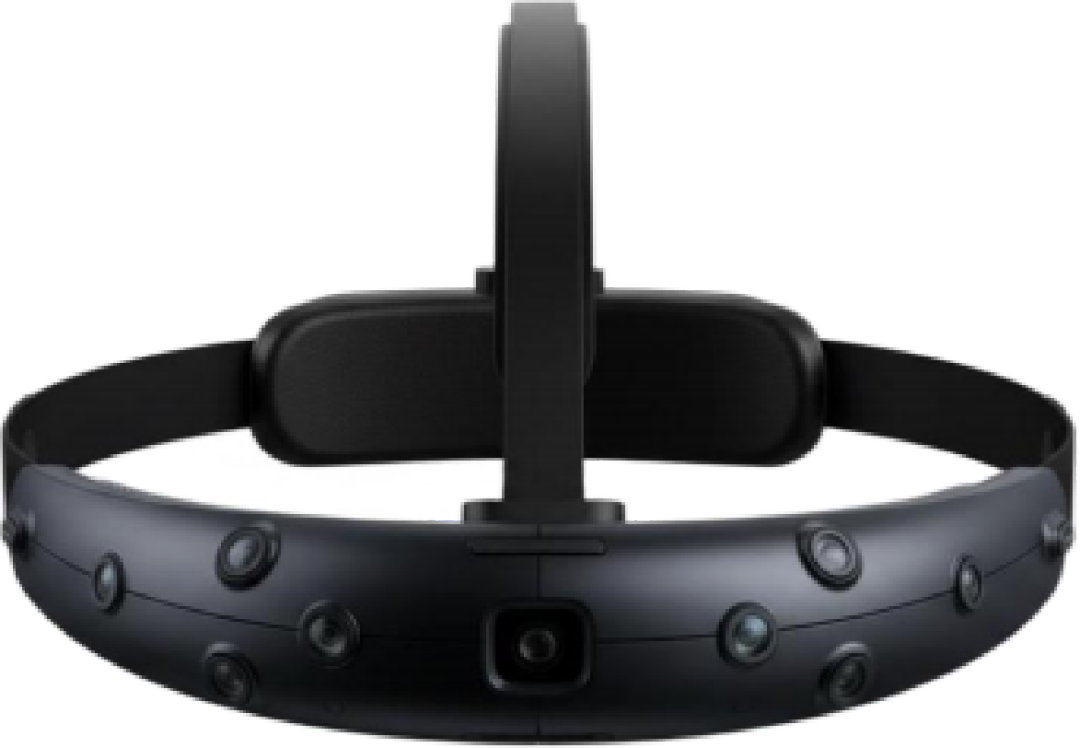
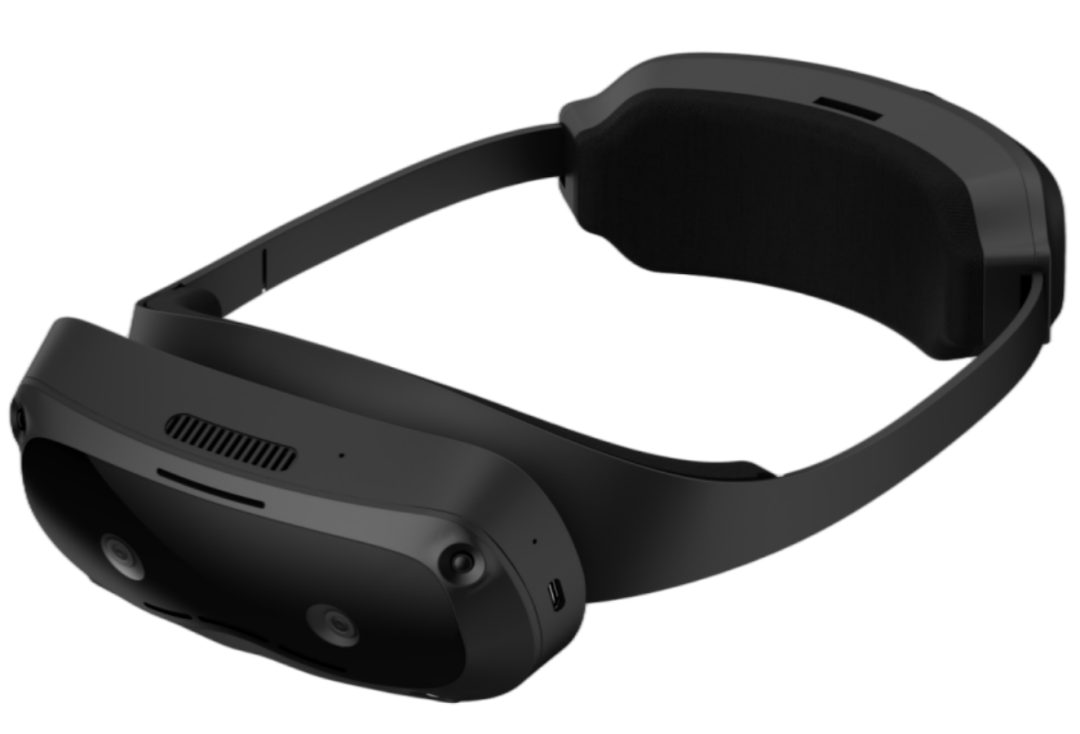
En productionE6 · Ego à six caméras

E6 · Ego à six caméras

4 caméras gris obturateur global + 2 RGB, trajectoire SLAM dans l’appareil. Deux capteurs RGB, à choisir à la commande.

6 voies4 gris + 2 RGB
370géquilibrage par batterie arrière
<1μssync caméras
environ 2kHzIMU + 6DoF
Trajectoire embarquéeObturateur globalSync périphérique
Voir détails →
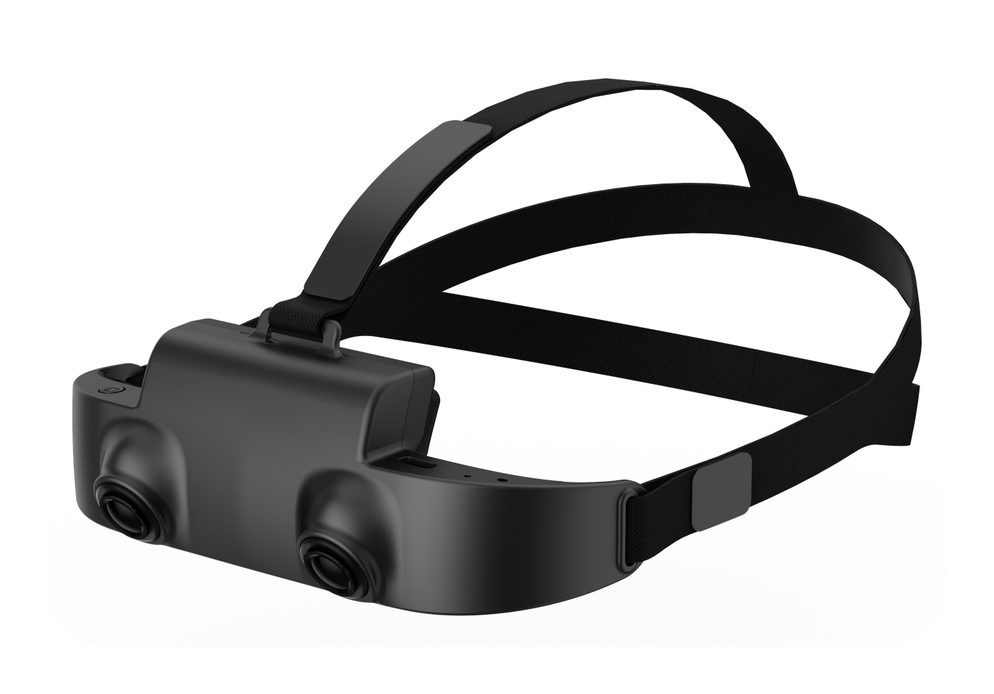
En productionE2 · Bandeau Ego binoculaire léger

E2 · Bandeau Ego binoculaire léger

Deux caméras RGB à obturateur global (1600×1200, jusqu’à 30 FPS), HFOV 139° / VFOV 111° par caméra, IMU et magnétomètre à 1000 Hz, synchronisation binoculaire inférieure à 1 µs. E2 ne dispose pas de SLAM embarqué ; la pose est reconstruite hors ligne sur ordinateur.

2× RGB1600×1200, jusqu’à 30 FPS
H139° / V111°champ par caméra
1000 HzIMU + magnétomètre
<140g / 6hpoids / 2000mAh
Obturateur globalSync périphérique
Voir détails →
Phase de développement / production prévueE8 · Plateforme Ego multimodale

E8 · Plateforme Ego multimodale

La matrice indique dix caméras, le TOF et une extension de capture de mouvement ; l’ancienne fiche présente une autre configuration. Les valeurs de suivi sont des objectifs de développement. Confirmez la configuration, la disponibilité et les options de capture dans la spécification écrite en vigueur.

10 + TOFconfiguration à confirmer
280gunité 120g
48 TOPSXR2 Gen2 NPU
1.5mmobjectif SLAM
Trajectoire embarquéeObturateur globalDonnées de profondeurSync périphériqueMocap corps entier
Voir détails →
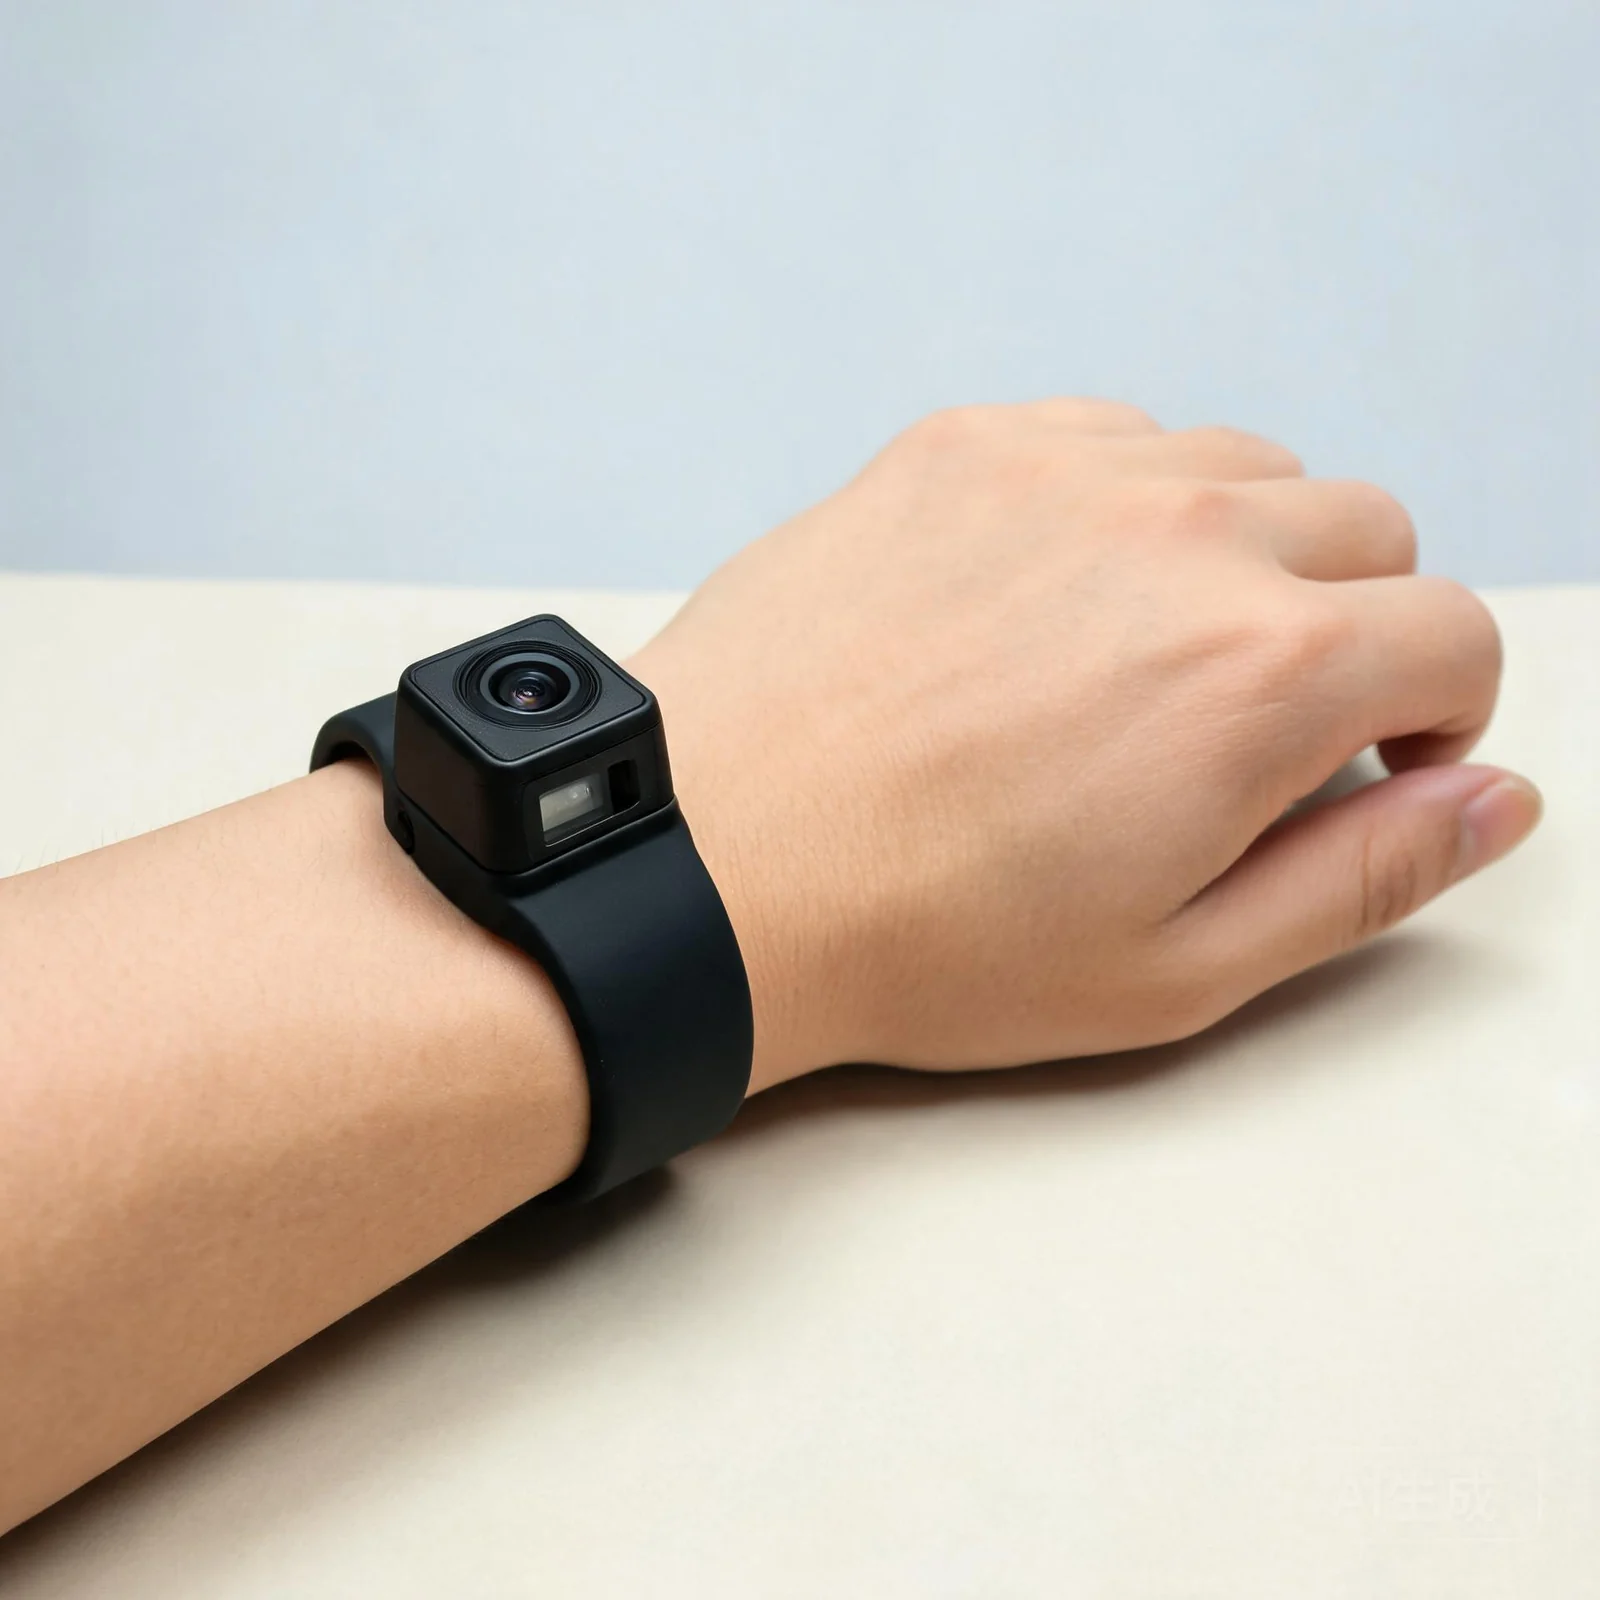
Phase de développement / production prévueCaméra de poignet

Caméra de poignet

Ajoute une vue rapprochée pour la main fine et se synchronise à l’hôte E6/E2 par PPS + UART.

1280×102430 / 60fps
100gau poignet
200°champ diagonal
<1mssync après connexion
Sync périphérique
Voir détails →
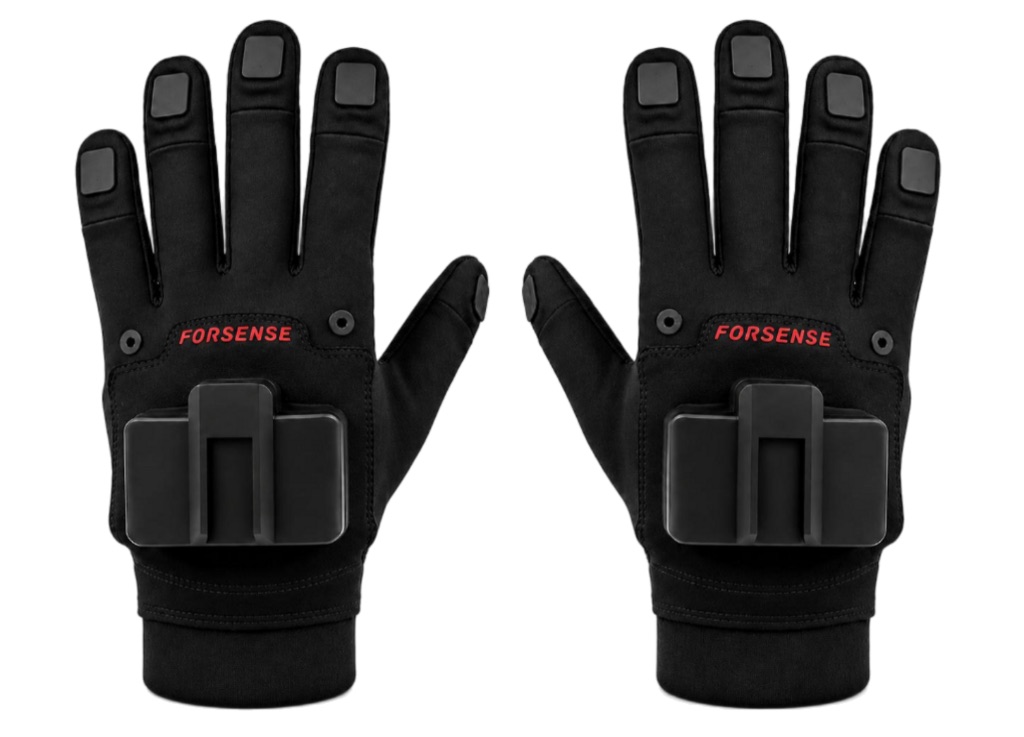
En productionG7 · Gant mocap main magnéto-inertiel

G7 · Gant mocap main magnéto-inertiel

Production Forsense · intégration TOBI. Choisissez G7 pour la pose spatiale des extrémités : 5× EMF+IMU, 120 Hz, <20 ms filaire / <30 ms sans fil, 2 mm / 3° (fiche). En environnement métallique ou mains proches, évaluez d’abord G2-L.

120 Hzéchantillonnage
<20 / <30 msfilaire / sans fil
2 mm / 3°position / orientation
115 g±5 gpar gant
Mocap mainSync périphérique
Voir détails →
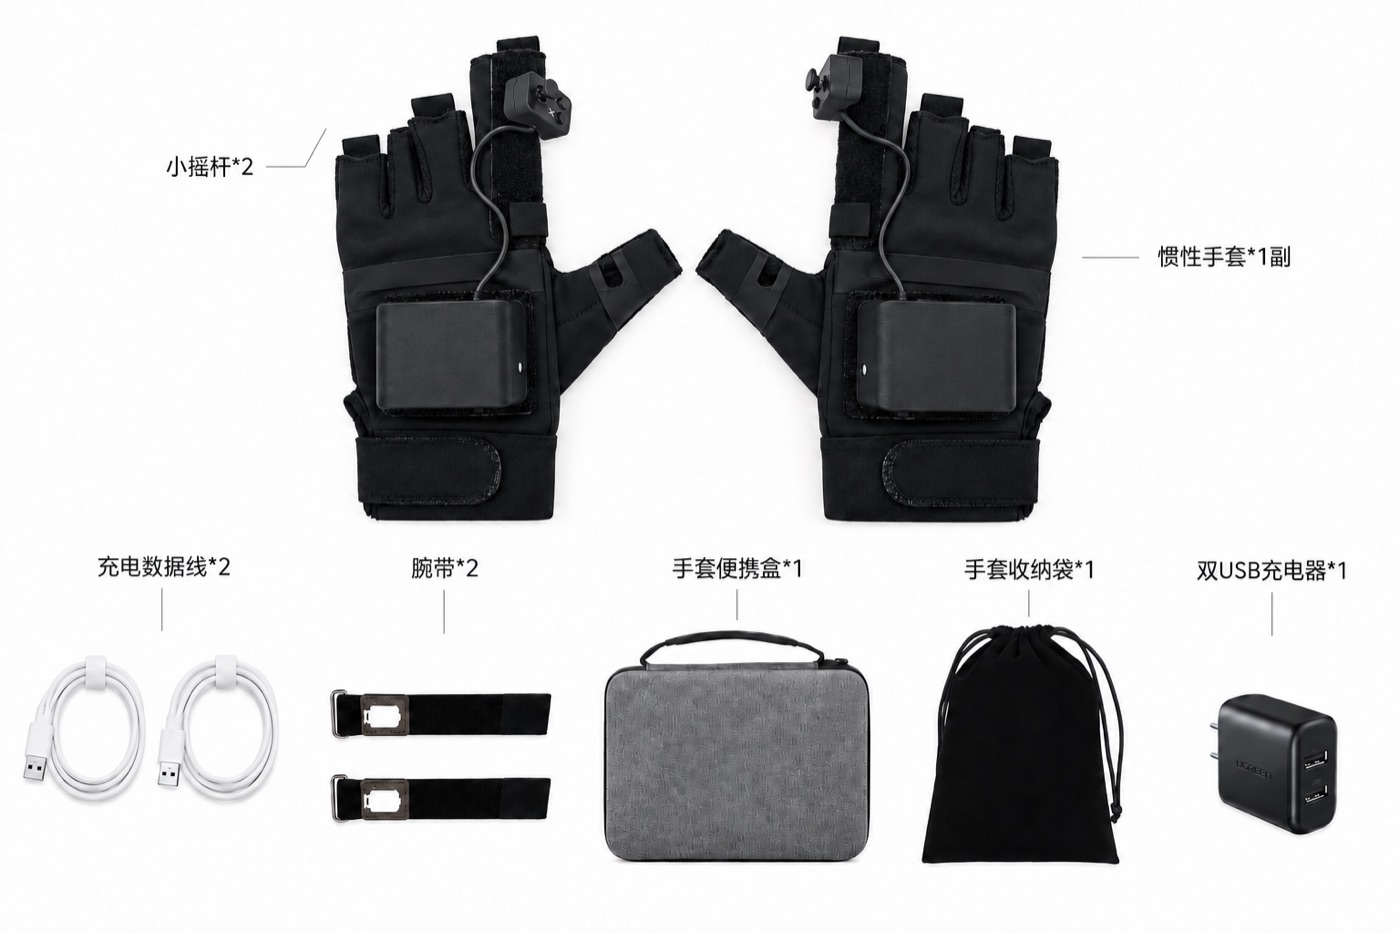
En productionG2-L · Gant mocap main inertiel sans fil

G2-L · Gant mocap main inertiel sans fil

Production Forsense · intégration TOBI. Pour les gestes sans fil longue session, choisissez G2-L : 1+8+poignet IMU, ≤20 ms, 50 Hz, BT 5.1, 7 h (fiche). Pose spatiale millimétrique des extrémités ? Voir G7.

1+8+poignetlayout IMU
≤20 mslatence signal
50 Hzfréquence
7 h / 90 g±5 gbatterie / poids
Mocap mainSync périphérique
Voir détails →
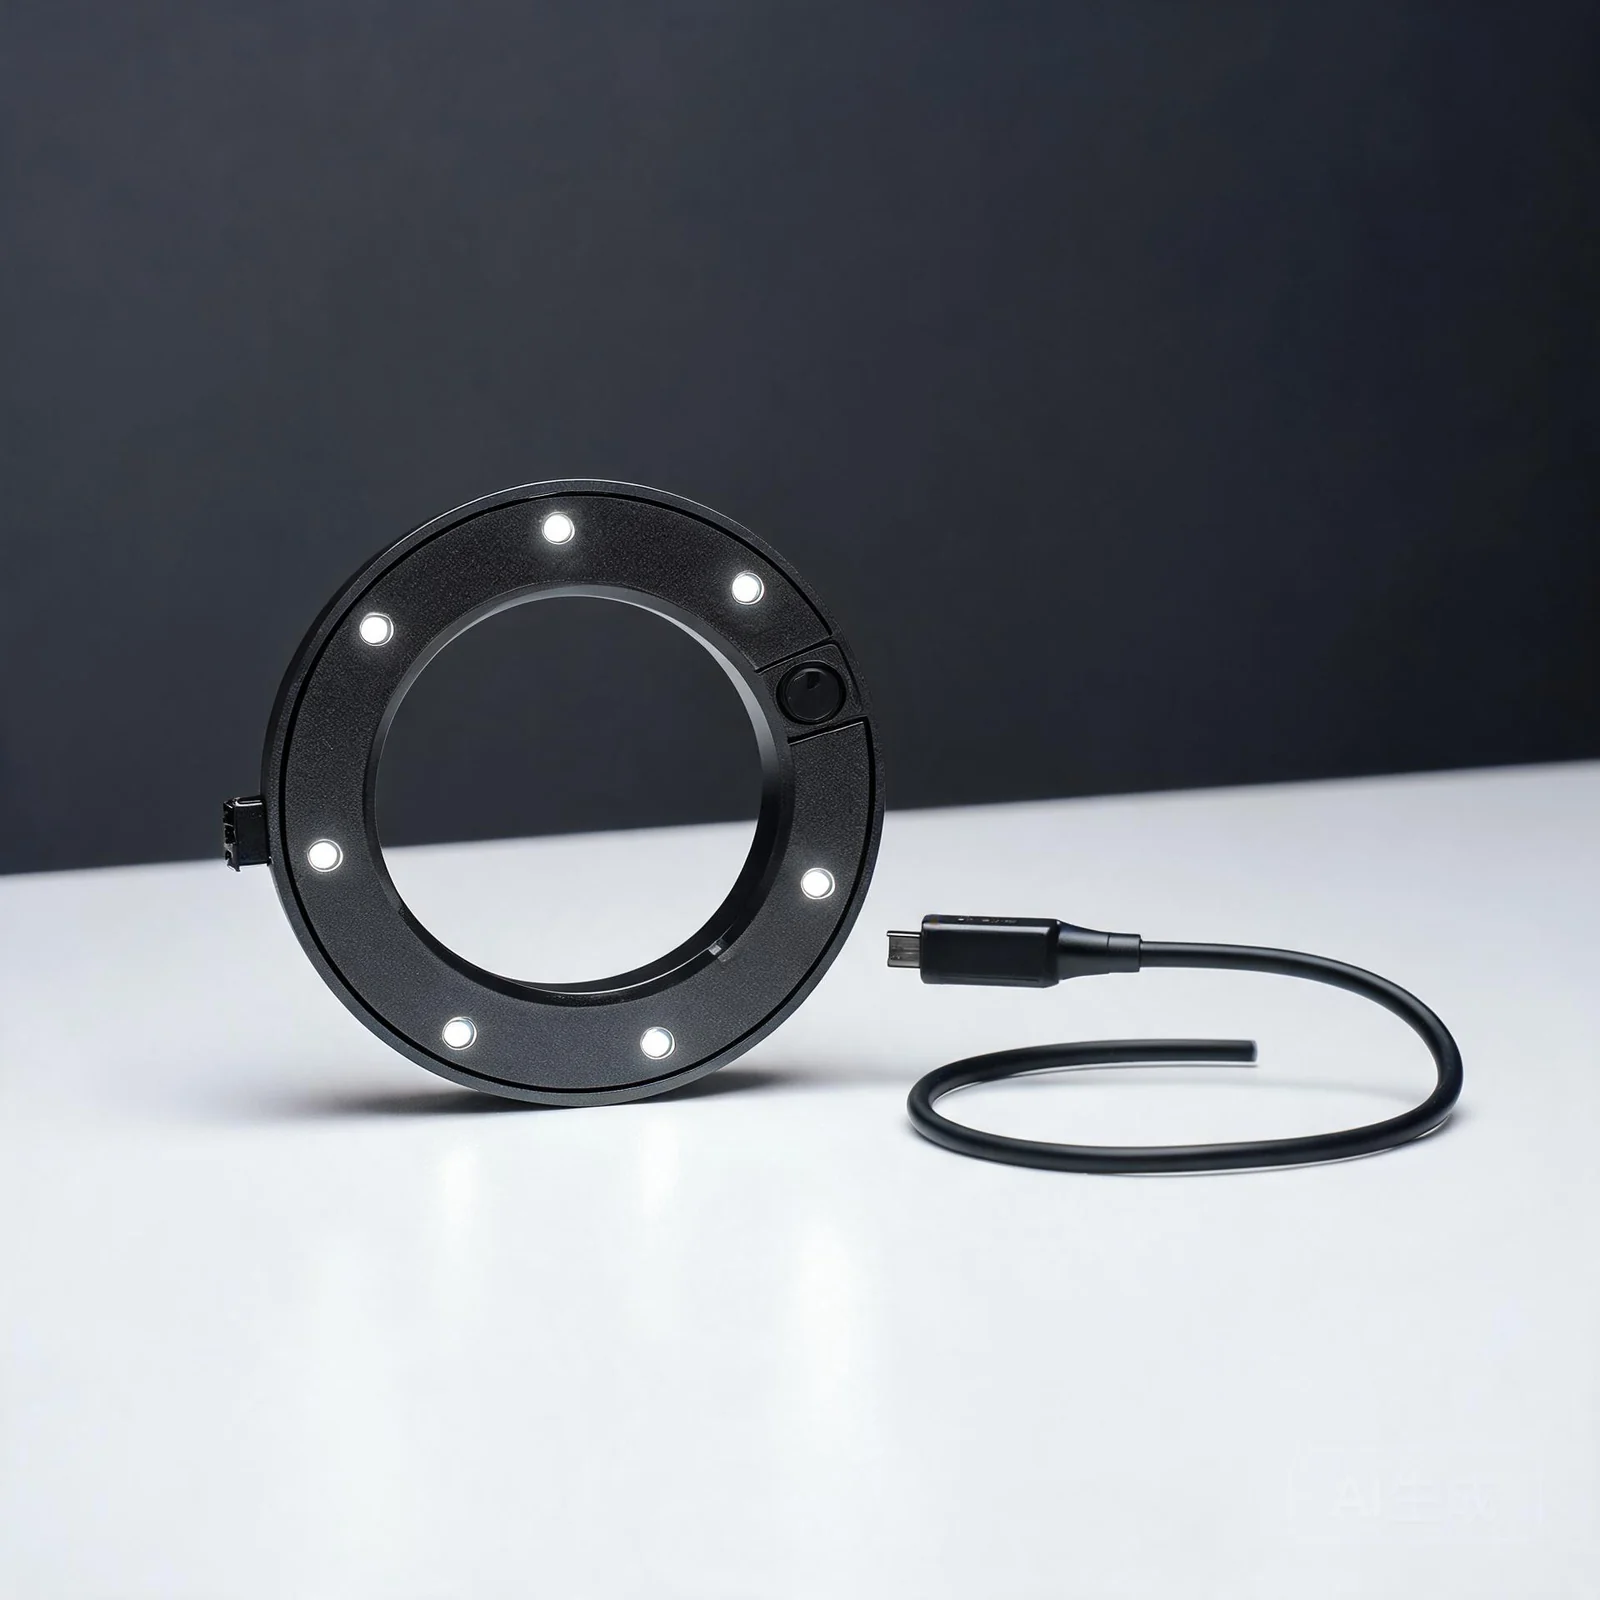
Phase de développement / production prévueModule de localisation à anneau

Module de localisation à anneau

Pour localiser pinces et capteurs externes. Le positionnement et la sync avec E6/E8 se confirment par projet.

80gmodule
Type-Cinterface
PPS + UARTinterface de sync
À confirmercalendrier de production
Sync périphérique
Voir détails →
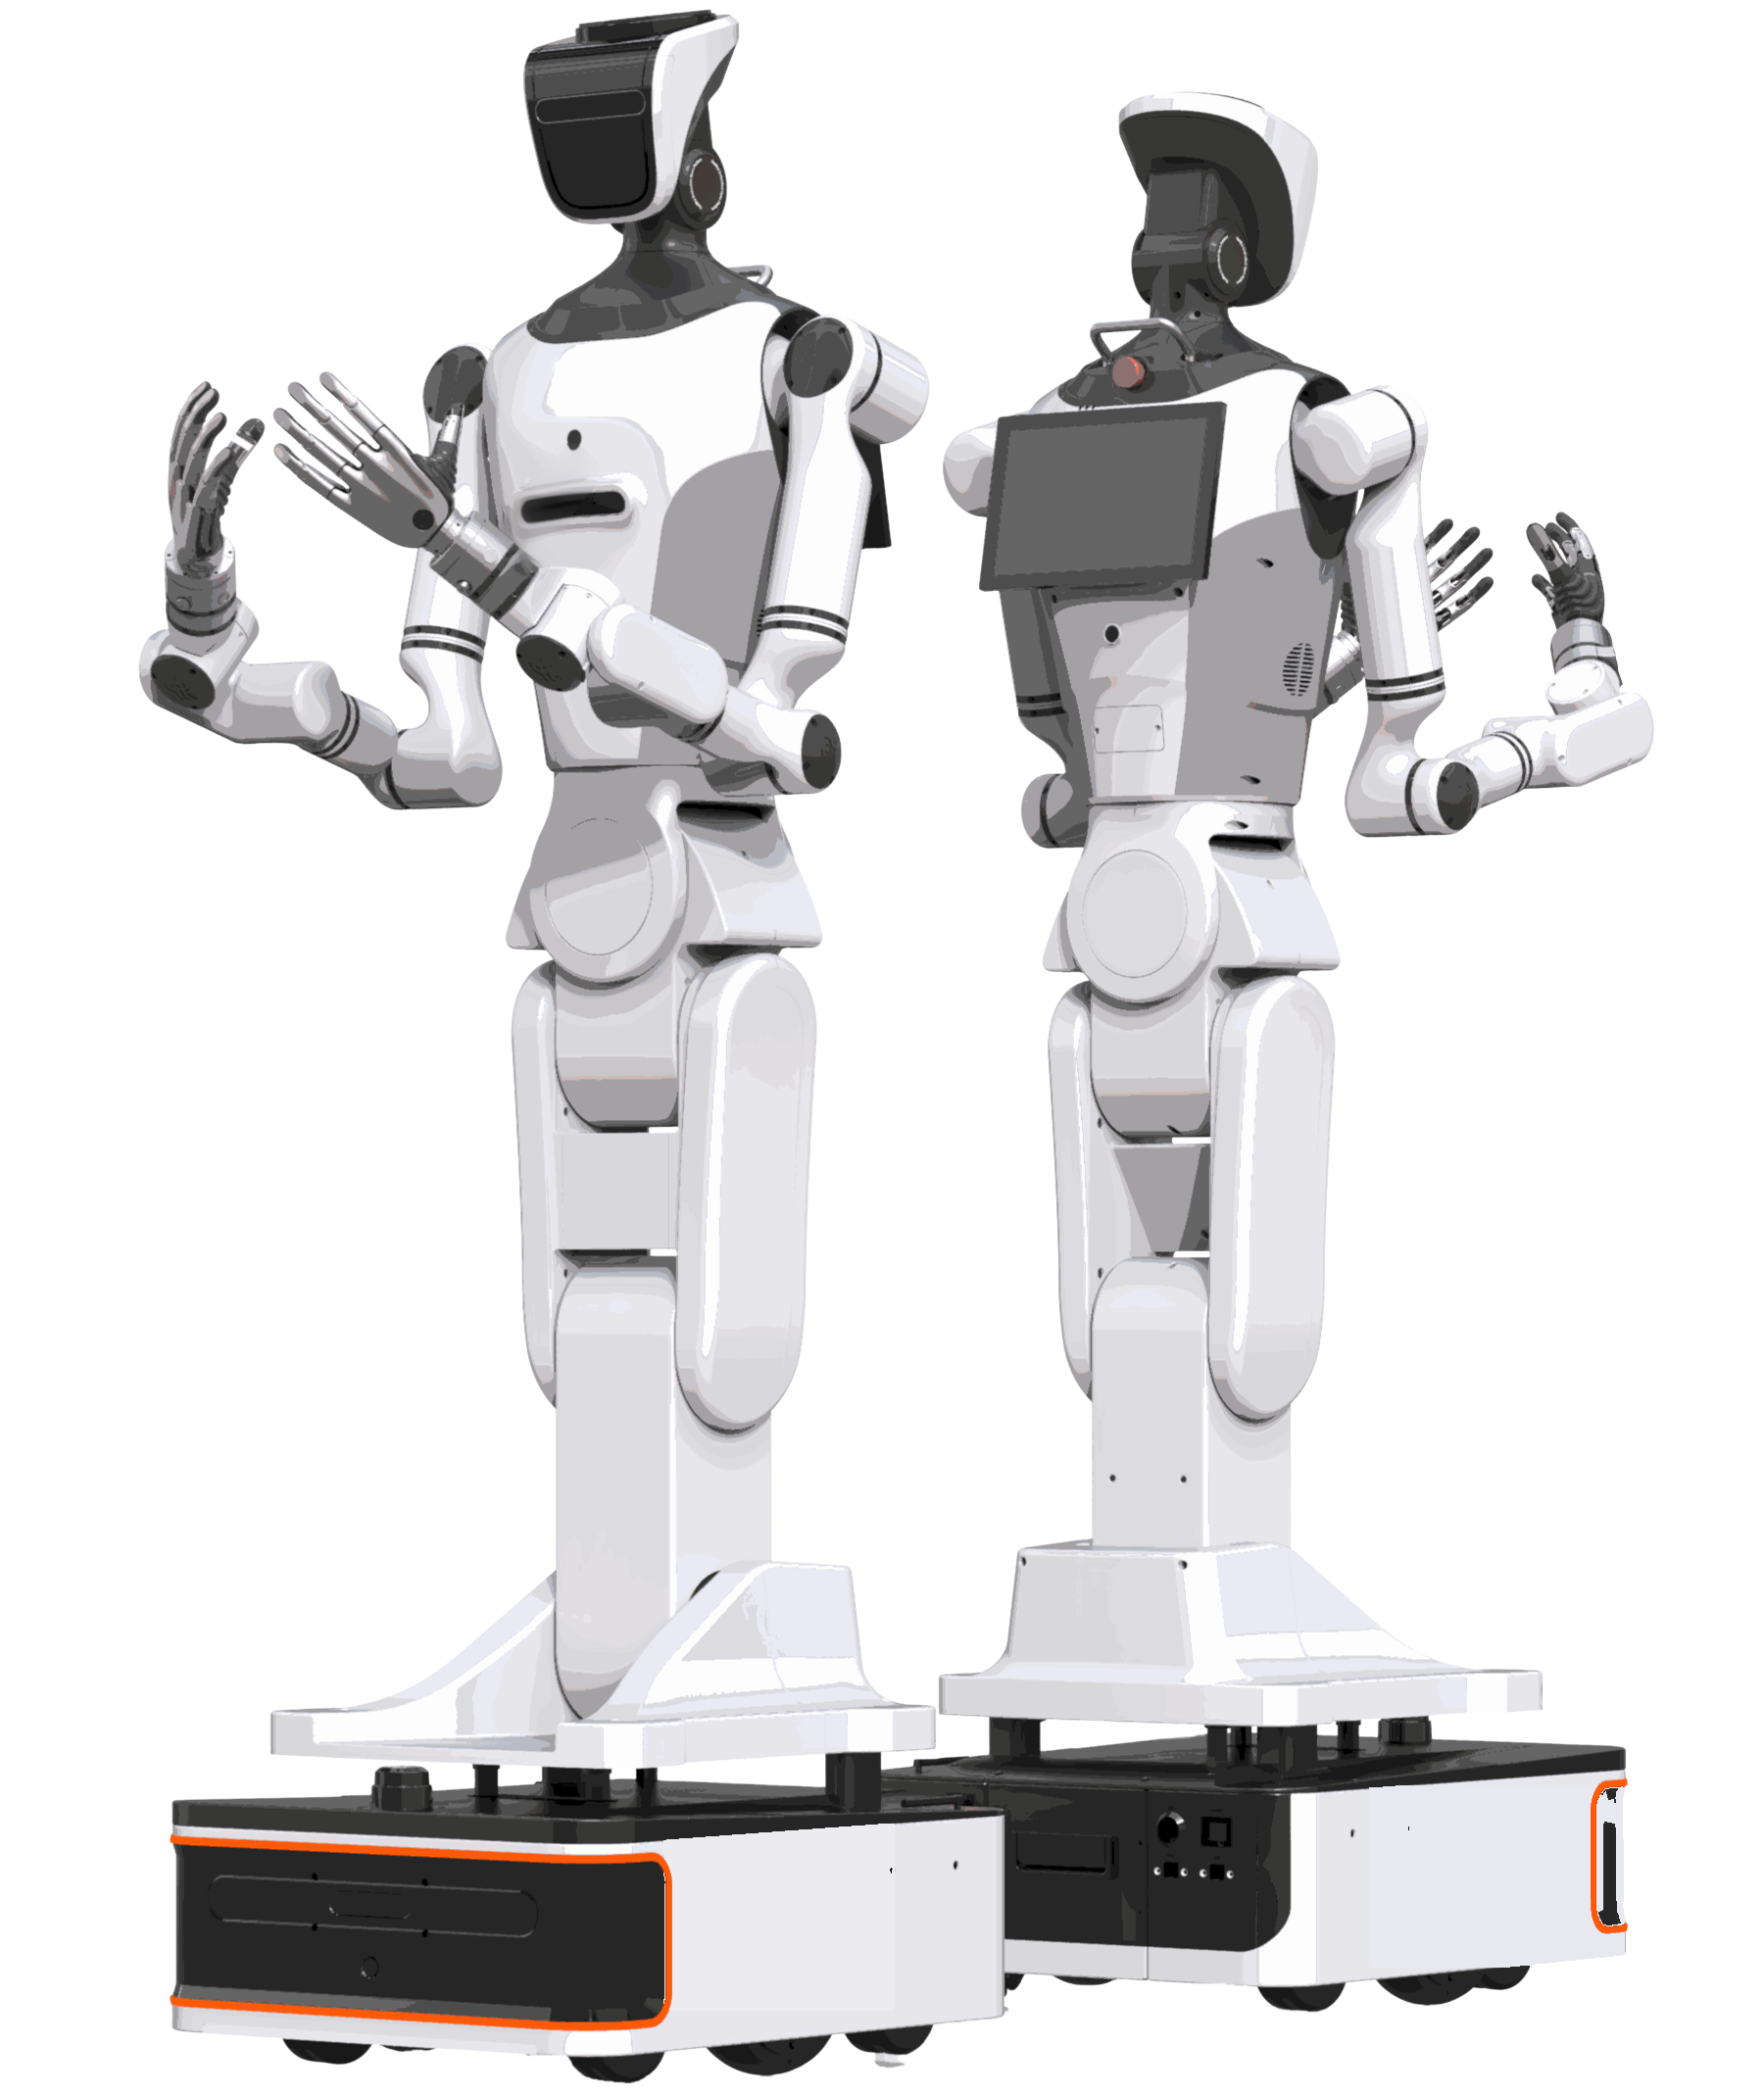
En productionBase pliante à deux bras

Base pliante à deux bras

20 DoF, 5 kg par bras, espace vertical 0–2.1 m, quatre roues motrices et directrices, 48V 20Ah, environ 6 h. Extrémité : pince 2 doigts ou main 5 doigts en changement rapide.

20 DoFcorps
5 kgpar bras
0–2.1 mespace vertical
environ 6 h48V 20Ah
Sync périphérique
Voir détails →
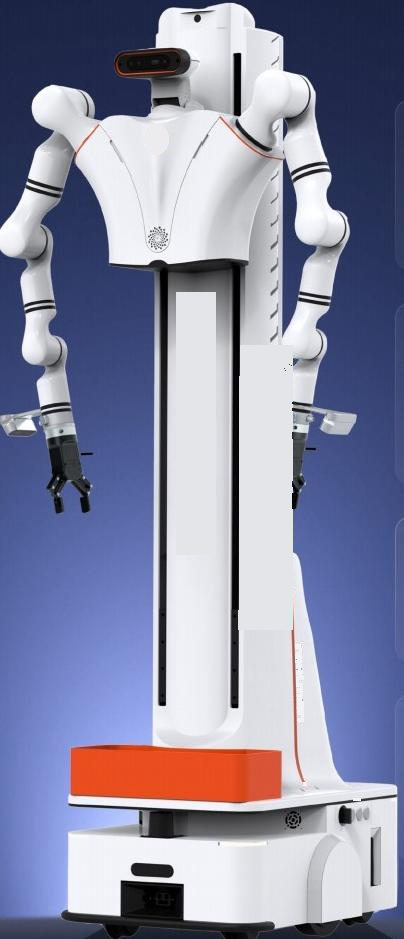
En productionBase levante à deux bras

Base levante à deux bras

Modèle RMC-AIDAL. Replié 640×450×1780 mm, environ 80 kg, levée 900 mm, vertical 0–2.4 m, 5 kg nominaux par bras, différentiel 1.5 m/s, LFP 48V 20Ah.

900 mmlevée
0–2.4 mvertical
5 kgnominal/bras
environ 80 kgmasse
Sync périphérique
Voir détails →
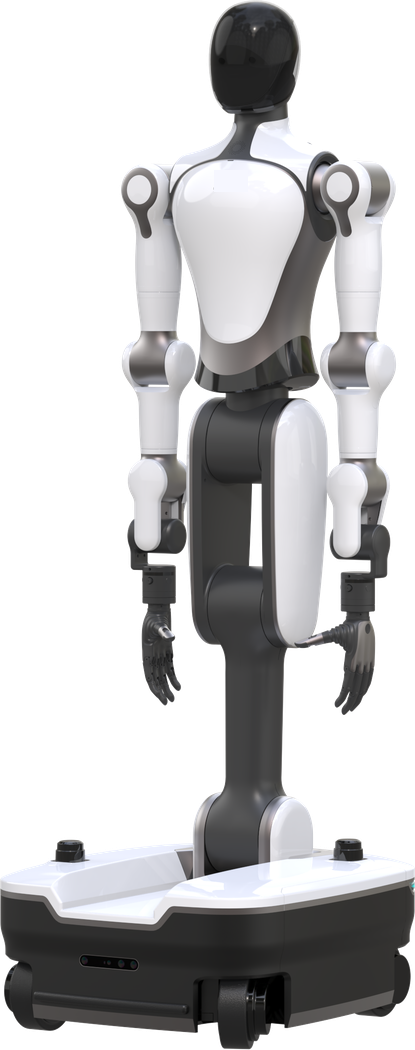
En productionBase humanoïde à roues

Base humanoïde à roues

21 DDL actifs (bras 14, taille 3, jambes 2, cou 2), 5 kg par bras, 570×465×1680 mm, rayon 690 mm, 40 Ah, recharge environ 2 h.

21DDL actifs
5 kgpar bras
690 mmrayon
40 Ahbatterie
Sync périphérique
Voir détails →
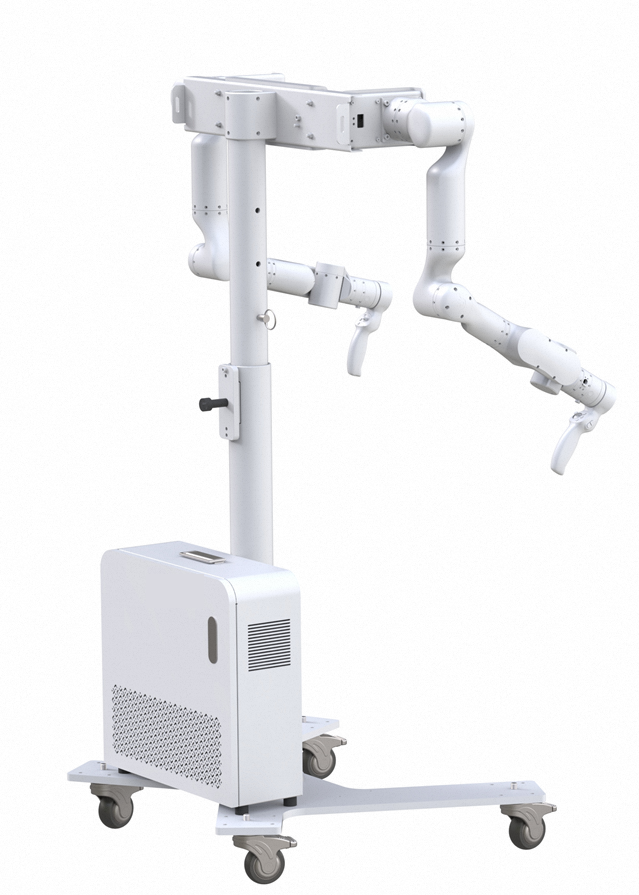
En productionKit de téléopération

Kit de téléopération

Ne fusionnez pas les trois configurations. GLN-RX75 : rayon 709 mm, 7.8 kg, retour de force. GLN-RX71 : 474 mm, 3.8 kg, retour de force. Kit local : 599 mm, environ 1.5 kg, sans retour de force.

709 mmGLN-RX75
474 mmGLN-RX71
599 mmlocal
7 DoFles trois sont à 7
Voir détails →
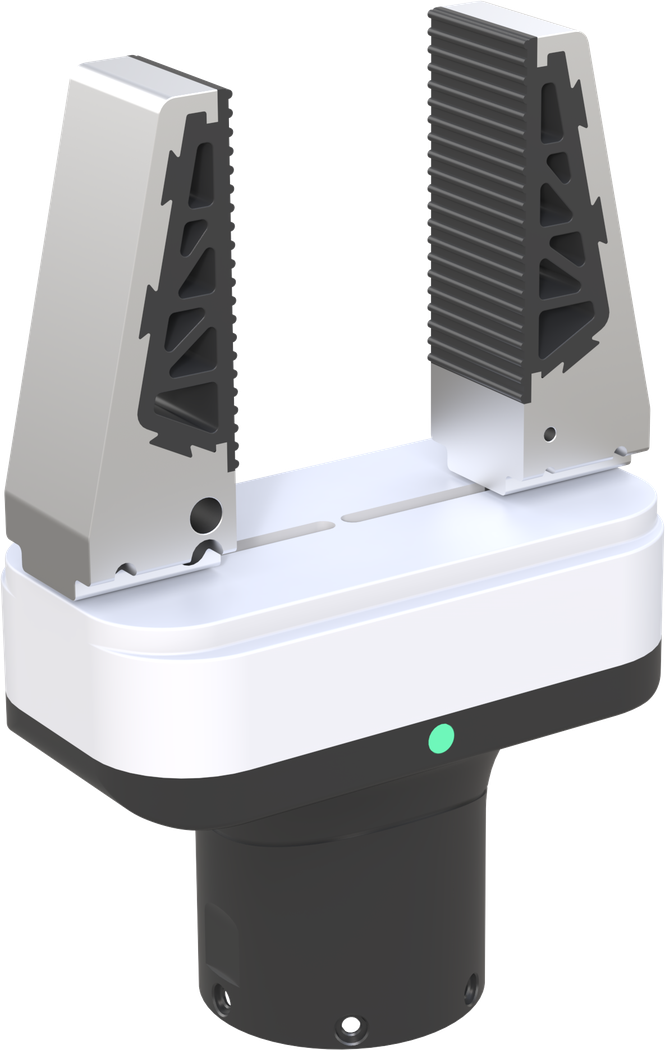
En productionPince parallèle deux doigts RMG22-65

Pince parallèle deux doigts RMG22-65

Course 65 mm, force max. 130 N, masse 745 g. Charge enveloppante max. 5 kg ; charge de friction recommandée 2 kg. RS485 / Modbus-RTU.

65 mmcourse
130 Nforce max.
5 kg / 2 kgenveloppante / friction
745 gmasse
Voir détails →
Comparaison technique
Sélectionnez 1 à 3 appareils pour la matrice

Un plan capture et annotation ?

Sans modèle figé, nous évaluons appareil, pilote, annotation et livraison versionnée. L'achat matériel seul est possible. Les fiches détaillées sont en chinois.