
E6 SLAM测试图示:轨迹误差如何解读
E6 SLAM测试图示:轨迹误差如何解读
内容修订:2026年10月11日。原文章地址保留,修订前版本已备份。
修订说明
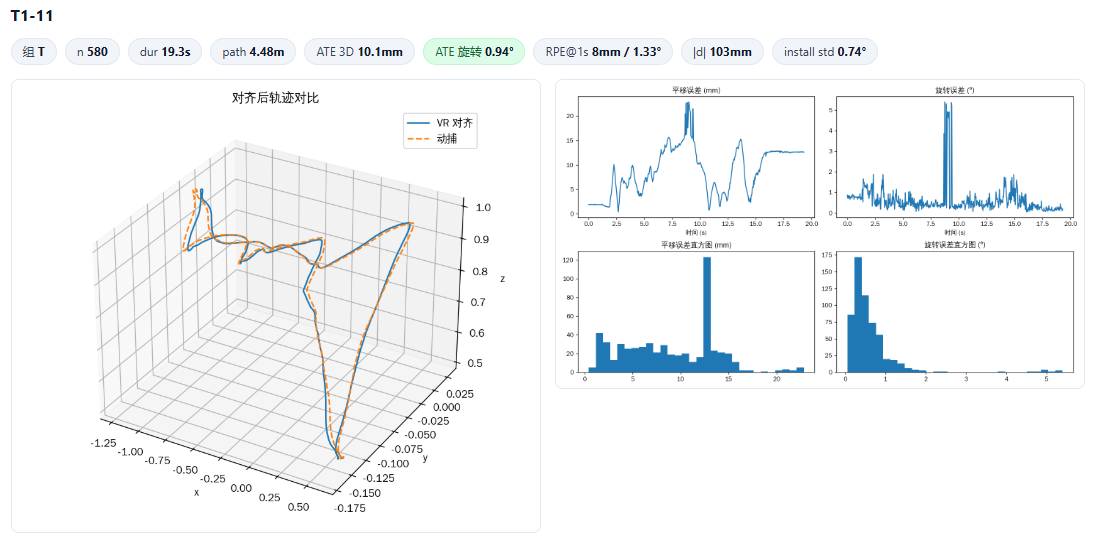
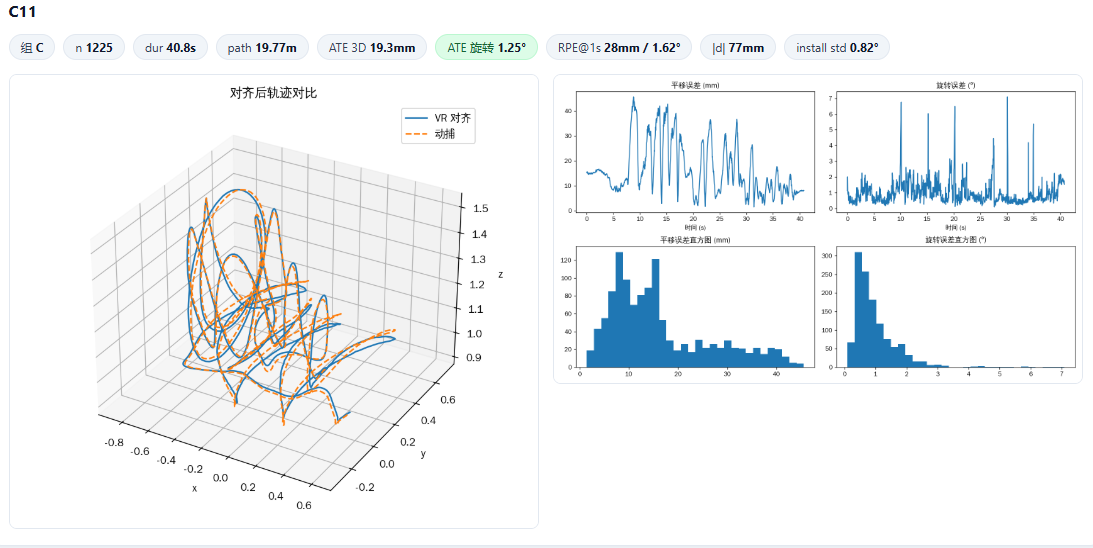
原稿中的“行业新标杆”、确定性性能承诺与全球数据缺口估算缺少完整证据,现撤回。历史测试图保留以便追溯,但原始轨迹、设备版本、真值标定与完整测试报告尚未齐备,图中数字不应作为跨场景产品保证。
不能混用不同基准
原稿把仿真任务与真实家务任务的不同统计结果写成同一模型迁移后的下降,比较口径不成立,相关“77个百分点迁移鸿沟”结论已撤回。不同任务、设备和测试集的结果不能直接相减解释因果。
先说明测量对象
SLAM 位姿通常描述设备或相机的运动,不自动等同于手部、夹爪或物体位姿。需要记录坐标系、外参、时间对齐和参考系统的不确定度。使用动捕系统也不意味着参考值没有误差。
如何解读误差
RMSE、均值、中位数、分位数和最大值描述不同性质。仅凭均值与中位数接近,不能确认分布对称;RMSE 也不能证明绝大多数时刻满足某阈值。应同时查看误差分布、跟踪丢失、重定位和未纳入统计的数据。
为什么需要重复测试
不同长度的两条轨迹不足以推断长期漂移规律。建议覆盖低纹理、快速运动、遮挡、不同照明和长时运行,记录重复次数及失败结果,并在相同对齐方法下比较。
时间同步与外设单独验收
内部传感器和外部设备的同步链路可能不同。应区分固定偏移、漂移与抖动,说明测量方法、采样频率、持续时间及负载。某次测得的误差不能直接扩展为所有外设组合的保证。
建议交付材料
项目验收应包含硬件及固件版本、原始数据、参考轨迹、时间对齐说明、可重跑脚本、误差统计和异常记录。设备选型与指标应在具体场景测试后约定,不凭单张图与其他算法作高低排名。
历史配图与资料边界
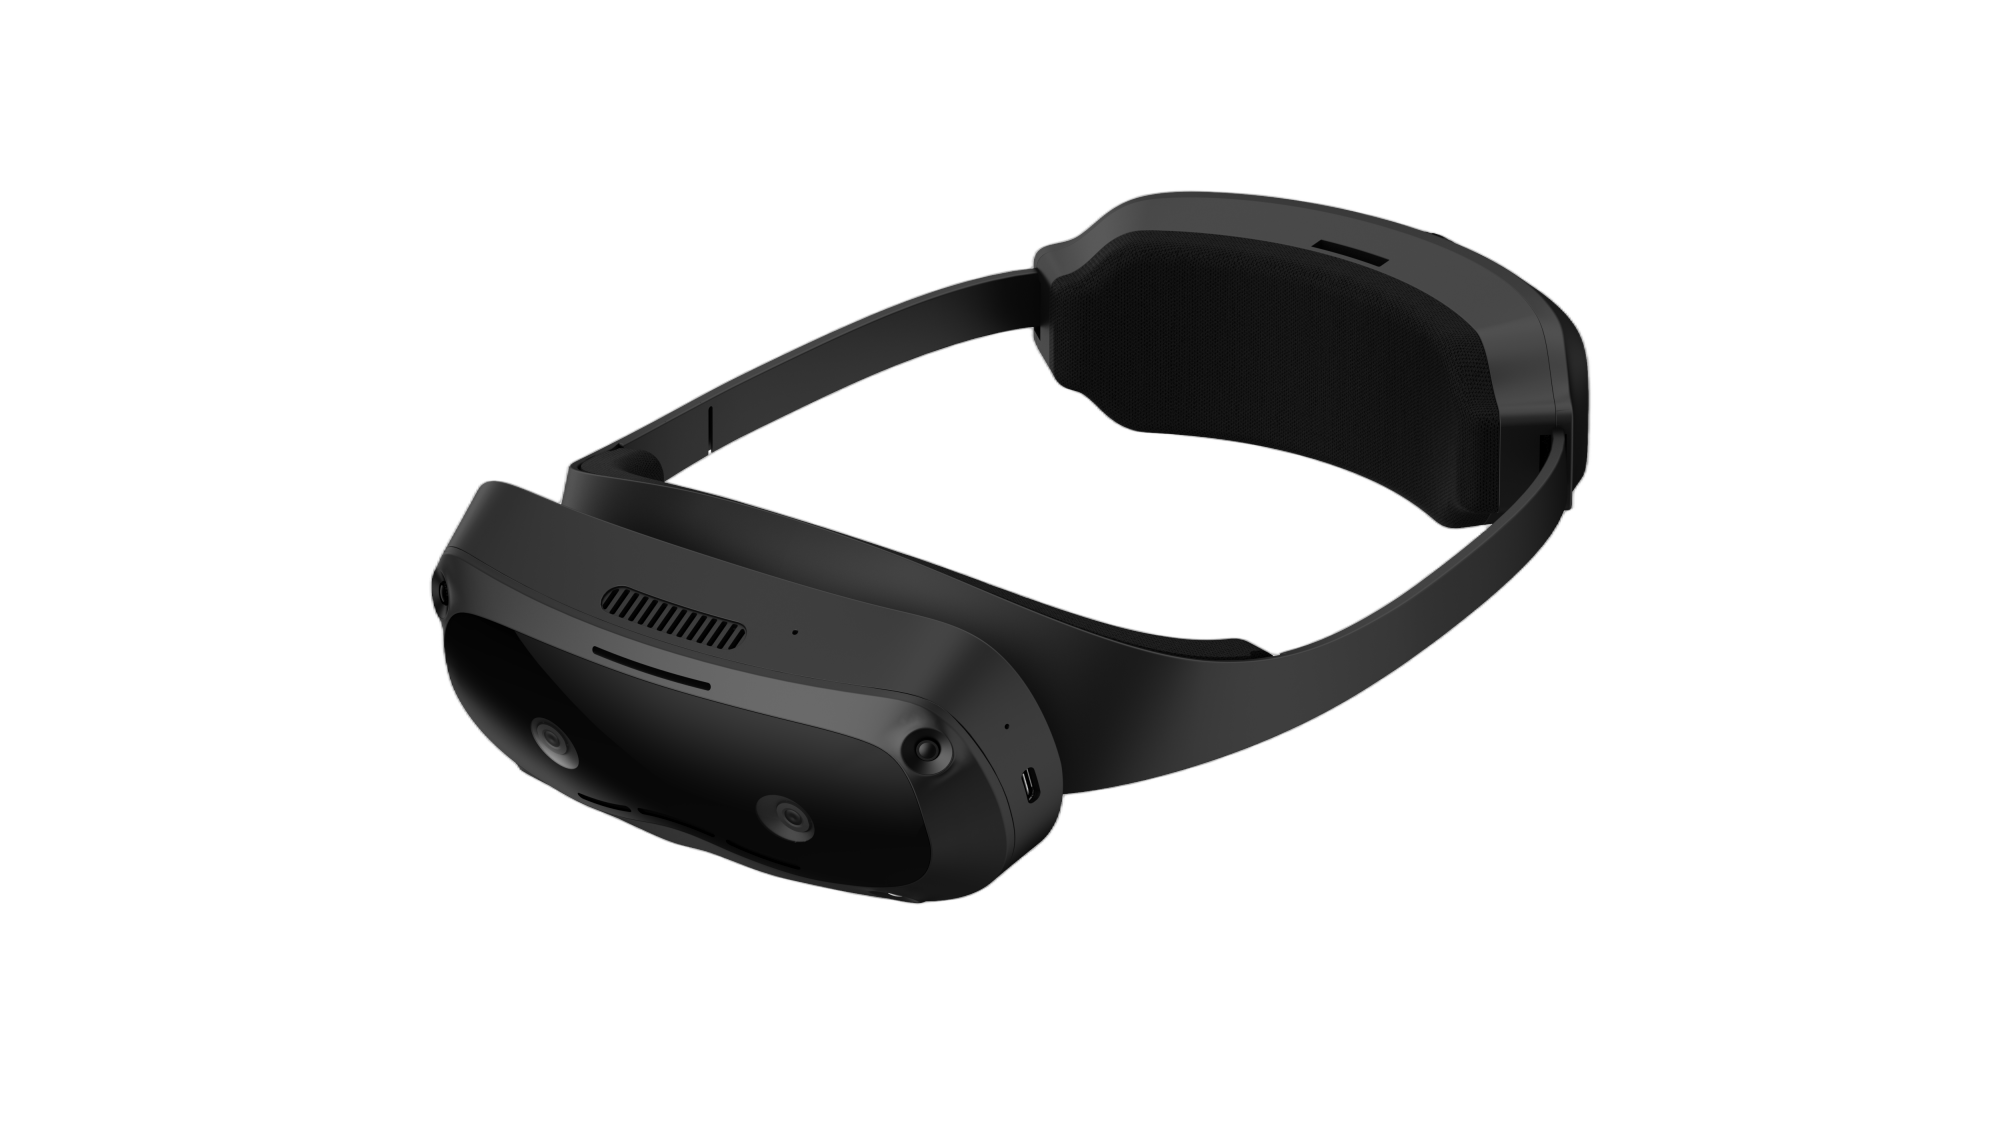
以下保留原稿配图以便内容追溯。配图本身不构成独立验证、第三方认证或产品性能承诺,应结合完整原始记录阅读。
注:本文转载自朗慧科技,转载目的在于传递更多信息,并不代表本网赞同其观点和对其真实性负责。如有侵权行为,请联系我们,我们会及时删除。
ARTICLE INQUIRY / 本文咨询
围绕这篇文章,聊聊您的需求
咨询主题:E6 SLAM测试图示:轨迹误差如何解读
如需了解相关数据、服务或合作方式,请留下任务目标和联系方式。业务团队会结合本文主题与您沟通。
电话:137-5502-0164邮箱:lk@langhuiai.com← 返回全部新闻