多视角操作
确认所需视角、遮挡与动作范围,按任务选择相机组合和输出模式。
TOBI E8 / MULTIMODAL CAPTURE
把视觉与动作,纳入同一套采集设计。
面向多视角、深度与动作记录的研究项目。先确认相机配置、数据输出与时间同步,再按真实任务验证整套方案。
当前供货与配置待确认 · 研发目标不等于实测结果
DESIGN THE CAPTURE WORKFLOW
确认所需视角、遮挡与动作范围,按任务选择相机组合和输出模式。
明确关节定义、参考坐标系、标定和有效性。人体关节不是直接可用的机器人动作。
分别确认各路频率、时间戳和误差。同步、定位及训练效果应有独立的验收方法。
CONFIGURATION / EVIDENCE
以下整理自现有产品资料。页面间存在的差异公开列明,最终以双方确认的最新版规格为准。
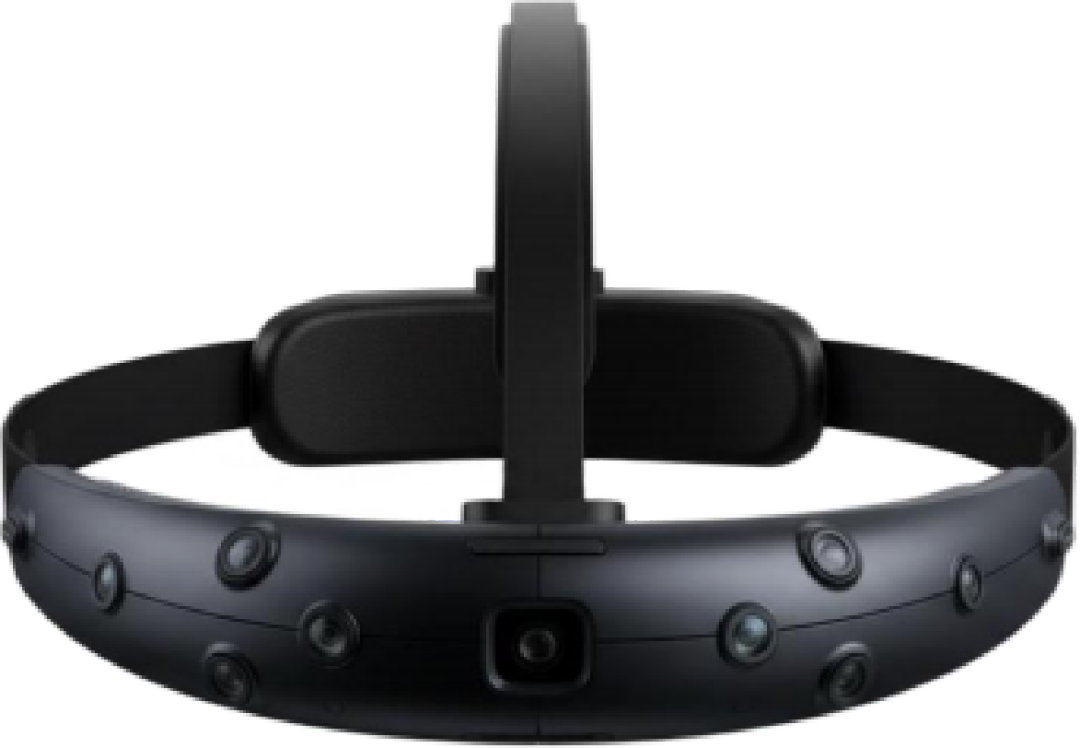
| 视觉配置 | 现有产品矩阵列示 10 路相机 + TOF;旧详情页写“八目”,配置存在差异,采购前需核对最新版规格。 |
|---|---|
| 定位指标 | 1.5mm 为产品矩阵中的研发目标,不是本页已验证的定位精度。 |
| 数据类型 | 方案资料列示视频、TOF、SLAM、IMU、时间戳、内外参与音频;实际字段按固件版本确认。 |
| 动捕扩展 | 可评估搭配动捕模块;节点数量、安装、标定、输出关节及可见性须按方案确认。 |
| 结构与供电 | 矩阵资料列示整机 280g、后置 5500mAh 电池;最终配置、配件重量及续航需书面确认。 |
| 当前供货 | 2026 年 9 月为历史计划,不能据此认定已量产或有现货。样机、批量交期与支持范围待项目确认。 |
DATA & PROJECT READINESS
设备观测不自动等于机器人动作标签。应先确认数据字段、时间戳、坐标系、目标动作空间及数据质量,再验证转换和训练流程。Device observations are not automatically robot-action labels. Validate fields, timestamps, coordinate frames, target action space and quality before conversion and training.
请提交任务、数量和计划交付时间,书面确认设备版本、固件、配件、支持范围和验收方法。历史样机或量产计划不等于当前现货。Provide the task, quantity and delivery window. Confirm the version, firmware, accessories, support and acceptance method in writing. Historical production plans do not confirm current stock.
同时启动不等于时钟同步。组合方案应确认时钟源、接口、时间戳定义、误差统计和掉帧处理;单机指标不能代替整套系统验收。Starting together is not clock synchronization. Confirm clock source, interfaces, timestamp definitions, error statistics and dropped-frame handling for the complete system.