遥操本体 / 轮式升降 / 双臂
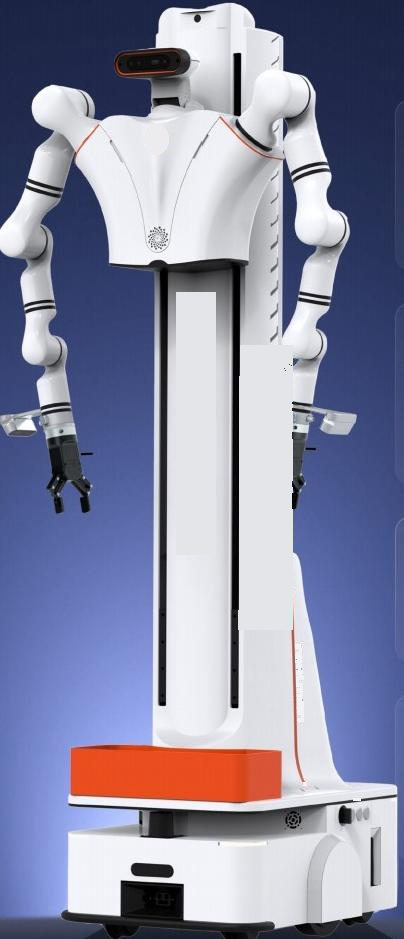
轮式升降双臂遥操本体
升降行程 900 mm,垂直工作范围 0–2.4 m。
型号 RMC-AIDAL。收拢尺寸 640 × 450 × 1780 mm,整机约 80 kg。机械臂参数表是 RM75-B-V:单臂 7 自由度,额定负载 5 kg,臂展 633 mm,重复定位精度 ±0.05 mm,自重 8 kg。标准配置清单写的是 RM65-B-V ×2,两套型号下单前要锁定。升降柱 900 mm。底盘两轮差速,速度 1.5 m/s。主控 Nvidia Jetson AGX Orin 64G,另有 1T 固态硬盘。电池是磷酸铁锂 48V 20Ah,这份资料没有写续航小时。
900 mm升降行程
0–2.4 m垂直工作范围
5 kg单臂额定负载
参数来源:2026-08-03 参数表。封面写的双臂额定 8 kg,参数表里 8 kg 是单臂自重,额定负载是 5 kg。封面写 3 路深度和 2 路广角,标准配置清单是 D435 ×1、广角相机 ×2,规格表跟清单。
规格
规格与边界,
放在一起。
资料核对:2026-08-03 参数表。封面、标准配置清单和机械臂参数表不一致时,本页并列原文,不收成一条。
| 型号 | RMC-AIDAL |
|---|---|
| 收拢尺寸 | 640 × 450 × 1780 mm |
| 整机重量 | 约 80 kg |
| 垂直工作范围 | 0–2400 mm |
| 水平超出 | 单侧超出底盘 790 mm(原文该处未标单位,与同句的毫米并列) |
| 升降行程 | 900 mm |
| 单臂自由度 | 7(参数表型号 RM75-B-V) |
| 单臂额定负载 | 5 kg |
| 单臂臂展 | 633 mm |
| 重复定位精度 | ±0.05 mm |
| 单臂自重 | 8 kg |
| 关节制动 | 1–4 关节硬抱闸,5–7 关节软抱闸 |
| 机械臂通信 | 网口 / Wi-Fi / RS485 |
| 标准配置机械臂 | RM65-B-V ×2。与参数表型号不一致,下单前锁定 |
| 底盘 | 640 × 450 × 250 mm,两轮差速,1.5 m/s,爬坡 5° |
| 定位精度 | ±10 mm / ±3° |
| 导航 | 深度相机 ×1,IMU + 编码器 ×1,激光雷达 ×1,安全触边 ×1,超声波 ×2 |
| 主控 | Nvidia Jetson AGX Orin 64G + 1T 固态硬盘 |
| 标配视觉 | D435 ×1,广角相机 ×2,语音模块 ×1 |
| D435 | 理想测距 0.3–3 m;深度 ≤1280×720、≤90 fps;RGB 1920×1080、30 fps;视场 69°×42°;滚动快门 |
| 电池 | 磷酸铁锂 DC 48V 20Ah。这份资料没有写续航小时 |
| 推荐配置 | RM75-B-V ×2,两轮差速底盘 ×1,夹爪 CTAG2F90-D ×2 |
| 遥操选配 | 舵机遥操、背负式遥操、移动式遥操。不在标准配置数量表内 |
对比
三台遥操本体,
按任务选。
| 项目 | 折叠双臂 | 升降双臂 | 轮式人形 |
|---|---|---|---|
| 整机自由度 | 20 DoF | 单臂 7 | 21 主动自由度 |
| 尺寸 | 614×552×1700 mm | 640×450×1780 mm | 570×465×1680 mm |
| 重量 | 约 125 kg | 约 80 kg | 约 125 kg |
| 单臂负载 | 5 kg | 5 kg | 5 kg |
| 高度能力 | 垂直工作范围 0–2.1 m | 升降 900 mm,垂直 0–2.4 m | 垂直臂展 2100 mm |
| 移动 | 四转四驱,0.1–1.5 m/s | 双轮差速,1.5 m/s | 0.1–1.5 m/s,旋转半径 690 mm |
| 电池 / 续航 | 48V 20Ah / 约 6 h | 磷酸铁锂 48V 20Ah,未给小时 | 40 Ah,充电约 2 h |
问答
下单前
先写清楚。
末端夹爪是否已经包含?
推荐配置写夹爪 CTAG2F90-D ×2。标准配置数量表没有夹爪。舵机遥操、背负式遥操、移动式遥操是选配。是否交付以书面配置单为准。
能否直接接 TOBI 头戴?
头戴与本体是两条数据通路。联合采集需要单独约定时钟、话题和存储,不默认已经对齐。
方案文档里的电池为什么没写进表?
方案文档曾出现 48V 31Ah、续航约 4 小时等写法。本页规格表采用现行产品页公开参数:折叠款为 48V 20Ah、续航约 6 小时。升降款电池是磷酸铁锂 48V 20Ah,2026-08-03 这份资料没有写续航小时。采购附件请引用本页表格,并在合同里锁定供货版本。